MOY 그래프 데이터셋 학습 기반의 해양유체 영상 분석법
 ; 노형주*
; 김세라**
; Hyeong Ju Noh*
; Sera Kim**
초록
본 연구는 MOY(Murakami–Ohtsuki–Yamada) 그래프에서 착안한 20개 클래스의 국소형상 데이터셋으로 해양 유체 영상의 구조적 차이를 분석하였다. 2,000개의 28×28 회색조 영상과 회전 증강한 6,000개 입력으로 경량 합성곱신경망을 학습하였다. 해류·바람 시각화 영상과 상공 관측 선박 항적에 관심영역 설정, 회색조 변환, Canny 경계 검출 및 28×28 비중첩 패치 분할을 적용하였다. 분류 결과는 배경 비율, 구조 집중도, 잔여구조 비율, 고차 구조 비율 및 정규화 엔트로피로 요약하였다. 독도 주변 영상에서는 날짜와 시각화 계층에 따른 구조 분포 차이를, 항적 영상에서는 직진·급선회·S자 기동의 국소형상 차이를 확인하였다. 제안 방법은 공통 클래스 공간에서 영상 간 구조를 상대 비교하는 경험적 국소구조 인코더로 활용할 수 있다.
Abstract
This study analyzes structural differences in marine-flow imagery using a 20-class dataset of local patterns inspired by Murakami–Ohtsuki–Yamada (MOY) graphs. A lightweight convolutional neural network was trained on 2,000 grayscale images of 28×28 pixels, expanded to 6,000 training samples through rotation augmentation. Current and wind visualization images and aerial ship-wake images were processed through region-of-interest selection, grayscale conversion, Canny edge detection, and non-overlapping 28×28 patch partitioning. Classification results were summarized using the background ratio, structural concentration, residual-structure ratio, higher-order structure ratio, and normalized entropy. Images around Dokdo showed differences in structural distributions across observation dates and visualization layers, while wake images revealed local-pattern differences among straight, sharp-turn, and S-shaped maneuvers. The proposed method can serve as an empirical local-structure encoder for comparing structural characteristics across images in a common class space.
Keywords:
MOY-graph dataset, local-structure encoder, marine flow-field image, ship wake, unmanned surface vehicleⅠ. 서 론
해양 유동장과 선박 항적 영상에는 유선(Streamline), 곡률, 분기·합류, 전단 경계 및 소용돌이와 같은 선형 구조가 반복적으로 나타난다. 독도 주변 해역에 관한 기존 연구는 수온·해수면 높이·해류와 같은 물리 관측량을 바탕으로 독도 냉수성 소용돌이, 울릉 난수성 소용돌이 및 동해 전선대의 변동을 설명하였다[1]-[3]. 이러한 연구는 해양현상의 물리적 원인과 계절 변동을 규명하는 데 목적이 있다. 반면 본 연구는 물리량을 추정하거나 소용돌이를 새로 검출하는 것이 아니라, 이미 시각화된 2차원 영상에서 반복되는 국소형상을 하나의 공통 클래스 공간으로 부호화하여 영상 간 구조 차이를 비교하는 데 목적이 있다.
무인수상정(USV, Unmanned Surface Vehicle)의 제어상태는 일반적으로 위치, 속도, 선수각, 요율(Yaw rate), 조향 명령 및 경로 추종 오차와 같은 항법·제어 로그를 이용해 평가한다[4][5]. 그러나 선체 운동의 결과가 수면에 남긴 항적(Wake)은 직진, 급선회, 반복 보정과 같은 움직임을 외부 영상에서 관측할 수 있는 보조 신호이다. 이때 본 연구의 항적 입력은 위치·스칼라 로그로부터 2차원 영상을 재구성한 것이 아니다. 이전 연구에서 사용한 상공 관측 항적 사진을 그대로 2차원 래스터 입력으로 사용하며, 영상의 국소 패치 분포만을 비교한다. 따라서 결과는 USV 제어 실패의 확정 판정이 아니라 영상 기반의 1차 구조지표로 제한하여 해석한다.
저자들은 앞선 연구에서 직선, 굴곡, 교차, 분기·합류 및 세 선 구조를 20개 클래스로 조직한 MOY그래프 착안 데이터셋을 제안하고 여러 영상 적용 가능성을 검토하였다[6].
본 논문은 그 내용을 종합·확장하여 (1) 원천 2차원 영상과 국소 패치의 관계, (2) 관심영역 설정부터 분류까지의 전처리 절차, (3) 회전 증강이 제공하는 방향 강건성과 그 범위, (4) 지표의 수학적 정의와 해석 한계를 명확히 기술한다. 또한 독도 사례와 USV 사례를 동일한 분류기와 지표로 분석함으로써 과제별 탐지기 개발이 아닌 범용 국소구조 인코더라는 연구의 차별점을 제시한다.
논문의 구성은 다음과 같다. 2장에서는 데이터셋, 전처리·분류 절차 및 구조지표를 정의한다. 3장에서는 독도 주변 유동장 시각화 영상과 선박 항적 사진의 적용 결과를 설명하며, 4장에서는 결론과 데이터·모델 확장 방향을 제시한다.
Ⅱ. 이론 배경 및 지표 구성
2.1 MOY-graph dataset 구성 및 학습
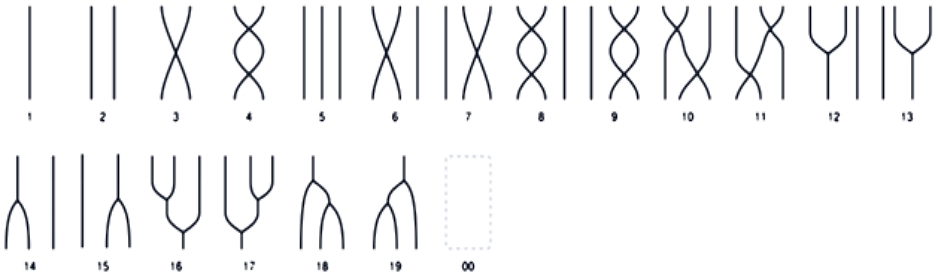
MOY는 Murakami, Ohtsuki 및 Yamada의 성을 딴 명칭이며, 원래의 MOY 그래프는 방향과 색이 부여된 평면 삼가 그래프(Trivalent graph)에서 색 보존 조건을 만족하는 수학적 구조이다[7]. 본 연구의 데이터셋은 엄밀한 MOY 그래프 전체를 영상화한 것이 아니라, 28*28 pixel 패치의 크기에 맞는 해당 구조의 국소적 직관에서 직선, 굴곡, 교차, 분기·합류, 고곡률, 브레이드형세 선 형상을 추출해 20개 영상 클래스로 조직한 것이다. 클래스 00은 배경 또는 약한 구조를, 클래스 01-19는 비배경 국소형상을 나타낸다. 그림 1은 클래스별 기준 형상을 한눈에 비교할 수 있도록 보인 것이다.
MOY-graph dataset classes
각 클래스는 28×28 회색조 영상 100개로 구성되어 원천 데이터는 총 2,000개이다. 각 원형상과 좌·우 45° 회전형을 동일한 클래스 라벨로 부여하여 클래스당 300개, 총 6,000개의 학습 입력을 만들었다. 따라서 기준 형상이 45° 회전한 경우에는 같은 클래스의 회전 예시를 통해 방향 변화에 대한 강건성을 확보한다. 다만 이 증강은 모든 회전각에 대한 수학적 불변성을 보장하지 않으며, 증강 범위를 벗어난 각도·비선형 왜곡·스케일 변화에서는 예측이 달라질 수 있다. 본 연구는 이러한 한계를 명시하고, 임의 회전에 대한 정확한 정규화는 향후 과제로 둔다.
분류기는 LeNet 계열의 경량 합성곱신경망(CNN, Convolutional Neural Network)을 사용한다[8]. 입력 28×28×1 영상은 3×3 합성곱-ReLU-최대풀링 블록 두 개를 거친 뒤 평탄화되고, 128개 뉴런의 완전연결층, 드롭아웃층 및 20개 출력의 소프트맥스층으로 전달된다. 손실함수는 범주형 교차엔트로피, 최적화기는 Adam을 사용한다. 이 모델은 특정 해양과제의 상태 라벨로 재학습한 탐지기가 아니라, 입력 패치를 20개 기준 국소형상 중 하나로 투영하는 공통 인코더이다.
원천 자료는 이미 존재하는 2차원 RGB 또는 회색조 래스터 영상이다. 먼저 선박 항적이나 독도 주변 유동장이 포함된 직사각형 관심영역을 설정해 지도 범례·여백과 무관한 영역을 제외한다. 관심영역은 회색조로 변환하고 Canny 경계 검출기로 유선, 항적 경계 및 색상 경계를 강조한다[9]. 이후 영상 좌측 상단을 기준으로 28×28 비중첩 패치로 순서대로 분할하며, 28픽셀보다 작은 우측·하단 잔여영역은 집계에서 제외한다. 각 패치는 소프트맥스 확률이 가장 큰 클래스로 배정되고, 전체 패치의 클래스별 개수를 구조지표로 집계한다. 동일한 전처리와 분류기를 독도 유동장과 항적 사진에 변경 없이 적용하였다.
2.2 지표 정의
각 패치 xk는 학습된 CNN에 입력되며, 모델은 softmax 확률벡터 P(yi|xk)를 출력한다. 본 연구에서는 각 패치의 예측 클래스 와 최대 확신도 ck=maxiP(yi|xk)를 함께 저장하였다. 이후 전체 영상에 대해 클래스별 패치 수 ni를 집계하고, 이를 전체 패치 수 N으로 나누어 정규화된 클래스 분포 를 계산하였다.
본 연구에서는 class 00을 배경 또는 약한 구조 성분으로 해석하였다. class 00 비율이 높으면 입력 영상의 대부분이 모델이 강한 MOY graph 구조로 인식하지 않는 영역임을 의미한다. class 08과 class 09는 기존 항적 및 유동 구조 분석에서 주요 비배경 패턴으로 자주 나타난 class이다. 이를 위해 구조 집중도 M을
| (1) |
로 정의하였다. M이 높다는 것은 특정한 국소 곡률 또는 선형 구조가 반복적으로 나타난다는 뜻으로 해석할 수 있다. 해류·바람 overlay 영상에서 M이 높으면 강한 streamline 또는 색상 경계가 반복적으로 검출되었을 가능성이 있다.
분산도 D는
| (2) |
로 정의하였다. 이 값은 배경형 class와 주요 구조 class를 제외한 나머지 class가 차지하는 비율을 나타낸다. D가 높을수록 영상의 국소 구조가 특정 소수 class에 집중되지 않고 다양한 class로 분산된다는 뜻이다. 해양환경 이미지에서는 이러한 분산이 사행, 소용돌이, 전단, 합류·분기, 다중 streamline bundle의 혼재를 반영할 수 있다.
고차 구조 비율 C는
| (3) |
로 정의하였다. class 10-19는 상대적으로 복잡한 세 줄 class 조합과 고차 곡률 구조로 해석하였다.
마지막으로 정규화 엔트로피
| (4) |
로 정의하여 전체 class distribution의 다양성을 측정하였다. H가 높을수록 여러 class가 넓게 분포하고, H가 낮을수록 대부분의 패치가 한두 class에 집중된 결과가 된다. 따라서 B, M, D, C, H는 영상의 클래스 분포를 요약하는 상호보완적 경험지표이며, 동일 센서·해상도·관심영역 조건에서 상대 비교할 때 가장 타당하다.
Ⅲ. 유체 분석 적용 및 해석
3.1 독도 주변 해양 유동체 분석
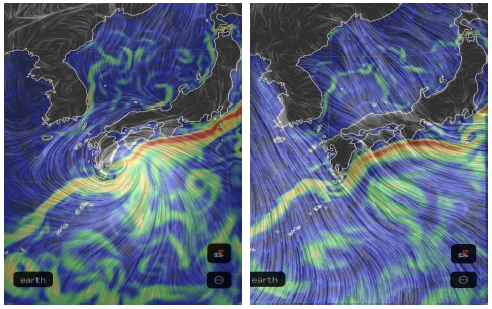
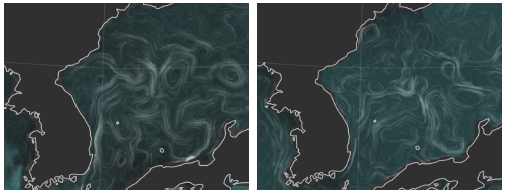
분석 자료는 독도 주변 동해 해역을 대상으로 한 nullschool 기반 시각화 이미지 네 장이다[10]. 그림 2는 2026년 6월 2일과 1월 2일의 해류·바람 중첩 영상으로, 각각 Case 1과 Case 2에 해당한다. 첫 번째 이미지 Case 1은 2026년 6월 2일의 해류 및 바람 overlay 영상이며, 해양 표층 흐름과 대기 흐름이 동시에 시각화된 이미지이다. 두 번째 Case 2는 2026년 1월 2일의 해류 및 바람 overlay 영상으로, Case 1과 같은 유형의 광역 overlay 자료이지만 계절이 겨울이라는 점에서 차이가 있다. 그 다음 그림 3은 같은 두 날짜의 해류 단독 영상으로, 각각 Case 3과 Case 4에 해당한다. Case 3은 2026년 6월 2일의 해류만 있는 영상이다. 이 영상은 바람 layer를 제외하고 해양 표층 해류 streamline을 중심으로 독도 주변 국소 영역을 보여준다. 마지막으로 Case 4는 2026년 1월 2일의 해류만 있는 영상으로, Case 3과 같은 layer 조건에서 겨울철 해류 streamline 구조를 나타낸다. 따라서 Case 1과 Case 2의 비교는 해류와 바람이 함께 표현된 광역 환경장의 계절 비교에 해당하고, Case 3과 Case 4의 비교는 해류만 고려한 환경장의 계절 비교에 해당한다. 본 논문에서는 이를 6월 2일 사례와 1월 2일 사례의 비교를 통해 검증하도록 하겠다. 앞선 적용 연구[11]를 바탕으로 본 논문에서는 원천 자료와 해석 범위를 명시하여 결과를 시각적 구조 복잡도의 비교로 한정한다.
Images for the current and wind field on 2026/6/2 and 2026/1/2[10]
Images for the current field on 2026/6/2 and 2026/1/2[10]
이제 4 cases에 대하여 학습시킨 데이터셋을 기반으로 분석한 class distribution에 대한 막대그래프와 이 수치를 기반으로 하여 앞서 정의된 indices 값을 표 1로 나타내 보았다.

Class-distribution indices for 4 cases
표 1은 네 사례의 MOY graph class distribution을 요약한다. 2026년 6월 2일 해류 및 바람 overlay 영상인 Case 1은 총 2,795개의 패치 중 100P00이 80.5%, M이 10.2%, D가 9.4%, C가 7.3%, H가 0.305로 나타났다. 이는 강한 overlay 구조와 넓은 배경형 영역이 함께 존재하는 중간 수준의 구조 복잡도를 의미한다.
2026년 1월 2일 해류 및 바람 overlay 영상인 Case 2는 100P00이 67.0%로 가장 낮았고, M이 17.8%, D가 15.2%, C가 10.3%, H가 0.442로 가장 높았다. 이는 네 영상 중 1월 2일 overlay 영상이 MOY graph 관점에서 가장 다양한 국소 구조를 포함한다는 뜻이다. 색상 경계, 강한 흐름대, 조밀한 streamline, 회전성 구조가 동시에 나타나는 경우 class distribution이 여러 class로 분산될 수 있다.
6월 2일 해류 only 영상인 Case 3은 100P00이 93.3%로 매우 높고, M은 1.1%, D는 5.6%, C는 3.6%, H는 0.140으로 낮았다. 육안으로는 독도 주변 국소 해역에 소용돌이와 사행형 streamline이 보이지만, 현 전처리 및 학습 모델에서는 대부분이 약한 구조 또는 배경형 class로 분류되었다. 이는 해류 only 영상의 낮은 대비와 얇은 streamline 표현 방식이 구조 검출을 어렵게 만들 수 있음을 보여준다.
1월 2일 해류 only 영상인 Case 4는 100P00이 92.7%, M이 1.8%, D가 5.5%, C가 4.5%, H가 0.145로 나타났다. Case 3과 비교하면 class 00은 0.6%p 낮고, M과 C 및 H는 약간 높다.
표 2는 날짜와 시각화 계층의 차이를 분리해 보여준다. 해류·바람 중첩 영상에서 1월 2일은 6월 2일보다 B가 13.5%p 낮고 M, D, C, H가 모두 높았다. 그러나 해류 단독 영상의 날짜 차이는 B 0.6%p, M 0.7%p, H 0.005에 불과하다. 이 작은 차이는 실제 유동장뿐 아니라 관심영역, 대비 및 경계 임계값의 영향으로도 생길 수 있으므로 계절적 물리 차이로 강하게 해석하지 않는다.
Index differences between dates or layers
같은 날짜에서 중첩 영상과 해류 단독 영상의 차이는 더 크다. 6월 2일에는 중첩 영상의 M과 H가 각각 9.1%와 0.165 높고, 1월 2일에는 16.0%와 0.297 높다. 이는 바람 유선과 색상 계층이 추가될 때 경계 검출기가 더 많은 비배경 구조를 검출한다는 뜻이다. 그러므로 본 결과의 차별성은 기존 해양물리 연구를 대체하는 데 있지 않다. 서로 다른 시각화 형식에서 공통 국소패턴 인코더가 산출하는 구조지문을 비교하고, 시각화 계층에 대한 민감도까지 함께 밝힌 데 있다.
3.2 USV 운동 항적 분석
항적 분석은 이전 연구[12]에서 사용한 상공 시점의 2차원 항적 사진 네 장이다. 그림 4(a)는 직진, 그림 4(b)는 급선회, 그림 4(c)와 그림 4(d)는 서로 다른 S자 항적을 나타낸다. 이 사진들은 USV의 위치·속도·요율 등 시계열 로그에서 경로선을 그려 만든 이미지가 아니며, 수면에 형성된 항적 자체가 촬영된 래스터 영상이다. 따라서 국소형상은 이동경로 좌표에서 따로 추출하지 않는다. 그림 2의 절차에 따라 각 사진에서 항적이 포함된 관심영역을 설정하고, 경계 영상 전체를 28×28 패치로 분할하여 패치별 국소형상을 얻는다.
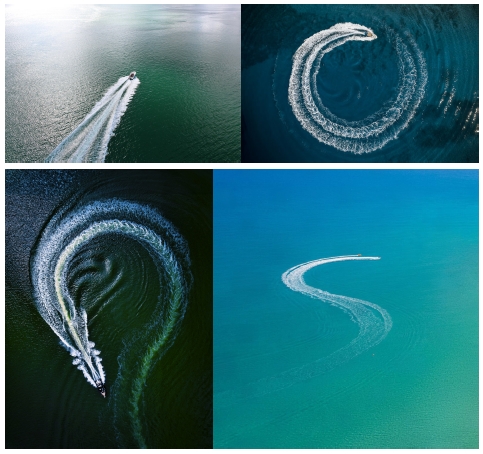
Representative wake-pattern images[12]
직진 영상에서는 전체 1,107개 패치 중 class 00이 800개(72.3%)로 가장 높았고, 주요 비배경 구조인 class 08과 09가 각각 112개(10.1%), 176개(15.9%)로 나타났다. 즉 M은 26.0%이며, 나머지 tail 분포는 1.7%에 불과하다. 이는 직진 항적이 상대적으로 연속적이고 제한된 구조 클래스에 집중되는 경향을 보임을 의미한다.
표 3은 네 항적 패턴의 패치 수와 MOY 그래프 분포 지표를 비교한 것이다. 직진 영상은 전체 1,107개 패치 중 class 00이 800개로, 배경 비율 100P00은 72.3%이다. class 08과 09는 각각 112개(10.1%), 176개(15.9%)이며, 주요 구조 집중도 M은 26.0%, 잔여구조 비율 D는 1.7%이다. 이는 직진 항적의 국소형상이 제한된 구조 클래스에 집중되는 경향을 나타낸다. 급선회 영상에서는 class 00이 179개(78.5%)로 높게 나타났지만 M는 6.1%로 감소하였다. 반면 class 10-19의 고차 구조 비율 C은 12.3%로 직진 영상보다 크게 증가하였다. 이는 급격한 곡률 변화와 항적의 단절·확산이 다양한 MOY graph 클래스로 분산되어 나타난 결과로 해석할 수 있다.
Summary of MOY graph class-distribution indicators for the four wake patterns
S자 패턴 1은 전체 2,990개 패치 중 100P00이 83.7%로 가장 높고, class 08+09 비율인 M은 10.7%, 고차 구조 비율은 4.0%로 나타났다. S자 패턴 2는 100P00이 68.1%, M이 29.9%로 네 패턴 중 가장 높은 주요 구조 집중도를 보였다. 두 S자 영상의 차이는 S자 궤적이라 하더라도 항적의 연속성, 선회 반경, wake 폭, 배경 해역의 비율에 따라 MOY graph 분포가 달라질 수 있음을 보여준다.
제어상태 탐지 관점에서 직진 항적은 낮은 tail 비율과 높은 주요 구조 집중도를 가지는 기준 상태로 활용할 수 있다. 반대로 급선회 또는 회피 기동에서는 항적의 곡률과 난류 경계가 증가하여 class 08+09에 집중되지 않고 다수 클래스에 분산되는 경향을 보인다. 따라서 D 또는 class 10-19 비율이 기준값 이상으로 증가하는 경우 급격한 조향 또는 제어 실패 후보 상태로 표시할 수 있다.
S자 패턴은 단순한 이상 상태라기보다 경로 추종 제어기의 반복 보정 또는 외란 대응의 결과일 수 있다. 따라서 S자 패턴 탐지를 위해서는 클래스 히스토그램만으로는 충분하지 않으며, 패치의 공간적 배열, 항적 중심선의 곡률 부호 변화, 좌우 wake 대칭성, 시간 순서상의 누적 변화를 함께 고려해야 한다. 본 연구의 결과는 히스토그램 특징이 1차 경보 지표로 사용될 수 있음을 보여주지만, 최종 제어 실패 판단에는 USV의 속도, 조향각, yaw rate, 경로 오차, 추진기 명령과의 동기화가 필요하다.
특히 본 접근의 장점은 기존 탐지 모델처럼 선박 위치만을 추정하는 것이 아니라, 항적 자체의 국소 위상 구조 변화를 이용한다는 점이다. 이는 선박이 영상에서 작게 보이거나 일부 가려진 경우에도 항적이 충분히 남아 있다면 제어상태의 보조 증거를 제공할 수 있다. 반면, 영상 해상도, 촬영 고도, 빛 반사, 파랑, 조류, 선박 크기, crop 범위에 따라 class 00 비율이 크게 변할 수 있으므로, 실제 임계값은 동일 센서 조건에서 수집한 데이터셋을 기준으로 재설정되어야 할 것이다.
Ⅳ. 결론 및 향후 과제
본 연구는 20개 클래스, 2,000개 원천 영상과 회전 증강한 6,000개 입력으로 학습한 경량 합성곱신경망을 이용해 해양 유동장 및 선박 항적 영상의 국소구조를 공통 클래스 공간에서 비교하였다. 원천 자료가 2차원 시각화 영상과 상공 관측 항적 사진임을 명확히 하고, 관심영역 설정-회색조 변환-Canny 경계 검출-28×28 비중첩 패치 분할-20개 클래스 분류의 전 과정을 구체화하였다. 또한 M, D, C, H를 각각 배경 비율, 구조 집중도, 잔여구조 비율, 고차 구조 비율 및 정규화 엔트로피로 정의하여 기호의 의미와 해석 범위를 명시하였다.
독도 사례는 시각화 계층에 따라 구조지표가 크게 달라질 수 있음을 보여주었고, 항적 사례는 직진과 급선회 사이에서 주요 구조 집중도와 고차 구조 비율이 달라짐을 보였다. 이 결과는 새로운 해류 물리모델이나 완성된 USV 이상탐지 분류기의 성능을 입증한 것이 아니다. 서로 다른 해양 영상에 동일한 국소구조 인코더를 재사용하고, 그 분포를 상대 지표로 비교할 수 있음을 보인 탐색적 사례연구이다.
현재 데이터셋은 클래스당 100개와 ±45° 회전 증강, LeNet 수준의 경량 모델에 한정된다. 향후에는 센서·해상도·관측각·해상상태를 달리한 반복 영상으로 클래스별 표본을 확대하고, 독립 시험셋의 정확도·혼동행렬·확률 보정 결과를 공개해야 한다. 아울러 ResNet, ViT(Vision Transformer), 회전 등변 모델과의 비교, 겹침 패치 및 다중 스케일 분석, 동기화된 USV 항법·제어 로그를 이용한 외부검증을 수행함으로써 범용 국소구조 인코더의 재현성과 실제 적용 가능성을 평가할 필요가 있다.
References
-
J. Kim, B. J. Choi, S.-H. Lee, D.-S. Byun, and B. Kang, "Migration of the Dokdo Cold Eddy in the East Sea", The Sea, Vol. 24, No. 2, pp. 351-373, May 2019.
[https://doi.org/10.7850/jkso.2019.24.2.351]

-
H. R. Shin, I. Kim, D. Kim, C.-H. Kim, B. Kang, and E. Lee, "Physical Characteristics and Classification of the Ulleung Warm Eddy in the East Sea", The Sea, Vol. 24, No. 2, pp. 298-317, May 2019.
[https://doi.org/10.7850/jkso.2019.24.2.298]
-
K. Lee, J. H. Park, and Y. G. Park, "Eddy-driven sea-level rise near the frontal region off the east coast of the Korean peninsula during 1993-2020", Frontiers in Marine Science, Vol. 11, Art. no. 1283076, Feb. 2024.
[https://doi.org/10.3389/fmars.2024.1283076]
-
T. I. Fossen, Handbook of Marine Craft Hydrodynamics and Motion Control, 2nd ed., Wiley, Apr. 2021.
[https://doi.org/10.1002/9781119575016]
-
M. Lin, Z. Zhang, Y. Pang, H. Lin, and Q. Ji, "Underactuated USV path following mechanism based on the cascade method", Scientific Reports, Vol. 12, Art. no. 1461, Jan. 2022.
[https://doi.org/10.1038/s41598-022-05456-9]
- Y. S. Kim, H. J. Noh, H. J. Lee, H. J. Jeon, and S. Kim, "MOY graph datasets and their applications", Proceedings of the KIIT Summer Conference, Jeju, Korea, pp. 414-415, Jun. 2026.
- H. Murakami, T. Ohtsuki, and S. Yamada, "HOMFLY polynomial via an invariant of colored plane graphs", L’Enseignement Mathématique, Vol. 44, No. 3-4, pp. 325-360, Dec. 1998.
-
Y. LeCun, L. Bottou, Y. Bengio, and P. Haffner, "Gradient-Based Learning Applied to Document Recognition", Proceedings of the IEEE, Vol. 86, No. 11, pp. 2278-2324, Nov. 1998.
[https://doi.org/10.1109/5.726791]
-
J. Canny, "A Computational Approach to Edge Detection", IEEE Transactions on Pattern Analysis and Machine Intelligence, Vol. 8, No. 6, pp. 679-698, Nov. 1986.
[https://doi.org/10.1109/TPAMI.1986.4767851]
- C. Beccario, "earth: a global map of wind, weather, and ocean conditions", Nullschool Technologies Inc., https://earth.nullschool.net/about.html, . [accessed: Jul. 25, 2026]
- Y. S. Kim and S. Kim, "Complexity Analysis of Ocean Environmental Flow Fields around Dokdo", Proceedings of the KNST Summer Conference, Yeosu, Korea, Jun. 2026.
- H. J. Noh and S. Kim, "USV Control-State and Control-Failure Candidate Detection Using MOY-Graph-Based Wake-Pattern Analysis", Proceedings of the KNST Summer Conference, Yeosu, Korea, Jun. 2026.
2023년 3월 ~ 현재 : 해군사관학교 생도
관심분야 : 조선공학
2023년 3월 ~ 현재 : 해군사관학교 생도
관심분야 : 조선공학
2017년 2월 : 부산대학교 수학과(이학박사)
2017년 3월 ~ 2021년 6월 : 수리과학연구소 연구원
2021년 7월 ~ 현재 : 해군사관학교 기초과학과 부교수
관심분야 : 기하학, 유체 이미지 분석, 인공지능 활용, GNN