스트로크 위상 정렬 기반 다중스케일 합성곱 신경망을 이용한 열교환기 베플 삽입공정 공압 실린더의 설명가능 고장진단
 ; 하숭목**
; Sung-mok Ha**
초록
본 논문에서는 열교환기 베플 삽입공정 공압 실린더의 설명가능 고장진단을 위한 스트로크 위상 정렬 기반 다중스케일 합성곱 신경망(SPA-MCNN)을 제안한다. 정상, 공기 누설, 씰 마모, 기계적 풀림의 4개 상태에 대해 물리 기반 시뮬레이션으로 120개의 독립 진동 신호를 생성하고, Hilbert 포락선 최대점으로 충격 시점을 정렬한 후 병렬 1D 합성곱으로 다중 시간규모 특징을 학습하였다. 무잡음 조건에서는 상태 간 특징 분리도가 높아 다수 기법이 포화된 정확도를 보였으나, SNR -5 dB에서 통계 특징 기반 기법이 64~68%로 저하되는 반면 제안 기법은 94.17%를 유지하여 우수한 내잡음 강건성을 보였다. 또한 입력 기울기 분석에서 충격·감쇠 구간의 중요도가 임의 구간보다 약 4.0배 높아 판정 근거의 물리적 타당성을 확인하였으며, 실제 공압 실린더 진동 신호와의 비교로 시뮬레이션의 타당성을 검증하였다.
Abstract
This paper proposes a Stroke-Phase-Aligned Multi-scale Convolutional Neural Network (SPA-MCNN) for explainable fault diagnosis of a pneumatic cylinder in a heat exchanger baffle insertion process. For four conditions—normal, air leakage, seal wear, and mechanical looseness—120 independent vibration signals were generated by physics-based simulation, aligned at the maximum point of the Hilbert envelope, and learned through parallel 1-D convolutional branches at multiple time scales. In the clean condition most methods reached saturated accuracy owing to high state separability; however, under additive white Gaussian noise the proposed method maintained 94.17% accuracy at an SNR of -5 dB, whereas statistical-feature-based methods dropped to 64–68%, demonstrating strong noise robustness. Input-gradient analysis further showed about 4.0 times higher importance in the impact-decay interval than in random intervals, confirming the physical validity of the decision basis, which was also supported by comparison with signals measured from an actual pneumatic cylinder.
Keywords:
pneumatic cylinder, fault diagnosis, vibration signal, stroke-phase alignment, multi-scale convolutional neural networkⅠ. 서 론
열교환기 베플 삽입공정은 공압 실린더의 반복 전진·가압·복귀 동작을 이용하여 베플을 지정 위치에 삽입 및 고정하는 공정이다. 공압 회로의 누설, 실린더 씰 마모 또는 체결부 풀림은 가압 응답과 충격 진동을 변화시키며, 삽입 깊이 편차와 후공정 불량으로 이어질 수 있다. 공압 구동계의 상태감시에는 압력, 변위 및 진동 신호가 사용된다. Tiboni와 Remino는 복동식 실린더의 몸체와 로드에서 취득한 진동 및 압력 신호를 이용하여 체결 풀림과 공기 누설을 분류하고, 실린더 몸체의 PSD가 고장 상태에 따라 변화함을 확인하였다[1]. 그러나 기존 연구는 주로 통계 특징과 완전연결 신경망을 이용하며, 반복 충격 시점의 편차와 모델 판정 근거에 대한 정량적 분석은 제한적이다. 1D-CNN(Convolutional Neural Network)은 원시 진동 신호로부터 특징을 자동으로 학습할 수 있으나[2], 단일 스케일 특징만으로는 서로 다른 시간 규모의 충격 및 감쇠 패턴을 충분히 표현하는 데 한계가 있어 다중스케일 합성곱 구조가 활용되고 있다[3]. 또한 Grad-CAM (Gradient-weighted Class Activation Mapping)과 같은 설명 기법은 고장진단 모델의 판정 구간을 시각화할 수 있으나[4], 공정 위상 편차가 존재하면 서로 다른 동작 구간을 비교할 위험이 있다. 이에 본 연구에서는 (1) Hilbert 포락선 기반 스트로크 위상 정렬, (2) 서로 다른 커널 크기의 다중스케일 시간경로, (3) 입력 기울기 기반 설명 분석을 결합한 SPA-MCNN을 제안한다. 특히 제안 기법은 위상 정렬을 통해 정렬을 적용하지 않은 다중스케일 CNN(MCNN, Multi-Scale CNN) 대비 진단 성능을 향상시키고, 백색 가우시안 잡음 환경에서 강건성을 확보하며, 충격-감쇠 구간에 판정 근거가 집중됨을 정량적으로 보인다. 데이터는 30개 독립 생성 회차를 기준으로 분리하여 동일 회차가 학습과 시험에 동시에 포함되지 않도록 하였다.
다만 본 연구의 진단 데이터는 물리 기반 시뮬레이션으로 생성하였으며, 실제 설비에서는 정상 상태 진동만을 취득하여 시뮬레이션의 물리적 타당성 검토에 사용하였다. 공기 누설, 씰 마모, 기계적 풀림 등 고장 상태의 실측 데이터를 이용한 검증은 향후 과제로 남긴다.
Ⅱ. 관련 연구
2.1 공압 구동계 고장진단
공압 구동계는 압축 공기를 동력원으로 사용하는 특성상, 회전 기계와는 다른 고유의 이상 유형과 신호 특성을 갖는다. 대표적 이상은 공압 회로의 누설, 실린더 씰 마모, 밸브 응답 이상 및 체결부 풀림이다. 공기 누설은 실린더에 전달되는 유효 압력을 낮추어 가압 시 충격 에너지와 구동 응답을 감소시키며, 체결부 풀림은 구조 진동 및 충격 특성을 변화시킬 수 있다[1]. 한편 공압 실린더의 씰 마찰은 운전조건과 씰 형상에 따라 크게 변화하며, 이동 구간의 동적 응답에 영향을 줄 수 있다[5]. 이처럼 각 이상은 진폭과 주파수 대역에서 서로 다른 물리적 서명을 남기므로, 시간영역과 주파수영역 특성을 함께 포착하는 진단 기법이 요구된다. 회전기계 PHM 분야에서도 시간·주파수 영역의 신호처리와 특징 추출을 이용한 진동 기반 상태진단 절차가 널리 활용되고 있다[6]. 전통적으로는 압력 센서 신호의 임계값 감시나 실린더 동작 시간 측정이 사용되어 왔으나, 이러한 규칙 기반 방식은 미세한 초기 열화를 구분하기 어렵고 복합 이상에 취약하다. 이에 진동 신호로부터 상태를 자동 분류하는 데이터 기반 진단이 주목받고 있다.
2.2 딥러닝 기반 진동 분류
진동 신호 기반 고장진단에는 다양한 딥러닝 구조가 적용되어 왔다. 1차원 합성곱 신경망(1D-CNN)은 원시 진동 신호에 직접 합성곱을 적용하여 특징을 자동 학습할 수 있으며, 베어링 고장진단[2]뿐만 아니라 스탬핑 공정의 진동 기반 공구 상태 모니터링[7]에서도 높은 분류 성능이 보고되었다. 그러나 단일 커널 크기는 하나의 고정된 수용영역만을 가지므로, 짧은 충격 성분과 상대적으로 긴 감쇠 성분을 동시에 포착하기 어렵다. 이를 보완하기 위해 원시 진동 신호로부터 서로 다른 시간 규모의 정보를 추출하는 다중스케일 CNN 계열이 제안되었으며, 복잡한 운전조건에서 진단 성능 향상이 보고되었다[3]. 한편 순환 신경망 계열인 장단기 메모리(LSTM, Long Short-Term Memory)는 신호의 시간적 의존성을 학습하는 데 강점이 있으나, 계산 비용이 크고 병렬화가 어렵다는 한계가 있다. 다중스케일 합성곱 구조는 이러한 시간 규모 다양성을 효율적으로 다루지만, 반복 측정 사이에 충격 발생 시점이 미세하게 이동하면 서로 다른 시간 위치의 패턴이 혼재된 채 학습되어 성능과 해석 일관성이 저하될 수 있다. 최근에는 시계열 PHM 분야에서 어텐션 및 Transformer 기반 모델, 팽창 합성곱 기반 TCN (Temporal Convolutional Network), CNN-LSTM 하이브리드 등 최신 기법이 활발히 적용되고 있다. 이들은 장거리 시간 의존성 포착과 대규모 데이터에서의 표현력에서 강점을 가지나, 상대적으로 많은 학습 데이터와 연산량을 요구하고 판정 근거의 해석이 어렵다는 한계가 있다. 본 연구는 회차 단위로 분리된 소규모 데이터에서 과적합을 억제하면서 판정 근거의 물리적 타당성을 함께 제시하는 것을 목표로 하므로, 구조가 경량이고 시간영역 해석이 용이한 다중스케일 1D 합성곱 구조를 채택하였다.
특히 회차 수가 제한된 소규모 데이터에서는 이러한 시점 정렬과 함께 회차 단위 검증 및 정규화가 과적합 방지에 중요하다. 본 연구는 이러한 관찰에 기반하여, 다중스케일 구조에 스트로크 위상 정렬을 결합함으로써 시점 편차 문제를 해소한다.
Ⅲ. 제안 방법
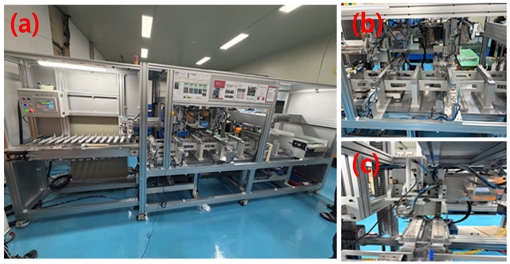
그림 1은 열교환기 베플 삽입공정의 공압 실린더 가압 장치로, (a)는 설비 전경, (b)는 베플 삽입 지그부와 진공 시스템, (c)는 실린더 가압부를 나타낸다. 본 연구에서는 해당 공정의 물리적 거동을 모사한 진동 신호를 이용하여 정상, 공기 누설, 씰 마모 및 기계적 풀림 상태에 대한 진단 알고리즘을 검증하였다.
Pneumatic-cylinder pressing system used in the heat exchanger baffle insertion process: (a) Overall equipment, (b) Baffle insertion jig and vacuum system, (c) Cylinder pressing unit
3.1 시뮬레이션 데이터 및 실험 조건
본 연구에서 사용한 데이터는 그림 1 설비의 물리적 거동을 모사한 물리 기반 시뮬레이션 데이터로, 제안 알고리즘의 개발과 검증을 목적으로 생성되었다. 시뮬레이션은 실린더의 전진, 가압 충격, 감쇠 구조 응답, 복귀 동작을 모델링하며, 공기 누설은 충격의 약화, 씰 마모는 이동 구간의 광대역 마찰과 스틱-슬립, 기계적 풀림은 측면 충격 증가와 반복 미세 충격으로 각 상태의 물리적 특성을 반영한다. 시뮬레이션의 공급압력 조건은 임의로 설정한 값이 아니라, 동일 열교환기 베플 삽입 설비에서 실측한 압력을 반영한 것이다. 실제 설비에서 공압 실린더 작동 압력을 12분간 계측한 결과 정상 가동 구간에서 평균 5.04 bar(표준편차 0.51 bar)로 나타나, 시뮬레이션에 적용한 실린더 공급압력 5.0 bar 조건과 일치하였다. 본 연구의 네 상태 분류 성능 평가는 물리 기반 시뮬레이션 데이터로 수행하였으며, 실측 데이터는 분류 성능 평가가 아닌 시뮬레이션의 물리적 타당성 검토를 목적으로 정상 상태에 한하여 사용하였다. 실제 설비에서 취득한 정상 상태 진동 데이터를 이용하여 시뮬레이션의 공진주파수와 감쇠 특성을 교정하였다(4.5절). 공기 누설, 씰 마모, 기계적 풀림 각 고장 상태의 실측 데이터를 이용한 다중 상태 진단 검증은 향후 과제로 하며, 실측 검증에 사용한 계측 하드웨어 구성을 표 1에 정리하였다.

Measurement hardware used for validation
표 2는 시뮬레이션 데이터의 생성 및 검증 조건을 정리한 것이다. 정상을 포함한 네 상태를 각각 30개씩 독립적으로 생성하여 총 120개의 진동 기록을 확보하였으며, 각 기록은 2,000 Hz로 2초 동안 생성한 4,000개의 표본으로 구성되며, 실린더 스트로크 방향(Z축)의 진동을 모사한다. 이는 실측 검증에서 사용한 단축 가속도계의 측정 방향과 일치한다. 성능 평가는 동일 생성 회차가 학습과 시험에 동시에 포함되지 않도록 회차 단위로 분리한 6-fold 교차검증으로 수행하였다.
Simulation and validation conditions
시뮬레이션 신호는 스트로크 동작에 따른 물리 성분의 합으로 생성하였다. 식 (1)과 같이 가압 충격 성분, 이동 구간의 마찰 성분, 배경 잡음 성분으로 구성되며, 가압 충격은 식 (2)의 감쇠 정현 모델로 표현하였다. 여기서 A는 충격 진폭, ζ는 감쇠비, ωn은 고유 각주파수, t0는 충격 발생 시점이고, 감쇠 진동 주파수는 식 (3)으로 주어진다.
| (1) |
| (2) |
| (3) |
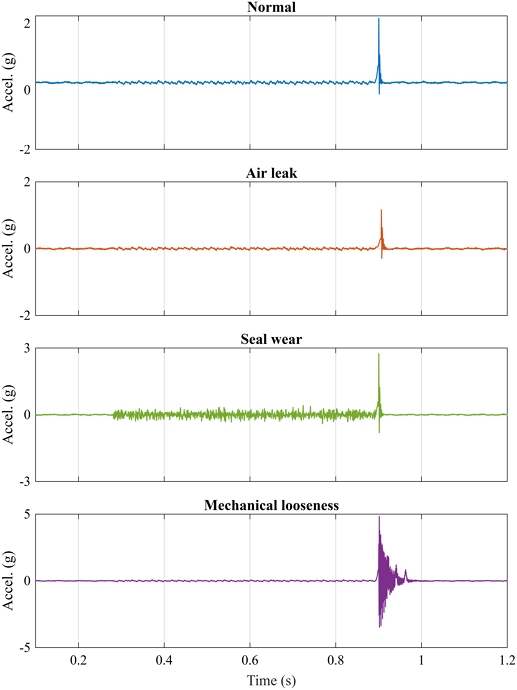
각 상태는 물리적 고장 메커니즘에 따라 생성 파라미터를 달리하였다. 표 3에 상태별 파라미터와 결과적인 Z축 실효값을 정리하였다. 공기 누설은 공급압력 저하로 충격 진폭 A를 감소시키고(1.77→1.03 g), 씰 마모는 이동 구간에 광대역 마찰 잡음(RMS 0.343 g)과 스틱-슬립 성분을 추가하며, 기계적 풀림은 감쇠비 ζ를 0.16에서 0.01로 낮추어 링다운을 연장하고 공진주파수를 470 Hz에서 860 Hz로 높이며 반복 미세 충격을 부가하였다. 30개 독립 생성 시 회차 간 변동을 다음과 같이 부여하였다. 충격 발생 시점 t0는 정상 900 ms를 중심으로 표준편차 11.6 ms의 가우시안 분포(jitter)를 따르며, 충격 진폭 A와 감쇠비 ζ는 표 3의 기준값에 각각 ±10%, ±15%의 균일 분포 변동을 부여하였다. 씰 마모의 마찰 성분은 70~700 Hz 대역통과 백색잡음(회차마다 독립 시드)으로 생성하고, 미세 충격은 주 충격 이후 20~50 ms 간격으로 2~4회 부가하였다. 배경 잡음은 각 회차마다 독립적으로 생성한, 정상 상태 실효값의 약 5% 수준의 가우시안 성분으로 모든 신호에 포함하였다. 난수 시드는 회차별로 고정하여 재현이 가능하도록 하였다.
Simulation parameters by condition
3.2 스트로크 위상 정렬
그림 2는 대표 회차에서 생성한 네 상태의 진동 신호로, 상태에 따라 충격 진폭과 감쇠 형태가 뚜렷이 다름을 보인다. 독립 생성 신호 간 충격 발생 시점의 미세한 변동을 보상하기 위해 Hilbert 포락선 기반 스트로크 위상 정렬을 수행하였다.
Vibration signals of four conditions in a representative run
먼저 진동 신호 a(t)의 Hilbert 변환 H로부터 해석 신호를 구성하여 포락선 aenv(t)를 식 (4)와 같이 계산한다.
| (4) |
식 (5)는 Savitzky-Golay 필터(다항식 차수 3, 프레임 길이 101 샘플)로 포락선을 평활하고, 식 (6)과 같이 그 최대점을 충격 기준 시점 τ로 정의한다.
| (5) |
| (6) |
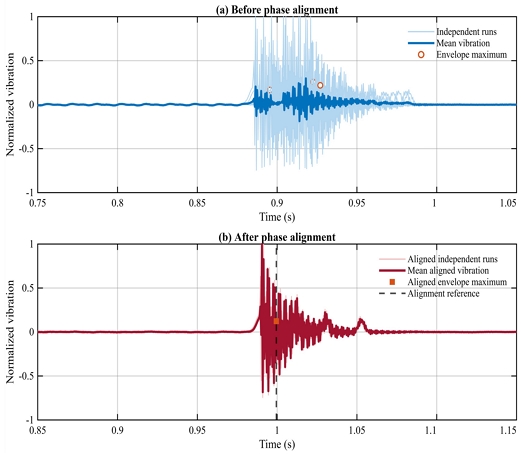
기준 시점 τ를 신호 중앙 nc에 맞추도록 식 (7)에 따라 순환 이동한다. 그림 3은 기계적 풀림 상태10개 생성 회차에 대한 스트로크 위상 정렬 전후를 비교한 것으로, 옅은 선은 서로 다른 생성 회차를, 진한 선은 회차 평균 신호를 나타낸다. (a)정렬 전에는 회차마다 충격 발생 시점이 흩어져 있으며, 원 표식은 각 회차의 포락선 최대점(정렬 기준 시점τ)이다. (b)정렬 후에는 모든 회차의 충격점이 기준 위치(점선, nc)에 정합되어 평균 신호에서도 충격감쇠 구조가 뚜렷하게 나타난다.
| (7) |
Stroke-phase alignment using the maximum envelope point: (a) before alignment, (b) after alignment
스트로크 위상 정렬의 정합 성능을 정량적으로 평가하기 위해, 각 회차의 알려진 충격 발생 시점이 정렬 후 기준 위치 nc로부터 벗어난 잔여 시간축 오차를 분석하였다. 4상태 120개 신호에 대한 정렬 후 잔여 오차의 회차 간 표준편차는 표 4와 같이 전 상태에서 0.76 ms 이하로, 샘플 간격(0.5 ms) 수준의 높은 반복성을 보였다. 기계적 풀림 상태에서는 긴 감쇠응답에 의해 포락선 최대점이 실제 충격 시작점보다 뒤에 형성되어 평균 약 −9.95 ms의 체계적 오프셋이 존재하였으나, 회차 간 표준편차는 0.48 ms로 작게 유지되었다. 이는 포락선 최대점 검출 기반 정렬이 회차 간 충격 시점 편차(표준편차 약 11.6 ms)를 일관되게 보상함을 나타낸다.
Residual time-axis error after stroke-phase alignment(Standard deviation)
3.3 SPA-MCNN 구조
그림 4는 제안 SPA-MCNN의 전체 구조이다. 제안 SPA-MCNN은 3, 9 및 21의 서로 다른 커널 크기를 갖는 세 개의 병렬 1D 합성곱 분기로 구성된다. 작은 커널은 순간 충격과 급격한 고주파 변화를, 중간 커널은 씰 마찰과 중간 길이의 진동 패턴을, 큰 커널은 충격 이후 감쇠 구간에서 나타나는 상대적으로 긴 국부 진동 패턴을 학습한다. 세 분기의 특징맵에 전역 평균 풀링을 적용하고 이를 연결한 후, 완전연결층과 softmax를 통해 정상, 공기 누설, 씰 마모 및 기계적 풀림의 네 상태를 분류한다.
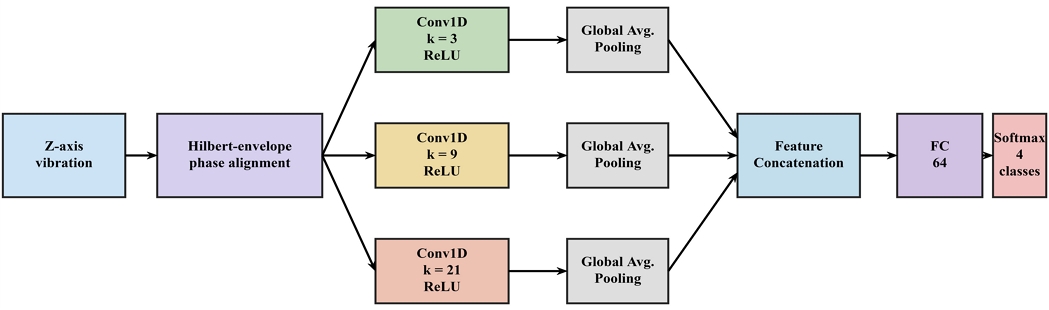
Overall architecture of the proposed SPA-MCNN
커널 크기 3, 9, 21은 서로 다른 시간 규모의 특징을 포착하도록 선정하였다. 샘플링 주파수 2,000 Hz를 기준으로 각 커널은 약 1.5 ms, 4.5 ms, 10.5 ms의 시간 구간을 수용영역으로 갖는다. 가장 작은 커널(1.5 ms)은 가압 순간의 급격한 충격 에지를, 중간 커널(4.5 ms)은 씰 마모에 의한 마찰 진동과 같은 중간 규모의 변화를, 가장 큰 커널(10.5 ms)은 충격 이후 감쇠 구간에서 나타나는 상대적으로 긴 국부 진동 패턴을 학습하도록 설계하였다. 세 규모를 병렬로 결합함으로써 단일 수용영역으로는 동시에 표현하기 어려운 서로 다른 시간 규모의 국부 진동 패턴을 함께 포착한다. 이러한 커널 크기는 신호의 물리적 시간 규모를 기준으로 선정하였다. 가압 충격 에지의 상승 구간은 약 2~4 ms, 충격 직후 470~860 Hz 공진에 의한 감쇠 링다운은 수 ms에 걸쳐 나타나며, 기계적 풀림의 반복 미세 충격은 20~50 ms 간격으로 발생한다. 커널 3, 9, 21(각각 1.5, 4.5, 10.5 ms)은 이러한 짧은 충격 에지부터 상대적으로 긴 감쇠·반복 성분까지의 시간 규모를 단계적으로 포괄하도록 설정한 것이다.
정렬된 신호 aal은 커널 크기 s∈{3,9,21}를 갖는 세 개의 병렬 1D 합성곱 분기로 입력된다. 각 분기의 k번째 특징 맵은 식 (8)과 같이 합성곱과 ReLU 활성으로 계산된다. 여기서 와 는 학습 파라미터이고 *는 1차원 합성곱이다.
| (8) |
각 특징 맵은 식 (9)와 같이 전역 평균 풀링으로 시간축을 압축하여, 식 (10)의 세 분기의 결과를 결합해 특징 벡터 z를 구성한다.
| (9) |
| (10) |
완전연결 계층과 소프트맥스로 C개 상태에 대한 확률을 식 (11)과 같이 산출하고, 식 (12)의 교차 엔트로피 손실로 학습한다. 여기서 L은 교차 엔트로피 손실, y는 원핫 라벨, N은 표본 수이다.
| (11) |
| (12) |
본 연구에서는 실린더의 주 운동 방향인 스트로크 방향(Z축) 진동 신호를 SPA-MCNN의 입력으로 사용하였다. 실측 검증(4.5절)에서도 동일하게 스트로크 방향 단축 가속도계로 진동을 취득하였으며, 횡방향(X, Y축) 진동은 향후 다축 계측을 통한 확장 분석 대상으로 남긴다. 따라서 앞서 정의한 입력 신호 a(t)는 Z축 가속도 신호를 의미한다.
3.4 학습 및 검증
30개 생성 회차를 5개씩 여섯 집단으로 나누어 6-fold 회차 독립 교차검증을 수행하였다. 각 fold에서는 5개 회차 전체를 시험에 사용하고 나머지 회차를 학습에 사용하였다.
입력 진동은 학습 집합의 평균과 표준편차로 정규화하였다. Adam 최적화, 초기 학습률 1.5×10⁻³, L2 정규화 10-4 및 dropout 0.2를 적용하였다. 제안 모델의 상세 구조와 학습 조건은 표 5에 정리하였다. 비교 모델은 특징 기반 SVM과 랜덤 포레스트, 단일 커널 1D-CNN, 그리고 위상 정렬을 적용하지 않은 다중스케일 CNN(MCNN)이다.
SPA-MCNN architecture and training configuration
특징 기반 기법의 입력은 시간영역 통계량(RMS, 표준편차, 첨도, 왜도, crest factor, 평균 절댓값)과 주파수영역 특징(0~100, 100~300, 300~600, 600~1,000 Hz의 대역 에너지 비율, 스펙트럼 중심)으로 구성하였다. SVM은 RBF 커널에 C=10, gamma는 scale 옵션을 사용하였고, 랜덤 포레스트는 결정 트리 200개로 설정하였다. MCNN은 제안 기법과 동일한 커널 구성(3, 9, 21)을 갖되 스트로크 위상 정렬 단계를 제거한 모델로, MCNN과 SPA-MCNN의 비교는 위상 정렬의 순수 효과를 나타낸다.
Ⅳ. 실험 결과 및 고찰
4.1 신호 및 주파수 특성
그림 5는 30개 독립 생성 회차의 상태별 평균 전력스펙트럼밀도(PSD, Power Spectral Density)이다. 그림 5에서 공기 누설은 정상 상태보다 전체 진동 에너지가 낮게 나타났고, 씰 마모와 기계적 풀림은 중·고주파 대역의 에너지 증가가 관찰되었다. 이러한 경향은 공기 누설에 의한 충격력 감소, 씰 마모에 의한 지속 마찰, 체결부 풀림에 의한 구조 충격이라는 물리적 메커니즘과 각각 대응된다. 상태별로 대역 에너지 분포가 뚜렷이 구분되어, 이들 특성이 진단의 판별 근거가 됨을 확인할 수 있다.
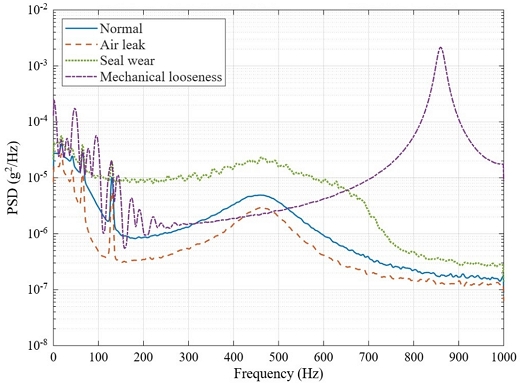
Mean PSD curves over 30 independent simulated runs
다만 이러한 대역 에너지 기반 분리도는 무잡음 조건에 한정되며, 잡음이 증가함에 따라 통계 특징의 분리도가 급격히 저하되는 양상은 4.4절에서 정량적으로 다룬다.
4.2 모델 성능 비교
표 6은 추가 AWGN 미주입 조건(Clean condition)에서 6-fold 교차검증으로 산출한 모델별 분류 성능을 비교한 것이다. 단일 커널 1D-CNN은 95.83%, 위상 정렬을 적용하지 않은 다중스케일 CNN(MCNN)은 98.33%의 정확도를 보였으며, 제안하는 SPA-MCNN은 100.00%로 가장 높았다. 특징 기반 SVM과 랜덤 포레스트 역시 100%를 기록하였는데, 이는 무잡음 조건에서 상태 간 진폭 및 대역 에너지 분포가 선형 분리가 가능한 수준으로 뚜렷이 구분되어 나타나는 정확도 포화(ceiling effect)이며, 특징 기반 SVM·랜덤 포레스트가 동일하게 100%를 기록하는 것으로 뒷받침된다. 따라서 무잡음 조건의 절대 정확도는 모델 간 변별 지표로 적절하지 않으며, 제안 기법의 실질적 우위는 저 SNR 잡음 조건(표 8) 및 판정 근거의 물리적 타당성(4.3절)에서 확인된다.
Comparison of classification performance
그림 6과 같이, 세 딥러닝 모델 중 제안 SPA-MCNN은 6-fold 평균 정확도 100.00%, macro F1-score 100.00%를 기록하였다. 단일 커널 1D-CNN(95.83%)과 위상 정렬을 적용하지 않은 MCNN(98.33%) 대비 각각 4.17%p와 1.67%p 높은 정확도를 나타내었다. 1D-CNN에서 MCNN으로의 향상은 다중스케일 병렬 합성곱의 효과를, MCNN에서 SPA-MCNN으로의 향상은 스트로크 위상 정렬의 효과를 각각 반영한다.
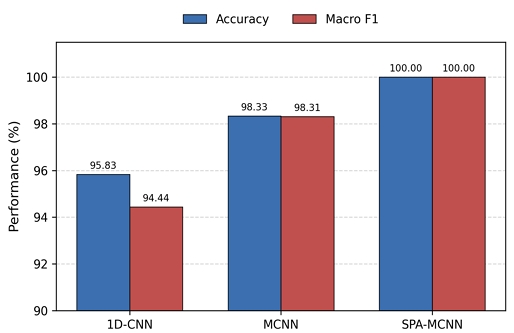
Accuracy and macro F1-score of the deep-learning models
그림 7은 제안 모델의 누적 혼동행렬이다. 누적 혼동행렬에서 네 상태 모두 오분류 없이 대각 성분에만 분포하였으며, 각 상태의 30개 시험 기록이 모두 정확히 분류되었다. 이는 6-fold 회차 독립 교차검증에서 제안 모델이 모든 시험 표본을 정확히 분류하여 100%의 정확도를 달성하였음을 나타낸다. 정상, 공기 누설, 씰 마모, 기계적 풀림의 네 상태가 진폭 및 대역 에너지 분포에서 뚜렷이 구분되며, 위상 정렬로 충격 시점을 정합함으로써 상태 간 경계가 명확해진 결과이다.
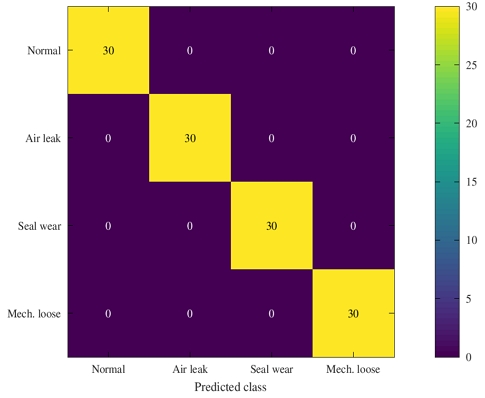
Aggregated confusion matrix of the proposed model
4.3 설명가능성 분석
그림 8은 입력 기울기 기반 시간영역 설명 결과이다. 입력 기울기는 예측 클래스의 로짓을 입력 신호로 직접 미분하여 얻으므로, 별도의 근사나 표본 추출 없이 모델의 실제 판정 민감도를 결정론적으로 제공한다는 점에서 본 연구의 설명 기법으로 채택하였다. 입력 기울기 기반 중요도는 정렬된 충격점과 이후의 감쇠 구간에서 크게 나타났다. 물리적 판정 근거의 집중 구간 R은 충격점 기준 –100 ~ +400 샘플(2,000 Hz 기준 -50~+200 ms)로 설정하였으며, 이는 가압 충격 직전의 예비 진동, 충격 발생, 충격 이후 감쇠 진동이 나타나는 물리적 이벤트 구간에 대응한다. 식 (14)로 정의한 집중도 ρ는 전체 중요도 대비 구간 R에 분포한 중요도의 비율로, 제안 모델에서 ρ=0.565로 측정되었다. 동일 길이의 임의 구간에 대한 집중도(평균 0.140)와 비교하면 약 4.0배 높으며, 이는 판정 근거가 물리적 이벤트 구간에 집중됨을 정량적으로 나타낸다.
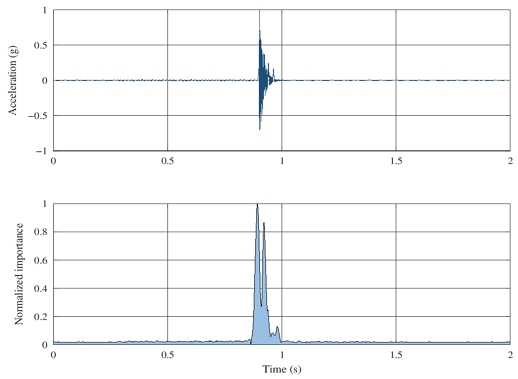
Time-domain explanation results based on input gradients
식 (13)에서 설명 중요도는 예측 클래스 로짓 를 입력 신호로 미분한 입력 기울기의 절댓값으로 정의한다.
| (13) |
물리적 판정 근거의 집중도 ρ는 전체 중요도 대비 충격-감쇠 구간 R에 분포한 중요도의 비율로 정량화한다(식 (14)).
| (14) |
또한 위상 정렬은 설명의 일관성을 높인다. 정렬 이전에는 반복 생성 간 충격 발생 시점이 표준편차 약 11.6 ms로 분산되어 있어 서로 다른 시간 구간이 비교될 위험이 있으나, 포락선 최대점을 기준으로 정렬하면 모든 신호의 충격점이 동일 위치에 놓여 설명 대상 구간이 정합된다.
그림 9는 물리적 충격-감쇠 구간과 동일 길이의 임의 구간에 대한 설명 중요도 집중도를 비교한 결과이다. 제안 모델의 충격-감쇠 구간 집중도는 0.565로, 임의 구간의 평균 집중도 0.140보다 약 4.0배 높게 나타났다. 이는 SPA-MCNN이 단순한 배경 진동이나 비관련 구간보다 실제 가압 충격과 이후 감쇠 응답이 발생하는 물리적 구간을 주요 판정 근거로 활용하고 있음을 의미한다. 따라서 제안 모델의 분류 결과가 공압 실린더의 실제 동작 이벤트와 정합된 설명가능성을 갖는 것으로 판단할 수 있다. 상태별 물리 구간 집중도를 표 7에 정리하였다. 네 상태 모두 집중도가 임의 구간 대비 약 3.0~5.8배로 나타나, 모델의 판정 근거가 물리적 충격-감쇠 구간에 집중됨을 상태별로 확인할 수 있다. 특히 기계적 풀림은 충격 이후 링다운이 뚜렷하여 가장 높은 집중도(0.837)를 보였고, 씰 마모는 이동 구간의 광대역 마찰 성분이 분산되어 상대적으로 낮은 집중도(0.414)를 나타내었다. 한편 특징맵 기반 Grad-CAM으로도 동일 물리 구간에서 유사한 집중 경향이 관찰되어, 입력 기울기 분석과 상호 보완적으로 판정 근거의 물리적 타당성을 뒷받침하였다.
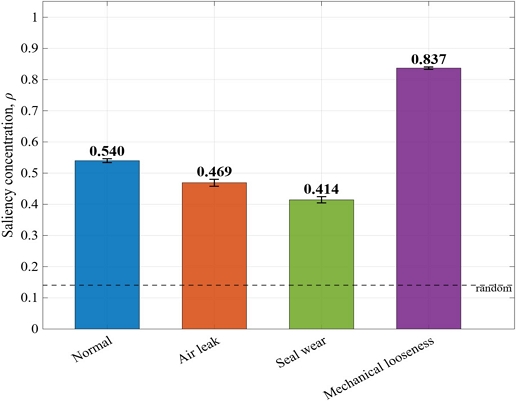
Concentration of explanation importance in the physical region
Class-wise concentration of explanation importance in the physical region
4.4 백색 가우시안 잡음 조건에서의 내잡음 강건성
추가 AWGN 미주입 조건(Clean condition)에서는 통계 특징 기반 SVM과 랜덤 포레스트 또한 100%의 분류 성능을 보였다. 그러나 이는 상태 간 진폭과 대역 에너지 차이가 뚜렷하기 때문이며, 통제된 잡음 강건성 평가를 위해 시험 데이터에만 백색 가우시안 잡음(AWGN)을 추가하였다. 학습은 원신호로 수행하고, 잡음은 스트로크 위상 정렬 이전 단계에서 주입하여 실제 계측 경로를 모사한 순서를 따르도록 하였다. 신호 대 잡음비(SNR)를 10 dB에서 -5 dB까지 낮추며, 각 SNR 수준에서 서로 다른 잡음을 20회 독립 생성하였다. 표 8은 20회 반복의 평균 정확도이며, 제안 SPA-MCNN의 반복 간 표준편차는 모든 SNR에서 1.5%p 이내로 작아 안정적이었다. 결과는 표 8 및 그림 10과 같다.
Classification accuracy comparison across SNR levels (%)
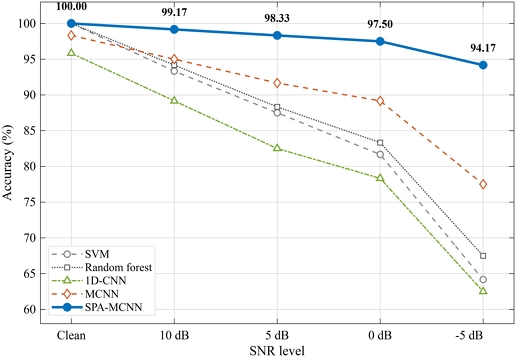
Classification accuracy versus SNR level
잡음 환경에서의 강건성은 진단 모델의 실용성에 직결되며, 복잡한 잡음 조건에서 다중스케일 특징 학습과 잡음 저감 구조를 결합하여 진단 강건성을 향상시키는 연구가 보고되어 왔다[10]. 본 실험에서 통계 특징 기반 SVM과 랜덤 포레스트는 잡음이 증가할수록 정확도가 급격히 저하되어 SNR -5 dB에서 각각 64.17%, 67.50%로 감소하였다. 이는 수동 추출된 통계 특징이 잡음에 취약하기 때문이다. 반면 제안 SPA-MCNN은 SNR 0 dB에서 97.50%, -5 dB의 낮은 SNR에서도 94.17%의 정확도를 유지하였다. 이는 위상 정렬이 잡음 속에서도 충격 과도 응답 시점을 정합하고, 서로 다른 수용영역의 병렬 합성곱 분기가 다양한 시간 규모의 충격 및 감쇠 패턴을 학습함으로써 잡음 조건에서도 높은 분류 성능을 유지한 것으로 판단된다.
추가 AWGN 미주입 조건에서 정확도가 포화된 상황에서도, 제안 기법은 통제된 저 SNR 잡음 조건에서 기존 기법 대비 높은 강건성을 보여, 향후 실측 환경 적용 가능성을 검증하기 위한 기초 결과를 제공한다.
4.5 실측 데이터를 이용한 시뮬레이션 검증
본 절의 실측 비교는 제안 모델의 분류 성능을 평가하기 위한 것이 아니라, 시뮬레이션 신호의 물리적 타당성을 확인하기 위한 것이다. 이를 위해 실제 에어컨 열교환기 베플 삽입 장치의 공압 실린더(SMC CDQ2A40-125DCZ)에 그림 11과 같이 스트로크 방향으로 단축 가속도계(PCB 352C33)를 부착하여 진동을 측정하였다. NI 계측 장비(cDAQ, 24-bit)로 25,600 Hz에서 정상 상태 6회분(각 180초)을 취득하였다. 정상 상태에서 취득한 6회 신호에 동일한 전처리와 특징 분석을 적용하였으며, 각 회차에서 산출된 주 공진주파수, 첨도 및 파고율의 평균값을 실측 대표값으로 사용하였다. 실측 신호는 시뮬레이션과 동일한 샘플링 주파수 2,000 Hz 조건에 맞추기 위해, 차단주파수 900 Hz의 안티에일리어싱 저역통과 필터를 적용한 후 다운샘플링하였다(Nyquist 주파수 1,000 Hz). 학습에 사용한 시뮬레이션은 표 3의 공진주파수 470 Hz로 생성하였으나, 이는 배경·마찰 성분이 포함된 합성 신호에서 동일 분석법으로 측정하면 실효 공진 461 Hz로 나타난다. 실측의 실효 공진(550 Hz)에 맞추어 생성 파라미터를 교정한 결과가 547 Hz이며, 본 절의 비교는 이 교정 시뮬레이션과 실측 간에 수행하였다. 본 검증에 사용한 계측 하드웨어는 표 1에 정리하였다. 실측 신호를 분석한 결과, 스트로크 주기는 약 1,060 ms, 충격 이후 구조 응답의 주 공진주파수는 동일 분석법 기준 약 550 Hz로 나타났다. 이를 반영하여 시뮬레이션의 공진주파수와 감쇠비를 실측값에 맞게 교정하였다.
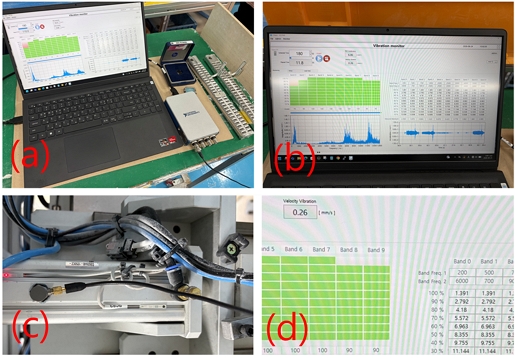
Measurement experiment setup (a) DAQ screen (b) signal monitoring (c) accelerometer mounting (d) feature analysis screen
표 9와 같이, 교정 후 시뮬레이션은 동일 분석법 기준 주 공진주파수(547 Hz 대 550 Hz), 첨도(26.0 대 22.4), 파고율(8.7 대 7.2)에서 실측 정상 신호와 부합하였다. 특히 교정 전 시뮬레이션은 첨도 78.7과 파고율 12.2로 실측값(22.4, 7.2)과 큰 차이를 보였으나, 공진주파수 및 감쇠특성 교정 후 각각 26.0과 8.7로 감소하여 실측 신호와의 차이가 크게 줄어들었다. 그림 12에서도 두 신호가 충격 이후 감쇠 진동이 이어지는 동일한 물리적 구조를 보인다. 다만 실측 신호에는 6 kHz 이상의 고주파 금속 접촉 성분도 존재하였으나, 이는 2,000 Hz 샘플링 조건에서의 유효 분석 주파수 범위(0~1,000 Hz) 밖에 위치하므로 본 분석에서는 제외하였다. 이 결과는 본 연구의 시뮬레이션이 실제 공압 실린더의 진동 특성을 근사함을 뒷받침한다. 다만 공기 누설, 씰 마모, 기계적 풀림 각 상태의 실측 데이터 확보와 이를 이용한 다중 상태 진단 검증은 향후 과제로 남긴다.
Characteristic comparison between measured normal signal and calibrated simulation
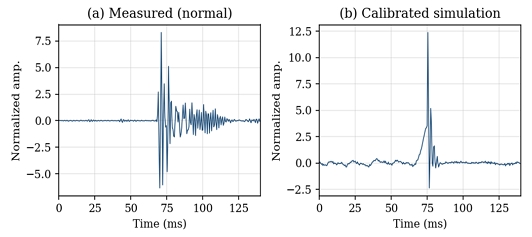
Waveform comparison of measured normal signal and calibrated simulation
Ⅴ. 결론 및 향후 과제
본 논문에서는 열교환기 베플 삽입공정 공압 실린더의 설명가능 고장진단을 위해 스트로크 위상 정렬 기반 다중스케일 합성곱 신경망(SPA-MCNN)을 제안하였다. 물리 기반 시뮬레이션 및 분류 실험을 통해 세 가지 기여를 정량적으로 확인하였다. 첫째, 위상 정렬을 적용하지 않은 다중스케일 CNN(MCNN, 98.33%) 대비 SPA-MCNN이 100%의 정확도를 달성하여, 스트로크 위상 정렬이 진단 성능을 향상시킴을 확인하였다. 둘째, 백색 가우시안 잡음 환경에서 통계 특징 기반 기법이 SNR -5 dB에서 64.17~67.50%로 감소되는 반면 제안 기법은 94.17%를 유지하여 뛰어난 내잡음 강건성을 보였다. 셋째, 입력 기울기 분석에서 충격-감쇠 구간의 판정 근거 집중도가 임의 구간 대비 4.0배 높아, 제안 기법의 판정이 물리적으로 타당함을 정량 확인하였다. 한편 실제 공압 실린더에서 취득한 정상 진동 신호와의 비교를 통해 물리 기반 시뮬레이션의 진동 특성에 대한 타당성을 검토하였으며, 실측 공진특성을 반영한 교정 시뮬레이션이 실제 신호와 유사한 특성을 나타냄을 확인하였다. 다만 정상 상태 외에 공기 누설, 씰 마모, 기계적 풀림 각 상태의 실측 데이터를 이용한 다중 상태 진단 검증은 수행하지 못하였다는 한계를 가지며, 이를 가장 중요한 향후 과제로 남긴다. 이와 함께 생성 회차 및 표본 규모의 확대를 통한 일반화 성능 검증, 그리고 공급압력·제품 하중·센서 위치·고장 심각도를 변화시킨 외부 검증과 유사 열교환기 조립·삽입 공정으로의 확장을 계획한다.
Acknowledgments
이 연구는 한국산업기술기획평가원 글로벌탄소규제대응수요연계형 기술개발사업 [과제명 : 탄소 감축을 위한 냉매절감형 정온제습 에어컨용 고효율 열교환기 헤더 및 재생원재료 기반 에어컨 부품 개발] (과제번호: RS-2026-25533900) 지원으로 수행되었습니다.
References
-
M. Tiboni and C. Remino, "Condition monitoring of pneumatic drive systems based on the AI method feed-forward backpropagation neural network", Sensors, Vol. 24, No. 6, Art. no. 1783, Mar. 2024.
[https://doi.org/10.3390/s24061783]

-
W. Zhang, G. Peng, C. Li, Y. Chen, and Z. Zhang, "A new deep learning model for fault diagnosis with good anti-noise and domain adaptation ability on raw vibration signals", Sensors, Vol. 17, No. 2, Art. no. 425, Feb. 2017.
[https://doi.org/10.3390/s17020425]
-
Z. Xu, C. Li, and Y. Yang, "Fault diagnosis of rolling bearings using an Improved Multi-Scale Convolutional Neural Network with Feature Attention mechanism", ISA Transactions, Vol. 110, pp. 379-393, Apr. 2021.
[https://doi.org/10.1016/j.isatra.2020.10.054]
-
R. R. Selvaraju, M. Cogswell, A. Das, R. Vedantam, D. Parikh, and D. Batra, "Grad-CAM: Visual explanations from deep networks via gradient-based localization", Proc. IEEE International Conference on Computer Vision, Venice, Italy, pp. 618-626, Oct. 2017.
[https://doi.org/10.1109/ICCV.2017.74]
-
A. Azzi, A. Maoui, A. Fatu, S. Fily, and D. Souchet, "Experimental study of friction in pneumatic seals", Tribology International, Vol. 135, pp. 432-443, Jul. 2019.
[https://doi.org/10.1016/j.triboint.2019.03.018]
-
S. G. Kim, C. Y. Lim, S. J. Ham, H. J. Park, and J. H. Choi, "Tutorial for Prognostics and Health Management of Gears and Bearings: Advanced Signal Processing Technique", Transactions of the Korean Society of Mechanical Engineers A, Vol. 42, No. 12, pp. 1119-1131, Dec. 2018.
[https://doi.org/10.3795/KSME-A.2018.42.12.1119]
-
C.-Y. Huang and Z. Dzulfikri, "Stamping monitoring by using an adaptive 1D convolutional neural network", Sensors, Vol. 21, No. 1, Art. no. 262, Jan. 2021.
[https://doi.org/10.3390/s21010262]
-
S. M. Lundberg and S.-I. Lee, "A unified approach to interpreting model predictions", Advances in Neural Information Processing Systems, Vol. 30, pp. 4765-4774, Dec. 2017.
[https://doi.org/10.48550/arXiv.1705.07874]
-
M. T. Ribeiro, S. Singh, and C. Guestrin, "Why should I trust you?: Explaining the predictions of any classifier", Proc. 22nd ACM SIGKDD International Conference on Knowledge Discovery and Data Mining, San Francisco, USA, pp. 1135-1144, Aug. 2016.
[https://doi.org/10.1145/2939672.2939778]
-
Y. Wang and G. Cao, "A multiscale convolution neural network for bearing fault diagnosis based on frequency division denoising under complex noise conditions", Complex & Intelligent Systems, Vol. 9, No. 4, pp. 4263-4285, Aug. 2023.
[https://doi.org/10.1007/s40747-022-00925-0]
2007년 2월 : 금오공과대학교 전자공학과(공학사)
2010년 8월 : 금오공과대학교 전자및전기공학과(공학석사)
2011년 10월 ~ 현재 : 한국섬유기계융합연구원 하이테크 롤 첨단화 지원센터 책임연구원
관심분야 : PHM/이상진단, IoT 센서, AI 팩토리, 인공지능
2010년 2월 : 경남대학교 기계공학과(공학사)
2012년 2월 : 경남대학교 기계공학과(공학석사)
2021년 1월 ~ 현재 : 한국섬유기계융합연구원 하이테크 롤 첨단화 지원센터 선임연구원
관심분야 : Roll, 첨단장비, 로봇, AI 팩토리