드론 탐지를 위한 효과적인 특징 기반 후처리 기법
 ; 김태훈**
; 김수범***
; 한선호****
; 최장홍****
; 김기수****
; 김덕환****
; 박상홍**
; Taehoon Kim**
; Soobum Kim***
; Seonho Han****
; Janghong Choi****
; Kisu Kim****
; Duckwhan Kim****
; Sanghong Park**
초록
낮은 신호대클러터비(SCR, Signal-to-Clutter Ratio) 환경에서는 강한 클러터와 잡음으로 인해 드론과 같은 소형 표적 탐지가 어렵고, 기존 일정 오경보율(CFAR, Constant False Alarm Rate) 기반 탐지기는 높은 오경보율을 보인다. 본 논문에서는 CFAR 기반 후보 탐지 이후 적용되는 특징 기반 후처리 기법을 제안한다. 제안 기법은 도플러 스펙트럼의 형상 및 주기적 특징을 점수 기반으로 결합하여 표적과 클러터를 효과적으로 구분한다. 시뮬레이션 결과, 제안 기법은 기존 CFAR 및 CFAR+DSCR 기법과 유사한 탐지확률을 유지하면서 오경보율을 크게 감소시켜 낮은 SCR 환경에서 우수한 탐지 성능을 보였다.
Abstract
In low Signal-to-Clutter Ratio (SCR) environments, detecting small targets such as drones is challenging due to strong clutter and noise, and conventional CFAR detectors suffer from high false alarm rates. This paper proposes a feature-based post-processing method applied after CFAR candidate detection. The proposed method combines Doppler spectrum shape and periodicity features using a score-based framework to effectively distinguish targets from clutter. Simulation results demonstrate that the proposed method significantly reduces false alarms while maintaining detection performance comparable to conventional CFAR and CFAR+DSCR methods in low-SCR environments.
Keywords:
drone detection, CFAR, post-processing, micro-doppler, feature extractionⅠ. 서 론
현재 다양한 분야에서 위협이 되는 드론은 작은 레이더 단면적(RCS, Radar Cross Section)으로 인해 반사 신호가 매우 약하며, 특히 낮은 신호대클러터비(SCR, Signal-to-Clutter Ratio) 환경에서는 강한 클러터와 잡음의 영향으로 탐지가 더욱 어려워진다. 기존 드론 탐지 기법은 주로 CA-CFAR(Cell Averaging Constant False Alarm Rate) 기반 검출과 도플러 스펙트럼 기반의 학습 기법으로 구분된다 [1]-[3]. CFAR기법은 실시간 구현이 용이하지만 저 SCR 환경에서 오경보가 증가하고, 학습 기반 기법은 높은 계산량과 학습 데이터 확보가 필요하여 실시간 운용에 제약이 있다. 또한 미세도플러 특성[4]의 경우, 도플러 앨리아싱(Aliasing)과 잡음으로 인해 안정적인 탐지가 어렵다. 이에 본 논문에서는 CFAR 기반 후보 검출 이후 적용되는 특징 기반 후처리 기법을 제안한다. 제안 기법은 도플러 스펙트럼의 형상과 주기성을 반영한 다중 특징을 점수 기반으로 결합하여 별도의 학습 과정 없이 드론과 클러터를 효과적으로 구분한다. 시뮬레이션 결과, 기존 CFAR 및 DSCR(Doppler Signal-to-Clutter Ratio) 기반 방법[4]과 유사한 탐지확률을 유지하면서 오경보율을 크게 감소시켜 제안 기법의 우수성을 확인하였다.
Ⅱ. 제안된 기법
본 논문의 전체 신호처리 절차는 그림 1과 같으나, 본 논문의 주제는 후보 표적의 도플러 FFT 이후의 특징 기반 후처리 기법(그림 1의 회색 음영 부분)이므로, 기존 신호처리 과정[5]은 생략한다.
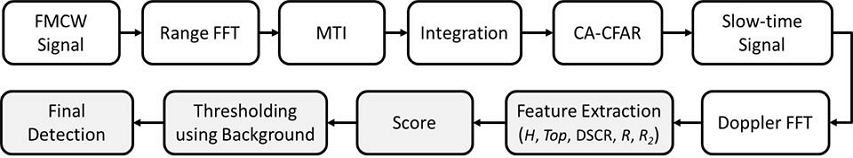
Overall procedure and proposed method(gray shaded: proposed method)
2.1 제안된 특징 추출 기법
① 스펙트럼 엔트로피
탐지된 거리성분의 스펙트럼을 D(f)로 가정할 경우, 스펙트럼 엔트로피는 다음과 같이 정의된다.
| (1) |
스펙트럼 엔트로피는 주파수 성분의 불규칙성을 나타내며, 드론은 미세도플러로 인해 특정 주파수 성분이 분포하므로 상대적으로 작은 값을 가진다.
② 주요 성분 집중도 (Top-k 질량)
주요 성분 집중도의 정의는 다음과 같다.
| (2) |
여기서 P(i)는 내림차순으로 정렬된 스펙트럼 전력이며, k는 전체 주파수 성분 중 일부 비율로 설정된다. 드론은 특정 주파수에 에너지가 집중되어 높은 값을, 클러터는 에너지가 분산되어 상대적으로 낮은 값을 가진다.
③ 도플러 스펙트럼 대비비
도플러 스펙트럼 대비비(DSCR)은 도플러 스펙트럼 내에서 지배적인 주파수 성분의 존재를 정량화하는 지표로, 기존의 미세 도플러 기반 무인기 검출 연구에서 널리 사용되어 왔다. 이는 다음과 같이 정의된다[3].
| (3) |
여기서 Ω는 최대 첨두 주파수 주변을 제외한 영역을 의미한다. DSCR은 첨두 성분의 상대적 우세 정도를 나타내며, 드론은 높은 값을, 클러터와 잡음은 낮은 값을 갖는 경향이 있다.
④ 원형 집중도
원형 집중도는 다음과 같이 정의된다.
| (4) |
여기서 θf는 주파수 축을 기준으로 정규화된 위상값이다. 원형 집중도는 스펙트럼의 주기성을 나타낸다. 이 값은 표적과 클러터의 중심 주파수 및 미세도플러 분포에 따라 달라지므로 보조적인 특징으로 사용한다.
⑤ 2차 원형 집중도
2차 집중도는 다음과 같다.
| (5) |
2차 원형 집중도는 회전 블레이드에 의해 발생하는 반복적인 미세도플러 구조를 반영하며, 다중 첨두 성분에 민감한 특징이다.
2.3 임계값을 이용한 구분
추출된 특성 벡터를 정규화 한 후, 다음과 같은 선형 결합 형태의 점수를 정의한다.
| (6) |
| (7) |
임계값 T는 1차 검출에서 선택되지 않은 배경 스코어의 하위 Qp% 값을 이용하여 설정하였다. 즉, 평균으로부터 일정 수준 이상 차이가 나는 특징만 유효한 것으로 판단하였다.
Ⅲ. 실험 결과
3.1 실험 조건
제안 기법의 성능을 검증하기 위해 표 1과 참고문헌[1]의 레이더 및 드론 모델을 사용하였으며, 설정된 SNR을 만족하는 백색 가우시안 잡음과 다양한 랜덤 조건에서 200회의 Monte Carlo 시뮬레이션을 수행하였다.

Radar parameter
클러터는 다수의 독립적인 산란체에서 발생하는 비결정론적 합성 신호를 가정하여 Rayleigh 분포를 기반으로 생성하였다. 거리 의존성에 따른 감쇠, 산란면적 증가 및 안테나 패턴 효과를 반영하고, 기준 거리에서 설정된 SNCR을 만족하도록 전체 클러터 전력을 정규화하였다. 또한 시 간·거리 상관성, 비균질 환경 및 impulsive clutter를 고려하여 실제 환경과 유사한 클러터를 구성하였으며, 다양한 신호대클러터잡음비(SNCR, Signal-to-Noise-plus-Clutter Ratio)조건에서 성능을 분석하였다. 특징 가중치 w1~w5는 다양한 실험을 통하여 각각 0.35, 1.1, 1.0, 1.0, 1.0으로 설정하였다.
3.2 실험 결과
그림 2는 1차 검출에서 선택된 후보 표적들의 도플러 스펙트럼을 비교한 결과이다(위 두 개는 드론, 아래 두 개는 클러터). 두 그림에서 보는 바와 같이, 드론 표적은 회전 블레이드에 의해 발생하는 미세도플러 성분으로 인해 여러 개의 피크와 주기적인 스펙트럼 변화를 나타내는 반면, 클러터는 불규칙하고 뚜렷한 구조가 없는 형태를 보인다. 이러한 차이는 제안된 특징 추출 과정에서 효과적으로 반영된다.
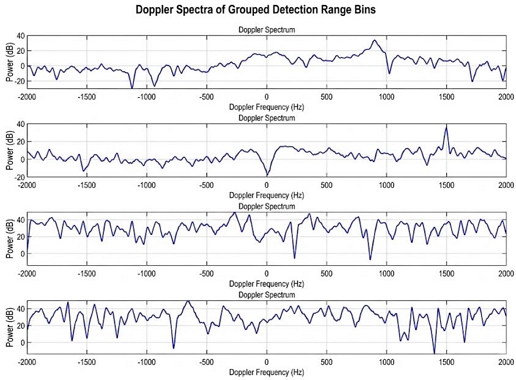
Spectrum at the detected candidates
또한 그림 3은 각 탐지 후보에 대해 계산된 최종 점수와 임계값을 나타낸 것으로, 드론 후보는 높은 점수를 획득하여 임계값을 초과하는 반면 클러터 후보는 임계값 이하의 점수를 나타내어 제거됨을 확인할 수 있다. 이를 통해 제안한 특징 기반 후 처리 기법이 실제 드론과 클러터를 효과적으로 구분함을 확인할 수 있다.
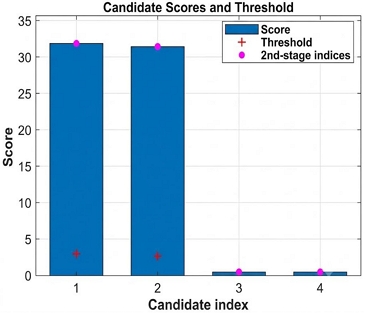
Score of the detected candidates
그림 4는 오경보율(Pfa) 비교 결과를 나타낸다. CA-CFAR는 전 SNCR 구간에서 매우 높은 오경보율을 보여 실용성이 제한되었다. CFAR-DSCR은 도플러 스펙트럼 대비 정보를 활용하여 오경보를 감소시켰으나, 여전히 15~25% 수준의 오경보가 발생하였다. 반면 제안 기법은 SNCR 증가에 따라 오경보율이 급격히 감소하여 중간 이상의 SNCR 영역에서는 거의 0% 수준을 달성하였다.
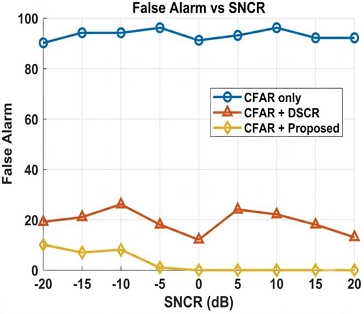
False alarm probability Pfa vs SNCR
그림 5는 탐지율-오경보율(Pd - Pfa) 기반 종합 성능을 비교한 결과이다. CA-CFAR는 높은 오경보로 인해 성능이 거의 0에 가까웠으며, CFAR-DSCR은 약 75~85% 수준의 성능을 보였다. 반면 제안 기법은 낮은 SNCR에서도 우수한 성능을 유지하고, 중간 이상의 SNCR에서는 거의 100%에 도달하였다. 따라서 제안 기법은 탐지 성능과 오경보 억제 성능을 동시에 향상시켜 실제 레이더 기반 드론 탐지 시스템에 효과적으로 적용될 수 있음을 확인하였다.
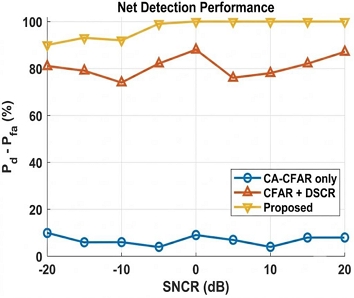
False alarm probability Pd - Pfa vs SNCR
Ⅳ. 결 론
본 논문에서는 효과적인 드론 탐지를 위한 CFAR 기반 후단 특징 기반 오경보 억제 기법을 제안하였다. 제안된 기법은 CFAR 후보에 대해 다중 특징을 이용하여 표적과 클러터를 효과적으로 구분하였다. 시뮬레이션 결과, 제안된 기법은 전 SNCR 구간에서 높은 탐지 확률을 유지하면서 오경보를 크게 감소시켰으며, 종합 성능 지표에서도 우수한 성능을 보였다. 또한 제안 기법은 CFAR 후보에 대해서만 후처리를 수행하므로 연산 복잡도 증가가 크지 않아, 실시간성이 요구되는 실제 레이더 기반 드론 탐지 시스템에 적용 가능한 실용적인 기법임을 확인하였다. 다만, 본 연구는 시뮬레이션 기반의 표적 및 클러터 모델을 이용하여 검증하였으므로, 향후 실제 드론과 다양한 클러터 환경에서의 레이더 측정 데이터를 활용한 성능 검증이 필요하다.
Acknowledgments
This work was supported by the Korea Evaluation Institute of Industrial Technology (KEIT) grant funded by the Ministry of Trade, Industry and Energy (MOTIE) in 2026 (Project No. RS-2025-02307066, Development of High-Power Compound Semiconductor and AI Convergence-based High-Resolution Multi-Beam Radar Module for Drone Detection).
References
-
S. Yoon, et al., "Efficient Protocol to Use FMCW Radar and CNN to Distinguish Micro-Doppler Signatures of Multiple Drones and Birds", IEEE Access, Vol. 10, pp. 26033-26044, Mar. 2022.
[https://doi.org/10.1109/ACCESS.2022.3155776]

-
H. Rohling, "Radar CFAR thresholding in clutter and multiple target situations", IEEE Trans. Aerosp. Electron. Syst., Vol. AES-19, No. 4, pp. 608-621, Jul. 1983.
[https://doi.org/10.1109/TAES.1983.309350]
-
J. Gong, J. Yan, H. Hu, D. Kong, and D. Li, "Improved Radar Detection of Small Drones Using Doppler Signal-to-Clutter Ratio (DSCR) Detector", Drones, Vol. 7, No. 5, pp. 1-15, 2023.
[https://doi.org/10.3390/drones7050316]
-
V. C. Chen, et al., "Micro-Doppler effect in radar: phenomenon, model, and simulation study", IEEE Trans. Aerosp. Electron. Syst., Vol. 42, No. 1, pp. 2-21, Jan. 2006.
[https://doi.org/10.1109/TAES.2006.1603402]
- M. A. Richards, Fundamentals of Radar Signal Processing, McGraw-Hill, New York, 2014.