실시간 지능형 다짐을 위한 안드로이드 기반 개방형 운용 프로그램 구현
 ; 이건우*
; 윤원상*
; 김경록*
; 김규선**
; Keon-Woo Lee*
; Won-Sang Yoon*
; Kyungrog Kim*
; Kyu-Sun Kim**
초록
최근 토목 공사 현장에서 실시간 지능형 다짐(IC, Intelligent Compaction) 기술의 도입이 확산되고 있으나, 기존 시스템은 제조사에 종속된 폐쇄형 구조로 도입 비용이 높고 확장성이 낮으며, 단순 궤적 기반 방식은 격자 단위의 정량적 분석에 한계가 있다. 본 논문에서는 장비 종속성을 완화하기 위해 안드로이드 기반의 개방형 IC 운용 프로그램을 제안하였다. 제안된 프로그램은 블루투스 데이터 통합, GPS-RTK 기반 실시간 좌표 정합, 그리고 2 m × 2 m 회전 격자 모델을 결합하여 다짐 작업 현장의 위치별 다짐도를 시각화하도록 하였다. 제안된 시스템은 안드로이드 운영체계 기반으로 구현되었으며, 현장 적용성 평가 결과 단말기 내 평면 좌표 변환 오차는 1.5 mm 미만, 평균 데이터 동기화 지연 시간은 28.4 ms, 격자 전환 정확도는 100%로 나타났다. 이를 통해 저비용의 범용적 IC 운용 환경의 실무적 유효성을 확인하였다.
Abstract
Real-time Intelligent Compaction (IC) is increasingly adopted at civil construction sites, yet existing systems rely on closed, manufacturer-dependent architectures with high cost and limited scalability, while conventional trajectory-based methods are limited in grid-based quantitative analysis. To reduce equipment dependency, this paper proposes an Android-based open IC operating program. The proposed program integrates Bluetooth data, GPS-RTK real-time coordinate matching, and a 2 m × 2 m rotated-grid model to visualize location-specific compaction levels across the compaction work site. In a field evaluation, the in-terminal planar coordinate conversion error was below 1.5 mm, the average data synchronization latency was 28.4 ms, and the grid transition accuracy was 100%. These results confirm the practical validity of a cost-effective, general-purpose IC operating environment.
Keywords:
intelligent compaction, android platform, GPS-RTK, grid mapping, real-time visualizationⅠ. 서 론
도로 및 단지 조성과 같은 토목 공사에서 지반의 다짐(Compaction) 작업은 구조물의 안정성과 내구성을 좌우하는 핵심 공정이다. 기존의 다짐 관리는 작업 완료 후 일부 지점을 선정하여 평판 재하 시험이나 모래 치환법 등을 실시하는 사후 검증 방식에 의존해 왔다. 그러나 이러한 방식은 전체 작업 구역의 품질을 대표하기 어렵고 실시간 품질 관리가 어려워, 부실 다짐으로 인한 하자의 원인이 되기도 한다. 이에 따라 작업 과정에서 다짐 상태를 실시간으로 계측하고 관리하는 지능형 다짐 기술의 도입이 확산되고 있다[1][2].
1970년대에 유럽에서 처음으로 제안된 지능형 다짐 기술은 다짐용 진동 롤러에서 측정된 가속도를 이용하여 다짐 측정값(ICMV, Intelligent Compaction Measurement Value)을 산출하여 다짐 품질을 관리하는 기술이다. 이를 위해, 다짐용 진동 롤러 제조사를 중심으로 ICMV를 산출할 수 있는 다양한 IC 시스템들이 상용화되어 왔으나, 대부분 대형 장비 제조사가 제공하는 전용 장비와 디스플레이에 종속된 폐쇄형 구조를 취하고 있다[3]. 이는 시스템 도입 비용을 높이고 이종 장비 간 데이터 호환을 어렵게 하여 플랫폼의 확장성을 제한하게 된다.
한편, 건설 현장의 정밀 시공을 위해서는 수 센티미터(cm) 수준의 위치 오차를 보장하는 GPS-RTK(Global Positioning System - Real Time Kinematic) 기술이 요구된다. RTK는 기준국과 이동국 간의 반송파 위상차를 이용하여 오차를 보정하며, 최근에는 Ntrip(Networked Transport of RTCM via Internet Protocol) 프로토콜을 통해 별도의 기준국 설치 없이도 고정밀 좌표를 확보하는 방식이 토목 자동화 장비에 널리 적용되고 있다[4]. 또한, 국내 건설 현장은 주로 국가 표준 TM 좌표계(예: EPSG:5186)를 기반으로 설계 도면이 작성되므로, 위성 기반의 WGS84 좌표 데이터를 현장 도면과 일치시키기 위해서는 가우스-크뤼거(Gauss-Krüger) 투영법 등을 활용한 좌표 변환 과정이 수반되어야 한다. 이는 단순 시각화를 넘어 격자 단위의 정량 분석을 가능하게 하는 수치적 기초가 된다.
본 연구는 이러한 장비 종속성을 완화하고, 작업 현장에서의 위치 정밀도와 데이터 신뢰성을 높이기 위해 안드로이드 기반의 개방형 IC 운용 프레임워크를 제안한다. 범용 스마트기기를 활용하여 소형 IC 모듈에서 연산된 ICMV 데이터를 디스플레이할 수 있도록 하여 시스템의 범용성을 확보하고, 고정밀 위치 보정과 회전 격자 알고리즘을 통해 공간 해석의 유연성을 제공하고자 하였다. 소형 IC 모듈의 출력 규격에 맞춘 모의(Simulated) 다짐 데이터를 위치 정보와 통합하여 운용 앱에 표출함으로써 실제 현장에서의 적용 가능성을 평가하였다.
본 논문의 구성은 다음과 같다. 2장에서는 지능형 다짐 시스템에 대한 소개와 기존 시스템의 문제점을 소개하였다. 3장에서 제안하는 운용 프로그램의 시스템 및 핵심 알고리즘 설계 및 구현 내용에 대해 기술하고, 4장에서 실험을 통한 성능 테스트 결과를 나타내었다. 5장에서 결론 및 향후 연구 방향을 제시하였다.
Ⅱ. 지능형 다짐 시스템
지능형 다짐 기술은 가속도 기반의 ICMV를 산출하여, 이를 작업 위치별로 실시간으로 확인할 수 있도록 하는 기술이다. 일반적으로 지능형 다짐 시스템은 그림 1과 같이 다짐용 진동 롤러 가속도 센서와 이를 이용하여 ICMV를 산출하는 측정 시스템으로 구성된다.
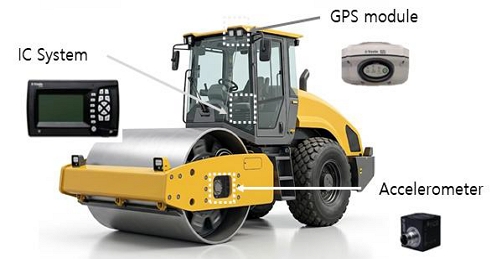
Configuration of IC system
지능형 다짐에서는 진동 롤러의 단순 주파수 응답을 이용하는 방법으로부터 지반의 강성에 기반한 가속도 측정값 변화를 이용하는 형태로 발전하여 왔으며, 최근에는 인공지능 및 머신러닝을 활용한 다짐도 예측 연구로 확장되고 있으며, 이를 바탕으로 다양한 IC 시스템들이 제안되어 왔다[5]-[7]. 현재 상용화된 지능형 다짐 측정 시스템은 표 1에 나타낸 것과 같이 진동롤러 제조사가 장비와 일체형으로 제공하는 OEM형 시스템과 기존 진동롤러에 별도로 부착하는 후장착형(Retrofit) 시스템으로 구분할 수 있다. OEM형은 제조사가 자사 장비에 최적화된 센서·연산·표시 장치를 통합하여 제공하므로 안정성이 높은 반면, 계측·연산·표시 기능이 제조사 전용 하드웨어와 디스플레이에 종속된 폐쇄형 구조를 취한다. 후장착형은 이미 운용 중인 장비에 적용할 수 있다는 이점이 있으나, 장비별 제원과 운전 특성에 맞춘 설정이 필요하다.

Major commercial IC systems
이러한 상용 시스템의 공통적인 한계는 가속도 신호로부터 다짐 품질 측정값을 산출하는 연산 기능이 제조사의 전용 하드웨어에 내장되어 있다는 점이다. 이는 시스템 도입 비용을 높이고, 이미 보유한 이종 진동롤러로의 확장이 제한된다. 또한 연산 알고리즘과 파라미터가 공개되지 않아 다양한 토질·장비 조건에 맞춘 연산 모델의 갱신이나 신규 지표의 적용에도 제약이 따른다.
한편, 지능형 다짐에서 진동 롤러의 주행 속도와 진동 방식 등 운용 조건이 다짐 결과에 영향을 미치는 것으로 보고되어, 측정값을 공간적으로 누적·평균화하여 해석하는 접근이 요구된다[8]. 또한, 실시간 ICMV 디스플레이 기능은 롤러의 이동 궤적을 평면(2D) 좌표계에 투영하여 컬러 맵으로 표시하는 수준에 머물러 있어, 격자 단위의 정량적 통계 분석이나 현장의 기울기 및 고도 변화를 고려한 다짐 신뢰성 확보에는 한계를 가진다. 특히, 현장 좌표계와 설계 도면이 일치하지 않을 경우 공간적 해석이 제한되어 실시간 재다짐 판단과 같은 현장 의사결정을 어렵게 하므로, 이를 해결할 수 있는 새로운 IC 시스템이 요구된다.
Ⅲ. 지능형 다짐 운용프로그램 설계 및 구현
본 연구에서 제안하는 운용 프로그램은 특정 제조사의 전용 하드웨어에 종속되지 않는 개방형 프레임워크를 지향한다. 시스템은 안드로이드 스마트폰을 중앙 처리 장치로 활용하며, 그림 2에 나타낸 것과 같이 IC연산장치로부터 수신한 위치정보와 ICMV 데이터를 실시간으로 분석·시각화한다. 통신 및 수신 모듈은 외부 위성 신호와 소형 IC 모듈로부터 각각 위치 정보와 다짐 측정값(CMV 및 Evib)을 블루투스로 수신하며, 연산·처리 모듈은 이를 작업 파라미터에 따라 좌표 기반의 다짐 데이터로 통합한다. 처리된 데이터는 SQLite 데이터베이스에 기록되어 사후 분석 자료로 활용되는 동시에, 격자 맵핑 로직을 거쳐 지도 기반의 실시간 격자 지도로 표출된다.
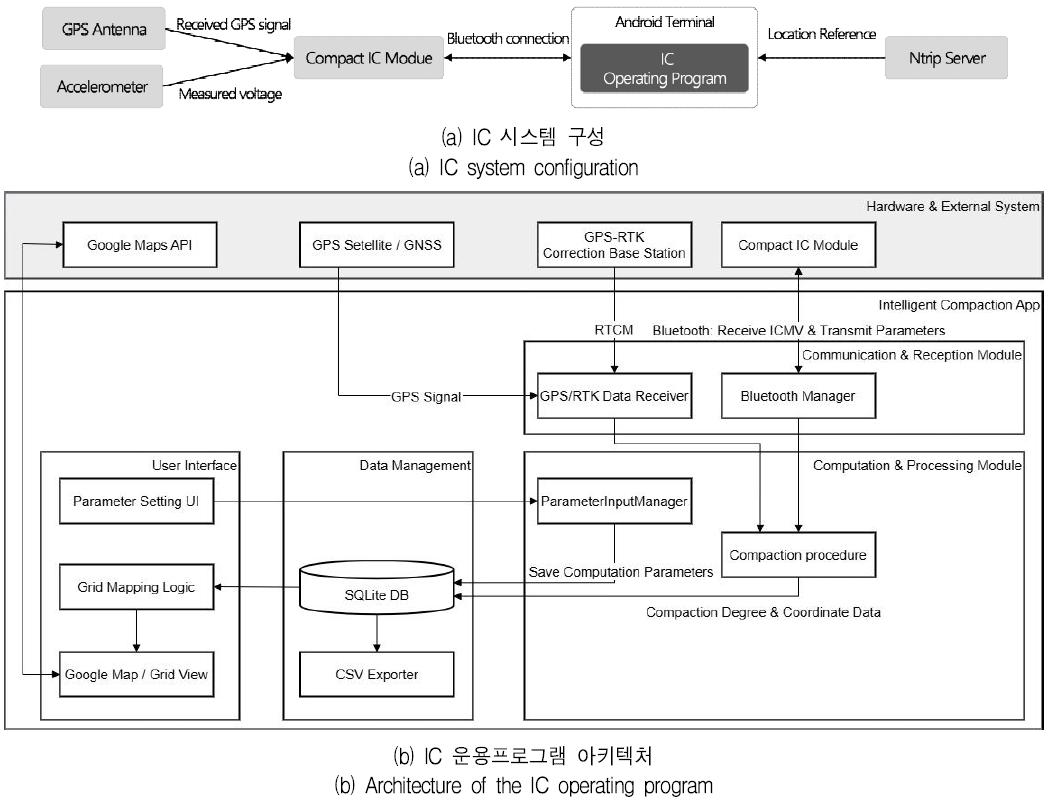
Proposed IC system configuration and the architecture of the IC operating program
실시간 다짐 맵핑의 공간적 신뢰성을 확보하기 위해 고정밀 위치 정합 및 좌표 변환 기능을 구현하였다. 시스템은 Ntrip 클라이언트를 통해 수신한 RTK 보정 신호를 GPS 수신기로 전달하고, WGS84 기준의 위경도 좌표를 국가 표준 TM 좌표계(EPSG:5186)로 투영 변환한다. 투영 과정에서 지구 타원체 파라미터와 중부원점의 위도·경도를 상수로 정의하고, 자오선 호의 길이와 평면 직각 좌표를 산출하는 가우스-크뤼거 투영식을 단말기 자체적으로 연산하도록 설계하였다. 이를 통해 외부 서버의 연산 없이도 실시간 좌표 변환이 가능하며, 변환된 좌표는 고정밀 다짐 맵핑의 기초 데이터로 활용된다.
일반적인 건설 현장의 시공 축선은 정북을 기준으로 하는 국가 표준 좌표계의 축과 일치하지 않는 경우가 많다. 표준 좌표계를 그대로 기준으로 격자를 생성하면 롤러의 주행 방향이나 도면의 선형과 격자가 어긋나 공간 해석의 왜곡이 발생할 수 있다. 본 연구에서는 현장 설계 도면의 선형에 맞추어 격자계를 회전시키는 회전 격자(Rotated grid) 알고리즘을 설계하였다. 작업자가 지정한 현장 경계의 시작점을 기준 원점(X0 , Y0)로 설정하고 도로 진행 방향이 이루는 사잇각을 회전각(θ)으로 정의한 뒤, TM 평면 직각 좌표로 변환된 롤러의 실시간 좌표(X, Y)를 식 (1),(2)의 2차원 회전 변환을 통해 지역 격자 좌표(x1, y1)로 매핑한다.
| (1) |
| (2) |
이어서 식 (3),(4)와 같이 바닥 함수(Floor function)를 적용하여 2 m × 2 m 단위의 정수 격자 인덱스(i, j)를 산출한다.
| (3) |
| (4) |
여기서 L은 격자의 폭과 길이를 나타내는 상수(2 m)이다. 산출된 (i, j) 조합은 공간 해시(Spatial hash)의 고유 키로 활용되며, 롤러가 해당 영역을 통과할 때 발생하는 다짐 측정값을 데이터베이스의 해당 격자에 실시간으로 누적·갱신한다. 이러한 방식은 복잡한 다각형 공간 연산을 정수 비교 연산으로 대체함으로써 단말기의 연산 부하를 줄이고 실시간 표출 지연을 완화한다.
격자 맵핑은 데이터 정합, 누적 연산, 동적 시각화의 세 단계로 수행된다. 먼저 수신된 롤러의 중심 좌표가 해당 격자 영역에 포함되는지를 판단하여 유효 샘플을 식별한다. 식별된 데이터는 격자별로 다짐 회차(Pass count)와 진행 방향, 측정값의 합계 및 수신 횟수를 독립적으로 관리하는 공간 데이터 구조에 누적되며, 산술 평균 알고리즘으로 처리된다. 이러한 평균화 기법은 미국 연방도로국(FHWA)의 지능형 다짐 가이드라인(FHWA-HIF-17-036)에 근거한 것으로, 특정 지점의 측정 특이값에 의한 왜곡을 줄이고 해당 구역의 다짐 상태를 안정적으로 대표하도록 한다[9]. 사용자가 설정한 다짐 완료 기준값 대비 성취도에 따라 95% 미만(빨강), 95~105%(노랑), 105% 이상(초록)으로 구분되는 색상 맵핑을 적용하여, 격자에 새로운 데이터가 추가될 때마다 평균값과 컬러 맵을 실시간으로 갱신한다.
제안하는 프레임워크는 Android Studio 환경에서 Kotlin 언어로 구현되었으며, 데이터의 실시간 처리를 위해 비동기 프로그래밍 모델을 적용하였다. 계측 데이터의 영속성은 SQLite로 보장하고, 공간 정보 시각화는 Google Maps API를 활용하여 구성하였다. 그림 3에 나타낸 것과 같이 실시간 모니터링 화면은 격자망 위에 다짐도를 3단계 색상으로 표시하며, RTK 수신 상태(Fix/Float)와 Ntrip 서버 연결 현황, 현재 격자의 누적 다짐 횟수를 함께 표출하여 운전석에서의 직관적인 판단을 지원한다. 또한 작업자가 지도상에서 기준점을 직접 지정하여 작업 구간의 진행 방향과 정렬된 회전 격자망을 생성할 수 있도록 하였으며, 저장된 데이터는 회차별로 구조화되어 사후 분석을 위한 추출이 가능하다. 이동성이 높고 환경 변화가 잦은 건설 현장의 특성을 고려하여 저사양 기기에서도 안정적인 그리드 렌더링이 가능하도록 처리 로직을 최적화하였다. 이러한 설계 방향은 상용 IC 시스템의 개발 사례, 국내 지능형 다짐 표준시방, 그리고 다짐정보 가시화 연구와도 부합한다[10]-[12].
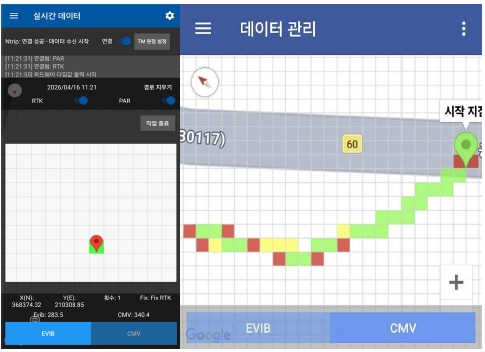
Mobile application interface for real-time monitoring and rotated-grid configuration
Ⅳ. 운용 프로그램 테스트 결과
제안한 운용 프레임워크의 성능을 검증하기 위해 개방된 공간에서 소형 IC 모듈의 프로토타입과 고정밀 GPS-RTK 수신기를 이용하여 실증 실험을 수행하였다.
먼저, 위치 정밀도의 객관적 검증을 위해 국토지리정보원에서 제공하는 천안시청에 위치한 통합기준점 정보를 활용하여 기준 위치 좌표를 설정하고, 그림 4와 같이 기준점 위에 GPS 안테나를 설치한 후 1시간 동안 일반 GPS 모드와 GPS-RTK 모드로 동작시켜 측정하여 위치 오차를 비교하였으며, 측정한 결과는 그림 5와 표 2에 나타내었다.
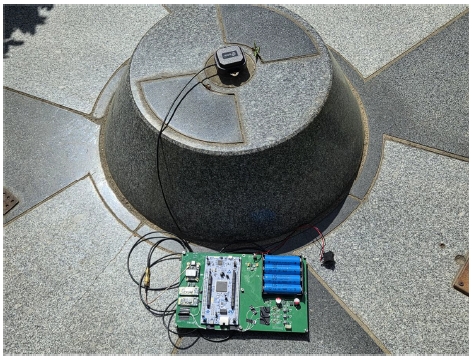
Experimental setup for positioning accuracy and data synchronization test
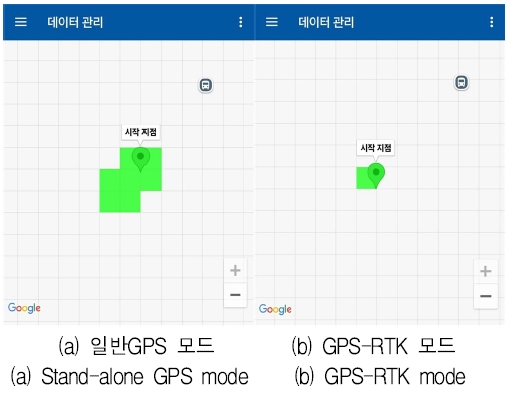
Comparison of positioning accuracy between standalone GPS and GPS-RTK
Comparison of positioning accuracy between stand-alone GPS and GPS-RTK mode
일반 GPS 모드의 경우 천안시청 기준점에서의 평균 거리 오차는 Haversine 기준 2.34 m, Euclidean 기준 2.62 m로 나타났으며, 2 m × 2 m 격자 매핑 수행시 여러 격자에 맵핑되는 현상이 발생하였다. 반면, GPS-RTK 모드의 경우 평균 거리 오차는 Haversine 기준 0.21 m, Euclidean 기준 0.25 m로 개선되었으며, 하나의 격자에 맵핑되어 고정밀 RTK 정합이 격자 기반의 다짐 품질 맵핑과 실시간 공간 분석에 적합한 것을 확인하였다.
또한, 모듈에서 일정한 다짐 데이터를 송출하는 상태에서 GPS-RTK 수신기를 이동시키는 동적 정합 실험을 수행하여 데이터 처리의 실시간성을 평가하였다. 시스템은 10 Hz 주기로 수신되는 위치 정보와 다짐 데이터를 실시간으로 병합한다. 천안시청 인근 현장에서 1시간 동안 수집된 약 36,000개의 샘플을 분석한 결과, 표 3에 나타낸 것과 같이 다짐 데이터가 가장 인접한 시계열의 위치 데이터와 결합되어 SQLite에 기록되기까지의 평균 지연 시간은 28.4 ms로 산출되었다. 이는 데이터 수신 간격(100 ms)의 약 28% 수준으로, 동적 이동 환경에서도 데이터 손실이나 병목 없이 실시간 처리가 가능한 것으로 나타났다. 수신된 데이터를 데이터베이스에 저장하기까지 소요된 시스템 부하지연은 일시적으로 300ms가 나타난 경우가 있으나, 프로그램 내 버퍼링 되어있다가 처리가 되어 실제 데이터 손실이 발생하지 않았다.
Statistical analysis of data synchronization and logging latency
이러한 연산 안정성을 바탕으로 실시간 시각화 테스트를 수행하였다. 그림 6과 같이 개방 공간에서 지능형 다짐 측정 장치 프로토타입을 휴대하여 이동하는 방식으로 구성하였다. 모듈 출력 규격에 맞춘 모의 다짐 데이터와 위치 정보가 블루투스를 통해 안드로이드 스마트폰으로 전송되도록 하였으며, 운용 프로그램에서 시각화 될 때의 동작 성능을 측정하여 표 4에 나타내었다. 먼저, 단말기에서 수행되는 WGS84 위경도 좌표의 TM 평면 직각 좌표 변환 정밀도를 검증하기 위해, 국토지리정보원의 표준 기준점 좌표 변환 함수에 대입하여 이론적 수치 해석 결과와 비교하였다. 그 결과 좌표 변환 오차는 1.5 mm 미만으로, 토목 현장에서 요구되는 고정밀 위치 제어에 충분한 수치적 신뢰성을 확보하였다. 또한, GPS 수신기를 2 m × 2 m 격자 경계를 따라 이동시키며 격자 할당 로직을 확인한 결과 좌표가 경계를 통과하는 즉시 새로운 격자 식별자가 생성되고 해당 영역에 데이터가 누적되는 것을 확인하였다. 이 때, 약 1.0 m/s 속도의 이동 환경에서 격자 전환 정확도는 100%였으며, 추출 로그에서 누락 데이터가 발생하지 않아(0% Null) 제한된 단말 자원 환경에서도 데이터 저장의 무결성과 효율성을 확인하였다. 아울러 FHWA 가이드라인에 근거한 격자별 평균화를 적용함으로써, 롤러 드럼이 일부만 중첩되어 통과하는 곡선 및 경계 구간에서도 측정값의 편중이나 시각적 왜곡을 줄일 수 있었다. 이를 통해 시스템이 서로 다른 다짐 측정값을 격자 단위로 통합·표출할 수 있음을 확인하였다.
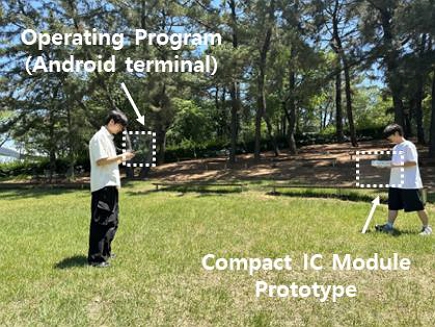
Configuration of the real-time operational program test
Coordinate transformation verification and overall performance
그림 7에 개방 공간 실증에서 정수형 격자 인덱스를 기반으로 모듈 프로토타입의 이동 궤적에 따라 다짐 지도(Compaction map)가 실시간으로 생성·표현되는 것을 나타내었다. 단말기 화면에 지연 없이 오버레이되는 다짐도는 작업자가 미다짐 구역이나 과다짐 중첩 구역을 즉시 식별하도록 지원하며, 시공 품질의 공간적 균일성을 현장에서 실시간으로 관리할 수 있는 기반을 제공할 수 있는 것으로 나타났다.
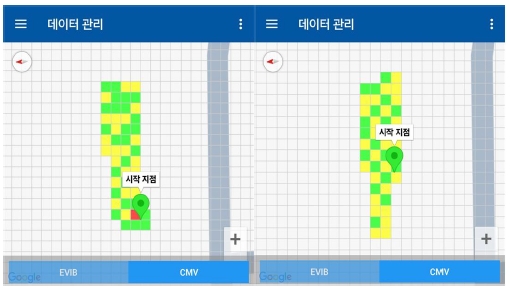
Real-time compaction map based on simulated compaction data
Ⅴ. 결 론
본 연구에서는 기존 지능형 다짐 시스템의 제조사 종속성과 폐쇄형 구조를 보완하기 위해, 안드로이드 기반의 개방형 실시간 IC 운용 프레임워크를 제안하고 현장 실증을 통해 그 적용성을 평가하였다. 범용 스마트기기와 소형 계측 모듈 간의 블루투스 통신을 연동하고, 고정밀 GPS-RTK 위치 제어와 현장 선형에 맞춘 회전 격자 알고리즘을 구현하여 저비용으로 운용 가능한 다짐 관리 환경을 구성하였다. 실험 결과 단말기 내 좌표 변환 오차는 1.5 mm 미만, 평균 데이터 동기화 지연 시간은 28.4 ms, 격자 전환 성공률은 100%로 나타났으며, FHWA 가이드라인 기반의 평균화를 통해 중첩·곡선 구간의 왜곡을 완화하고 서로 다른 측정값을 격자 단위로 안정적으로 통합·표출할 수 있음을 확인하였다.
본 연구에서 개발된 개방형 운용프로그램은 기존 폐쇄형 IC 시스템의 대안으로서, 스마트 건설 자동화 분야에서 다짐 품질 관리의 디지털 전환에 기여할 것으로 기대된다. 특히, 실제 현장에 적용 가능한 IC 모듈을 개발하고, 이와 연동하여 다양한 현장 조건에서의 추가 실증 실험을 통한 실측 다짐값 검증과의 연계를 통한 시스템 고도화가 가능할 것으로 예상된다[13].
Acknowledgments
본 논문은 삼성물산의 지원을 받아 수행되었음
References
-
S. Baek, J. Kim, J. Cho, N. Kim, Y. Jeong, and C. Choi, "Fundamental Study on Earthwork Quality Control Based on Intelligent Compaction Technology" Journal of the Korean Geotechnical Society, Vol. 36, No. 12, pp. 45-56, Dec. 2020.
[https://doi.org/10.7843/kgs.2020.36.12.45]

-
A. S. Rao, M. Radanovic, Y. Liu, S. Hu, Y. Fang, K. Khoshelham, M. Palaniswami, and T. Ngo, "Real-time monitoring of construction sites: Sensors, methods, and applications", Automation in Construction, Vol. 136, Art. no. 104099, Apr. 2022.
[https://doi.org/10.1016/j.autcon.2021.104099]
-
R. Ranasinghe, A. Sounthararajah, and J. Kodikara, "An intelligent compaction analyzer: A versatile platform for real-time recording, monitoring, and analyzing of road material compaction", Sensors, Vol. 23, No. 17, Art. no. 7507, Aug. 2023.
[https://doi.org/10.3390/s23177507]
-
J. M. Lopes and J. L. A. Trabanco, "Automated control systems for civil construction machinery using RTK-GNSS: an implementation review", Revista de Engenharia Civil, No. 56, pp. 28-33, May 2019.
[https://doi.org/10.21814/ecum.4194]
-
Y. Zhu, W. Zhang, F. Chen, T. Ma, Y. Ma, and Z. Fang, "A state-of-the-art review of intelligent compaction measurement values (ICMVs) for subgrade and pavement: Advances and challenges", Construction and Building Materials, Vol. 438, Art. no. 137174, Jun. 2024.
[https://doi.org/10.1016/j.conbuildmat.2024.137174]
-
S.-H. Baek, J.-Y. Kim, J. Kim, and J.-W. Cho, "Field Validation of Earthwork Compaction Quality Control Based on Intelligent Compaction Technology", Journal of the Korean Geotechnical Society, Vol. 39, No. 11, pp. 85-95, Nov. 2023.
[https://doi.org/10.7843/kgs.2023.39.11.85]
-
A. Fathi, C. Tirado, S. Rocha, M. Mazari, and S. Nazarian, "A machine-learning approach for extracting modulus of compacted unbound aggregate base and subgrade materials using intelligent compaction technology", Infrastructures, Vol. 6, No. 10, Art. no. 142, Oct. 2021.
[https://doi.org/10.3390/infrastructures6100142]
-
J. Kim, S. Baek, N. Kim, C. Choi, J. Kim, and J. Cho, "Evaluation of Compaction Impact According to Compaction Roller Operating Conditions through CMV Analysis" Journal of the Korean Geo-Environmental Society, Vol. 23, No. 8, pp. 11-16, Aug. 2022.
[https://doi.org/10.14481/jkges.2022.23.8.11]
- Federal Highway Administration (FHWA), "Intelligent compaction measurement values (ICMV) - A road map", Report No. FHWA-HIF-17-036, U.S. DOT, Jun. 2017.
-
S. Lee, A. Sharafat, I. S. Kim, and J. Seo, "Development and assessment of an intelligent compaction system for compaction quality monitoring, assurance, and management", Applied Sciences, Vol. 12, No. 14, Art. no. 6855, Jul. 2022.
[https://doi.org/10.3390/app12146855]
- Korea Construction Standards Center, "Intelligent compaction works (KCS 10 70 20)", Korea Construction Standards, 2021.
-
D. H. Kim, B. H. Min, and K. H. Bae, "Development of a compaction visualization system for smart earthwork", Journal of the Korean Society of Surveying, Geodesy, Photogrammetry and Cartography, Vol. 42, No. 6, pp. 721-729, Dec. 2024.
[https://doi.org/10.7848/ksgpc.2024.42.6.721]
-
S. Baek and J. Cho, "Field Study on the Correlation between Intelligent Compaction Measurement Values and Location-Specific In-Situ Test Results", Journal of the Korean Geotechnical Society, Vol. 41, No. 6, pp. 237-250, Dec. 2025.
[https://doi.org/10.7843/kgs.2025.41.6.237]
2021년 2월 ~ 현재 : 호서대학교 전자공학과 학사과정
관심분야 : IoT, Embedded and Control Systems
2021년 2월 ~ 현재 : 호서대학교 전자공학과 학사과정
관심분야 : IoT, Embedded and Control Systems
1997년 2월 : 고려대 전파공학과(공학사)
1999년 2월 : 고려대 대학원 통신시스템공학과(공학석사)
2010년 8월 : 고려대 대학원 컴퓨터·전파통신공학과(공학박사)
1999년 3월 ~ 2015년 8월 : 한화탈레스(現 한화시스템) 통신연구소 수석연구원
2015년 9월 ~ 현재 : 호서대학교 전자공학과 교수
관심분야 : RF & Microwave transceivers and sensor systems, Embedded and Control Systems
1999년 8월 : 아주대학교 정보및컴퓨터공학부(공학사)
2006년 8월 : 서울벤처정보대학원대학교 디지털미디어(공학석사)
2012년 8월 : 호서대 벤처전문대학원 IT응용기술(공학박사)
1999년 12월 ~ 2000년 10월 : 동원시스템즈(주) 연구원
2014년 3월 ~현재 : 호서대학교 전자공학과 부교수
관심분야 : 학습분석, 데이터마이닝 및 인공지능, 적응형 이러닝
1997년 2월 : 고려대학교 토목환경공학과(공학사)
1999년 2월 : 고려대학교 토목환경공학과(공학석사)
2009년 8월 : University of Wisconsin-Madison 토목환경공학과(공학박사)
2010년 5월 ~ 현재 : 삼성물산(주) 건설부문 프로
관심분야 : 지반특성분석, 지반개량공법