해상환경에서 실측 도플러 레이다 데이터를 이용한 다중 CFAR 알고리즘 탐지성능 분석

초록
해상환경에서 레이다 탐지성능은 해면반사 및 비균질 클러터 특성에 큰 영향을 받으며, 동일한 실측 데이터 조건에서도 CFAR 알고리즘의 임계치 산출 방식에 따라 검출확률과 오경보율이 다르게 나타날 수 있다. 본 논문에서는 실제 해상환경에서 획득한 CW 및 FMCW 레이다 데이터를 기반으로 CA-CFAR, OS-CFAR, GO-CFAR, SO-CFAR 및 K-CFAR의 탐지성능을 비교·분석하였다. DTI 및 Pd–Pfa 분석 결과, OS-CFAR와 SO-CFAR는 높은 검출성능을 나타냈으며, K-CFAR는 우수한 오경보 억제 특성을 보였다. 본 연구 결과는 실제 해상 클러터 환경에서 레이다 탐지 알고리즘의 적용 특성 분석 및 adaptive CFAR 기반 후속 연구에 기초 자료로 활용될 것으로 기대된다.
Abstract
Radar target detection performance in maritime environments is significantly affected by sea-surface reflections and non-homogeneous clutter characteristics. the detection probability and false alarm rate may very depending on the threshold estimation method of each CFAR algorithm even under the the same measured data conditions. In this paper, the detection performance of CA-CFAR, OS-CFAR, GO-CFAR, SO-CFAR and K-CFAR was compared and analyzed using measured CW and FMCW radar data obtained in an actual maritime environment. Based on DTI and Pd–Pfa analyses, OS-CFAR and SO-CFAR showed high detection performance, whereas K-CFAR exhibited superior false alarm suppression characteristics. The results of this study are expected to provide fundamental reference data for the analysis of radar detection algorithm characteristics in real maritime clutter environments and for future research on adaptive CFAR techniques.
Keywords:
doppler radar, sea clutter, CFAR, CW/FMCW, doppler-time intensityⅠ. 서 론
유도무기 시험평가를 위해 운용되는 도플러 레이다는 표적 탐지 및 추적을 위한 센서 중 하나로 활용되며 높은 신뢰도의 탐지성능이 요구된다. 특히 해상환경에서는 해면반사와 파랑에 의해 생성되는 클러터가 시간 및 공간에 따라 크게 변동하며, 이러한 특성은 레이다 계측 과정에서 임계치 설정을 어렵게 만드는 주요 요인으로 작용한다[1].
일반적으로 레이다 탐지에서는 일정한 오경보율을 유지하기 위해 CFAR(Constant False Alarm Rate) 기반 검출 기법이 널리 사용된다[2]. CFAR 알고리즘은 주변 참조셀(Reference cell)을 이용하여 임계치를 설정함으로써 환경변화에 대응할 수 있다. 그러나 실제 해상환경에서는 클러터 분포가 이상적인 가정과 일치하지 않기 때문에 알고리즘 선택에 따라 탐지성능이 크게 달라질 수 있다[3]. 특히 동일한 데이터에 대해서도 알고리즘 종류에 따라 검출확률(Pd, Probability detection)과 오경보율(Pfa, Probability of false alarm)이 상이하게 나타나며, 이는 단순한 탐지 여부를 넘어 운용 효율성에 직접적인 영향을 미친다.
기존 연구에서는 해상 클러터 환경에서 CFAR 기반 탐지성능 개선 및 실제 해상 레이다 데이터를 이용한 표적 탐지 분석이 수행되어 왔다[4]-[6][12]. 그러나 실제 운용 환경에서는 동일한 실측 데이터 조건에서도 CFAR 알고리즘의 임계치 산출 방식에 따라 검출확률과 오경보율이 서로 다르게 나타날 수 있으므로, 동일 조건에서 다중 CFAR 알고리즘의 Pd – Pfa 특성을 비교할 필요가 있다.
해상환경에서는 클러터로 인한 오경보 증가가 운용자 부담과 체계 자원 낭비로 이어질 수 있으며, 반대로 오경보 억제에 치중한 설정은 표적 탐지 실패를 야기할 수 있다. 따라서 검출확률과 오경보율을 동시에 고려한 정량적 비교가 필요하며, 이는 시뮬레이션 뿐만 아니라 실제 운용 조건을 반영한 실측 데이터 분석을 병행함으로써 성능 평가의 신뢰도를 높일 수 있다.
본 논문에서는 해상 실측 도플러 레이다 데이터를 이용하여 다수의 CFAR 알고리즘을 동일 조건에서 비교·분석하고, CW(Continuous Wave) / FMCW(Frequency Modulated Continuous Wave) 운용 모드와 Pd – Pfa 특성 관점에서 해상환경에 적합한 탐지 기법을 고찰한다. 또한 도플러 스펙트럼, DTI(Doppler Time Intensity), RD(Range-Doppler) map과 3차원 Range-Doppler-Power 분석을 참고하여 각 알고리즘의 임계치 형성 및 탐지 결과를 시각적으로 분석함으로써, 다중 CFAR 탐지성능 간의 관계를 살펴본다.
본 논문의 구성은 다음과 같다. Ⅱ장에서는 도플러 레이다 시스템 및 신호처리 방법을 기술한다. Ⅲ장에서는 적용된 CFAR 알고리즘과 성능 평가 방법을 설명한다. Ⅳ장에서는 실측 데이터를 이용한 탐지성능 분석 결과를 제시한다. Ⅴ장에서는 결론 및 향후 연구 방향을 정리한다.
Ⅱ. 도플러 레이다 시스템 및 신호처리
2.1 시스템 구성 및 실측 데이터
해상환경에서 획득된 도플러 레이다 실측 데이터를 이용하여 다중 CFAR 알고리즘의 탐지성능을 분석하였다. 사용된 레이다 시스템은 X-band 대역에서 운용되며, CW 및 FMCW 모드를 지원한다. CW 모드는 도플러 주파수 정보를 이용하여 표적의 시선속도(Radial velocity) 성분을 추정하며, FMCW 모드는 선형 주파수 변조(Linear frequency modulation)를 통해 거리 및 속도를 동시에 측정할 수 있다.
레이다 시스템은 다채널 송·수신 구조로 설계되었으며, 안테나 배열은 4×4 형태의 사분면(Quadrant) 구조로 구성된다. 각 사분면은 4개의 채널로 이루어져 있으며, 서로 다른 송·수신 기능을 수행하도록 설계되었다. 그림 1은 본 연구에서 사용된 안테나 배열 구조를 나타낸다. 구체적으로 1사분면은 CW 수신 채널, 2사분면은 CW 송신 채널, 3사분면은 FMCW 송신 채널, 4사분면은 FMCW 수신 채널에 해당한다. 이에 따라 전체 배열은 총 16채널로 구성되며, 이 중 송신 채널 8개와 수신 채널 8개로 구분된다.
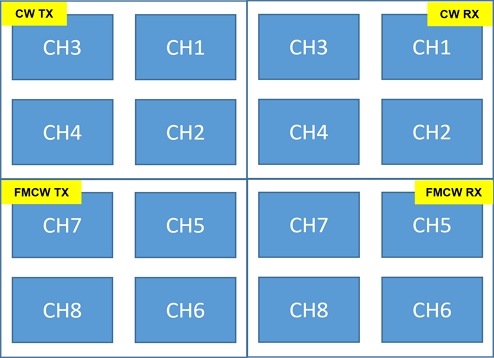
Transmit/receive antenna array configuration (TX 1-8, RX 1-8)
이러한 사분면 기반 배열 구조는 CW와 FMCW 신호의 송·수신 경로를 물리적으로 분리함으로써 상호간섭을 최소화하고, 각 신호 모드에 최적화된 독립적인 수신 환경을 제공한다.
실측 데이터는 해상 시험환경에서 일정 시간 동안 연속적으로 수집되었으며, 각 채널은 독립적인 데이터 스트림으로 저장된다. 원시 데이터(raw data) 처리 과정에서는 프레임 헤더(Frame header)에 포함된 동기 마커(Synchronization marker)를 기반으로 프레임 경계를 식별하고, 각 채널에서 추출된 프레임 번호를 비교하여 모든 채널에서 공통으로 존재하는 프레임만을 선택함으로써 채널 간 시간 정합(Temporal alignment)을 수행하였다. 이러한 프레임 단위 정합 방식은 파일 분할 경계가 채널별로 상이한 경우에도 시간 동기화의 일관성을 보장하며, 후속 신호처리를 위한 시간 기준을 제공한다.
동기화된 데이터는 각 채널별 I(In-phase) 및 Q(Quadrature) 신호를 결합하여 복소수(Complex-valued) 신호로 재구성되며, 이후 [샘플] - [채널] - [프레임] 구조의 3차원 데이터 큐브(data cube) 형태로 저장된다. 또한 ADC(Analog-to-Digital Converter) 스케일에 따른 진폭 편차를 완화하기 위해 수신신호를 최대값 기준으로 정규화(Normalization)하여, 채널 간 전력 비교가 동일 기준에서 수행되도록 하였다.
동기화된 프레임 인덱스는 후속 도플러 스펙트럼, DTI 및 Range-Doppler 분석에서 시간 축 기준으로 활용된다.
실측 데이터에는 해면반사 및 파랑에 의해 생성되는 해상 클러터와 표적 반사 신호가 혼재되어 있다. 해상환경에서는 해면상태, 파랑, 함정 구조물 및 주변 산란체 등 복합적인 영향으로 클러터 전력이 시간적으로 변동하고, 거리-도플러 영역에서 비균질 반사 성분이 나타날 수 있다. 이러한 특성은 육상 배경 잡음 환경과 달리 CFAR 알고리즘의 참조셀 통계와 임계치 형성에 영향을 미치며, 알고리즘별 검출확률과 오경보율 차이를 유발할 수 있다.
2.2 수신신호 모델 및 레이다 방정식
도플러 레이다에서 표적의 시선속도 v에 의해 발생하는 도플러 주파수는 식 (1)과 같이 표현된다.
| (1) |
여기서 λ는 반송파의 파장을 의미한다. 이는 레이다 신호가 표적에 반사되어 왕복 경로를 이동하는 과정에서 발생하는 위상 변화에 기인하며, 표적의 접근 또는 이탈에 따라 양 또는 음의 도플러 이동(Doppler shift)이 발생한다.
CW 레이다의 수신신호는 식 (2)와 같다.
| (2) |
A는 수신신호의 진폭, fc는 반송파 주파수, ϕ0는 초기 위상을 나타낸다. 도플러 주파수 성분은 slow-time 축에서의 위상 변화로 나타나며, 시간영역 샘플에 대해 FFT(fast Fourier transform)를 수행함으로써 주파수 영역에서 추출된다.
FMCW 레이다에서는 송신신호가 선형 주파수 변조를 가지며, 수신신호와의 혼합(Mixing)을 통해 비트(Beat) 신호가 생성된다. 비트 신호는 거리 및 속도 성분이 결합된 형태로 나타나며, 식 (3)과 같이 표현된다.
| (3) |
fb는 표적거리에 비례하는 비트 주파수(beat frequency), Tr은 chirp 반복주기(Chirp repetition time), m은 slow-time 인덱스를 의미한다. 비트 주파수는 식 (4)와 같이 표적거리 R과 관련된다.
| (4) |
B는 대역폭(Bandwidth), Tc는 chirp 지속 시간(Chirp duration), c는 광속을 나타낸다. fast-time 방향의 주파수 분석을 통해 거리 정보를 추출할 수 있으며, slow-time 방향의 주파수 분석을 통해 속도 정보를 도출할 수 있다.
레이다 수신전력은 식 (5)와 같이 레이다 방정식(Radar equation)으로 표현된다.
| (5) |
Pt는 송신전력, Gt와 Gr은 송·수신 안테나 이득, σ는 표적의 레이다 단면적(RCS, Radar Cross Section), R은 표적까지의 거리, L은 시스템 손실(System loss)을 나타낸다. 수신전력은 거리의 4제곱에 반비례하며, 이는 거리 증가에 따라 신호 대 잡음비가 급격히 감소함을 의미한다. 따라서 원거리 표적의 탐지는 근거리 대비 상대적으로 어려우며, 특히 해상환경에서는 클러터와의 구분이 더욱 어려워진다.
실제 수신신호는 표적 신호, 클러터 및 잡음의 합으로 표현되며, 식 (6)과 같이 모델링된다.
| (6) |
sclutter(t)는 해면반사에 의해 생성되는 클러터 성분이며, n(t)는 열잡음(Thermal noise) 및 시스템 잡음을 나타낸다. 해상 클러터는 시간 및 도플러 영역에서 비정상적 변동성을 보이며, heavy-tail 분포 특성을 나타낸다. 이러한 클러터 통계는 Rayleigh, Weibull 및 K-분포 등으로 모델링[1][7][8]되며, CFAR 기반 탐지에서 임계치 설정 및 오경보율 제어에 중요한 영향을 미친다.
본 절에서 기술한 FMCW 비트 주파수 및 레이다 방정식은 일반적인 레이다 시스템 및 신호처리 이론에 기반하여 정리하였다[9][10].
2.3 레이다 데이터 구성 및 신호처리 절차
수신신호는 mixer 및 ADC를 거쳐 디지털화된 후, fast-time과 slow-time 축을 기준으로 정리되며, 다채널 시스템의 경우 채널 축을 포함하여 3차원 레이다 데이터 큐브로 식 (7)과 같이 구성된다.
| (7) |
Ns는 fast-time 샘플 수, Nc는 수신 채널 수, M은 slow-time 프레임 수를 의미한다. 이러한 레이다 큐브 구조는 거리(Range), 공간(Spatial) 및 속도(Velocity) 정보를 동시에 포함하는 다차원 신호 표현 방식이다.
그림 2는 송·수신된 chirp 신호가 ADC 샘플링을 거쳐 거리 및 도플러 정보를 추출하는 전체 신호처리 과정을 나타낸다. FMCW 모드에서는 fast-time 방향 FFT를 수행하여 거리 정보를 추출하고, 이후 slow-time 방향 FFT를 수행하여 도플러 정보를 계산한다. 반면 CW 모드에서는 STFT(Short Time Fourier Transform) 기반 도플러 스펙트럼 분석을 적용하였다[9][10].
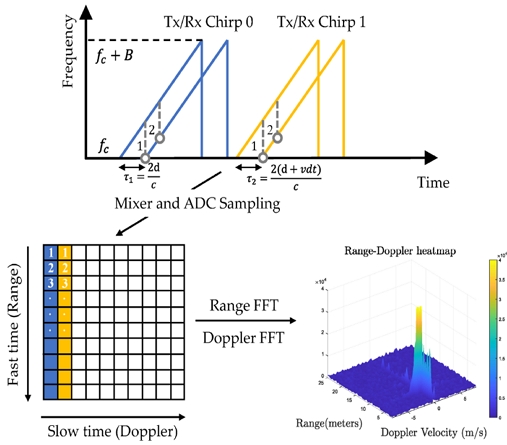
Signal processing flow from chirp to frequency domain data[11]
채널별 도플러 스펙트럼은 CH 1~4 및 5~8 그룹별 비코히어런트 합(Non-coherent integration)을 수행하여 통합하였으며, 전력 스펙트럼은 식 (8)과 같이 계산된다.
| (8) |
C는 선택된 채널 그룹(CH 1 ~ 4 또는 CH 5 ~ 8)을 의미한다. 이후 전력값은 로그 스케일로 변환하여 시각화 및 CFAR 탐지 알고리즘의 입력으로 사용하였다.
또한 시간에 따른 도플러 변환을 분석하기 위해 DTI를 활용하였다. DTI는 연속된 프레임의 도플러 스펙트럼을 시간축으로 누적한 표현으로, 표적의 기동 특성과 클러터의 시간적 변화를 직관적으로 분석할 수 있다.
Ⅲ. CFAR 알고리즘 및 성능 평가 방법
3.1 적용 CFAR 알고리즘
레이다 탐지 과정에서 일정한 오경보율을 유지하면서 표적을 검출하기 위해 CFAR 기반 검출 기법이 널리 사용된다. CFAR 기법은 검사셀(CUT, Cell Under Test) 주변의 참조셀에서 추정된 통계적 특성을 이용하여 적응적으로 임계치를 설정함으로써, 환경변화에 따른 잡음 및 클러터의 영향을 보상한다.
적용된 CFAR 기법은 CA-CFAR, OS-CFAR, GO-CFAR, SO-CFAR 및 K-CFAR로 구성되며, 각 기법은 클러터 환경에 따라 서로 다른 탐지 특성을 보인다.
CA-CFAR는 참조셀의 평균 전력을 기반으로 임계치를 설정하는 방식으로, 계산 구조가 단순하고 균질(Homogeneous)한 클러터 환경에서 우수한 성능을 제공한다.
| (9) |
여기서 Zi는 참조셀의 전력 값, N은 참조셀 수이다. 스케일링 계수 α는 목표 오경보율 Pfa를 만족하도록 다음과 같이 결정된다.
| (10) |
균질 환경에서는 안정적인 성능을 보이나, 비균질 환경에서는 강한 간섭에 의해 임계치가 상승하여 표적 마스킹(Target masking) 현상이 발생할 수 있다.
OS-CFAR는 참조셀을 정렬한 후 특정 순서 통계 값을 이용하여 임계치를 설정하는 방식이다.
| (11) |
여기서 Z(k)는 N개의 참조셀 값을 오름차순으로 정렬했을 때의 k번째 순서통계량을 의미한다. OS-CFAR의 (k) 값은 탐지 민감도와 오경보 억제 특성에 영향을 미치며, 본 연구에서는 동일 조건 비교를 위해 k는 30으로 설정하였다.
GO-CFAR는 좌우 참조셀 평균 중 큰 값을 선택하여 임계치를 설정하는 방식이다.
| (12) |
강한 간섭이나 클러터가 존재하는 환경에서 오경보 억제에 유리하나, 클러터 경계 근방에서는 표적 마스킹이 발생할 수 있다.
SO-CFAR는 참조셀을 좌우로 분할한 후 평균값 중 작은 값을 선택하여 임계치를 설정하는 방식이다.
| (13) |
클러터 경계(Clutter edge)가 존재하는 환경에서 강건한 성능을 보이나, 표적 근방에 강한 간섭이 존재할 경우 임계치가 낮아져 오경보율이 증가할 수 있다.
해상환경에서는 클러터가 heavy-tail 특성을 가지는 경우가 많으며[1][7], 이를 반영하기 위해 K-분포 기반 CFAR가 적용된다. K-분포의 확률밀도함수는 다음과 같다.
| (14) |
여기서 v는 shape 파라미터, b는 scale 파라미터, 는 차수 v - 1의 수정된 제2종 베셀 함수이다. v가 작을수록 heavy-tail 특성이 강해지며, v→∞인 경우 Rayleigh 분포에 수렴한다. K-CFAR는 비정상적이고 변동성이 큰 해상 클러터 환경에서 오경보 억제 성능이 우수하다.
본 연구에서는 해상 클러터의 heavy-tail 특성을 고려하여 K-분포 shpae 파라미터 v를 1.5로 설정하였다. 해당 값은 동일 실측 데이터에 대한 선행 분석 결과를 참고한 것으로[12], 본 논문에서는 파라미터 추정보다는 동일 조건에서 다중 CFAR 알고리즘 의 탐지성능을 비교하는데 초점을 두었다.
각 알고리즘의 특성은 표 1에 요약[2][4][7][13]하였으며, 그림 3은 시험셀, 가드셀 및 참조셀로 구성된 CFAR 슬라이딩 윈도우 구조를 나타낸다.

Comparison of CFAR algorithm characteristics
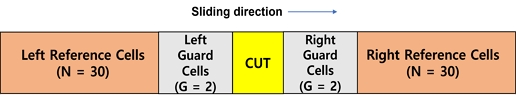
CFAR Sliding window structure(CUT, guard cells, reference cells)
3.2 실험 환경 및 데이터 구성
본 연구에서는 동해 연안 및 근해 해상환경에서 함정 탑재형 X-band 도플러 레이다를 이용하여 획득한 CW와 FMCW 신호를 사용하였다. 실험에 사용된 데이터는 총 4,000 프레임으로 구성되며, 프레임당 관측시간은 40 ms로 총 160s 동안 수집되었다.
표적은 소형 제트식 UAV이며, 분석 구간에서 관측된 방사속도는 약 50 ~ 140 m/s에 해당한다. 또한 FMCW RD map 확인 결과, 표적 후보는 약 7 ~ 14km 구간에서 관찰되었다.
그림 4는 해상 시험환경 및 데이터 획득 개념도를 나타낸다. 본 시험에서는 UAV 표적과 해면 클러터가 동시에 존재하는 환경에서 데이터를 획득하였으며, 수집된 데이터는 동일한 신호처리 및 탐지 조건에서 각 CFAR 알고리즘에 적용하여 성능을 비교하였다.
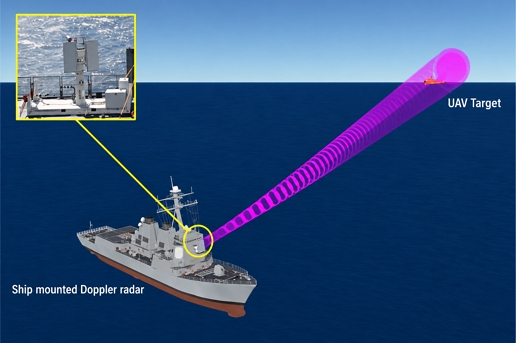
Maritime test environment and data acquisition concept
CFAR 알고리즘의 성능 비교를 위해 동일한 분석 구간을 적용하였다. DTI 분석 결과를 기반으로 표적 성분이 명확하게 관측되는 40 ~ 60s 구간을 분석 대상으로 선정하였으며, 해당 구간은 총 500 프레임으로 구성된다. 모든 알고리즘은 동일 데이터 구간과 표 2의 파라미터 조건에서 수행하였다. 참조셀은 시험셀 양측에 각 30개를 설정하여 국부 클러터 통계 추정에 활용하였으며, 가드셀은 양측에 각 2개를 설정하여 표적 신호가 참조셀에 포함되는 영향을 완화하였다. 목표 오경보율 Pfa는 4 × 10⁻⁴로 설정하여 동일 조건에서 알고리즘별 탐지성능을 비교하였다.
CFAR parameter settings
3.3 성능 평가 지표
CFAR 알고리즘의 성능 평가는 검출확률(Pd)과 오경보율(Pfa)을 기반으로 수행하였다. 두 지표는 상호 트레이드 오프 관계를 가지며, 탐지성능을 정량적으로 비교하기 위한 핵심 척도로 활용된다.
검출확률 Pd는 표적이 존재하는 영역에서의 검출 성공 비율을 의미하며, 본 연구에서의 프레임 단위 기준으로 정의하였다. 각 프레임에서 타겟 ROI 내에 하나 이상의 검출 결과가 존재하는 경우를 검출 성공으로 간주하고, 전체 분석 프레임 수 대비 검출 성공 프레임 수의 비율로 Pd를 산출하였다.
| (15) |
여기서 Ndetected target는 검출이 성공한 프레임 수, Nframe은 전체 분석 프레임 수를 의미한다.
오경보율 Pfa는 표적이 존재하지 않는 영역에서의 잘못된 검출 비율을 의미하며, 셀 단위 기준으로 정의하였다. 타겟 ROI를 제외한 클러터 영역에서 발생한 검출 셀 수를 누적한 후, 전체 클러터 영역 셀 수로 정규화하여 Pfa를 산출하였다.
| (16) |
여기서 Nfalse alarm은 클러터 영역에서 검출된 셀의 수, Ncell은 전체 클러터 영역 셀 수를 의미한다.
이와 같은 프레임 기반 Pd와 셀 기반 Pfa의 혼합 평가 방식은 실제 운용 환경에서의 탐지 특성을 반영하기 위한 것으로, 표적 존재 여부 판단과 오경보 발생 특성을 동시에 고려할 수 있다는 장점을 가진다. 본 연구에서는 임계치 sweep 기반의 ROC 곡선 대신, 동일 목표 Pfa 조건에서 각 CFAR 알고리즘의 Pd - Pfa 동작점을 비교하였다.
Ⅳ. 실험 결과 및 분석
4.1 도플러 스펙트럼 및 임계치 분석
해상환경에서 획득한 CW 및 FMCW 실측 데이터에 대해 도플러 스펙트럼 분석 및 다중 CFAR 임계치 비교를 수행하였다. 그림 5는 40 ~ 60s 분석구간에 해당하는 1000, 1200, 1300, 1400, 1500 프레임에서 도플러 스펙트럼을 나타내었다. 각 그림 5(a)~(e)에는 CA-CFAR, OS-CFAR, GO-CFAR, SO-CFAR 및 K-CFAR의 임계치를 함께 도시하여 프레임별 임계치 형성 특성을 비교하였다.
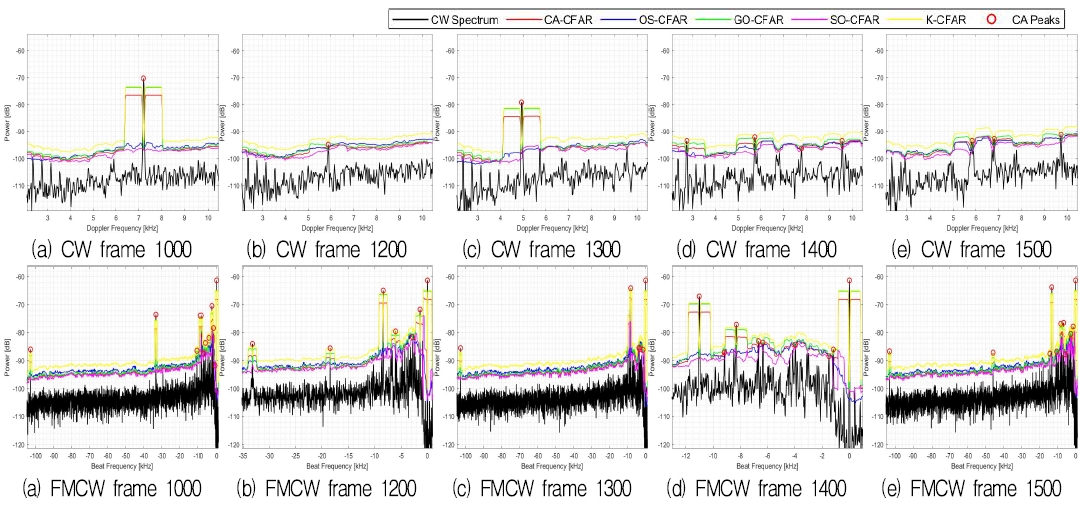
Doppler spectra and multi-CFAR threshold comparison results for CW and FMCW signals at selected frames
CW 신호에서는 특정 도플러 주파수 구간에서 표적 성분으로 판단되는 고전력 peak가 비교적 뚜렷하게 관찰되었다. 반면 FMCW 신호에서는 거리 성분과 도플러 성분이 결합된 비트 주파수 형태의 스펙트럼이 나타났다. FMCW 신호는 비트 주파수에 거리 성분이 포함되므로, 해상 클러터, 표적 및 주변 산란 성분이 서로 다른 주파수 위치에서 복수의 peak 형태로 나타날 수 있다.
CFAR 임계치 형성 결과를 비교하면, CA-CFAR는 참조셀 평균 기반 특성으로 인해 비교적 완만하고 안정적인 임계치 분포를 형성하였다. OS-CFAR와 SO-CFAR는 고전력 peak 주변에서 상대적으로 민감한 임계치 변화를 나타냈으며, 이에 따라 표적 후보 성분에 대한 검출 민감도가 높게 나타날 수 있다. 반면 GO-CFAR와 K-CFAR는 강한 신호 및 클러터 성분에 대해 보다 보수적인 임계치 특성을 보였으며, 이는 오경보 억제에는 유리하지만 약한 표적성분의 검출에는 불리하게 작용할 수 있다. 이러한 결과는 각 CFAR 알고리즘이 동일한 도플러 스펙트럼에 대해서도 서로 다른 임계치 형성 특성을 가지며, 해상 클러터 환경에서 검출 민감도와 오경보 억제 성능 간의 차이를 유발할 수 있음을 보여준다.
4.2 DTI 기반 탐지 결과 분석
시간에 따른 표적 및 클러터의 변화 특성을 분석하기 위해 DTI(Doppler-Time Intensity) 기반 시간 - 주파수 표현을 활용하였다. 그림 6은 CW 및 FMCW 신호에 대한 전체 관측 구간의 DTI 결과와 Pd – Pfa 성능 평가에 사용된 40 ~ 60s 구간의 확대 결과를 함께 나타낸다.
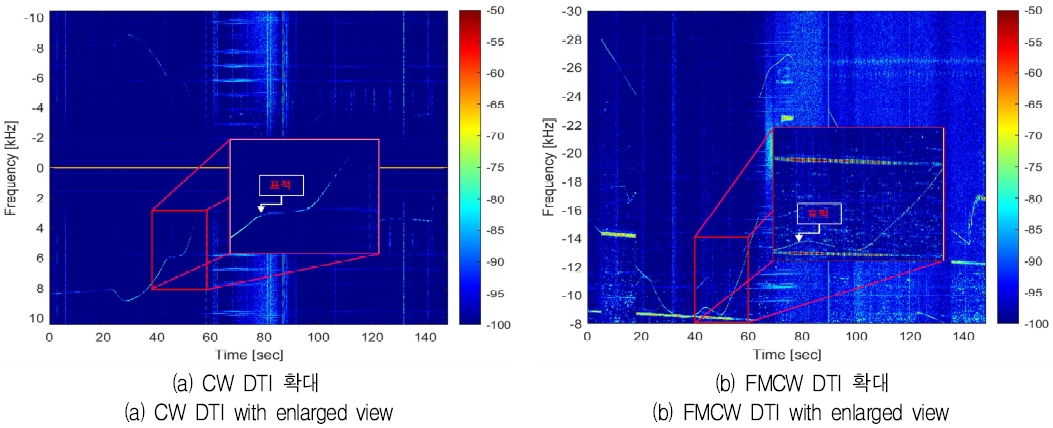
DTI results of CW and FMCW signals (40∼60s interval)
DTI 상에서 표적 성분은 시간 축을 따라 연속적인 형태로 나타났으며, 클러터 및 배경 성분은 특정 시간 또는 도플러 구간에 국부적으로 집중되거나 불규칙한 고전력 성분으로 나타났다.
CW DTI에서는 3 kHz ~ 8 kHz 구간에서 표적 궤적이 비교적 안정으로 관찰되었으며, FMCW 신호에서는 음의 비트 주파수 영역에서 연속적인 능선 형태의 표적 궤적이 관찰되었다. 특히 FMCW DTI에서는 -12 kHz ~ -8 kHz 구간에서 표적 성분이 가장 안정적으로 유지되는 특성이 확인되었다.
Pd – Pfa 성능 분석에서는 표적 궤적이 가장 명확하게 나타나는 40 ~ 60s 구간을 선택하였다. 그림 6의 확대 영역에서는 해당 구간에 대한 DTI 결과를 추가적으로 제시하였으며, 표적 성분이 시간 축을 따라 연속적인 능선 형태로 유지되는 반면, 클러터 및 배경 성분은 시간-주파수 영역에서 국부적으로 집중되거나 불규칙한 고전력 성분으로 나타나는 것을 확인할 수 있었다. 이러한 특성은 표적과 클러터를 구분하는 중요한 기준으로 활용될 수 있으며, FMCW 표적 ROI 설정의 근거로 사용되었다.
또한 그림 7은 CW 환경에서 각 CFAR 알고리즘에 대한 DTI overlay 결과를 비교하였다.
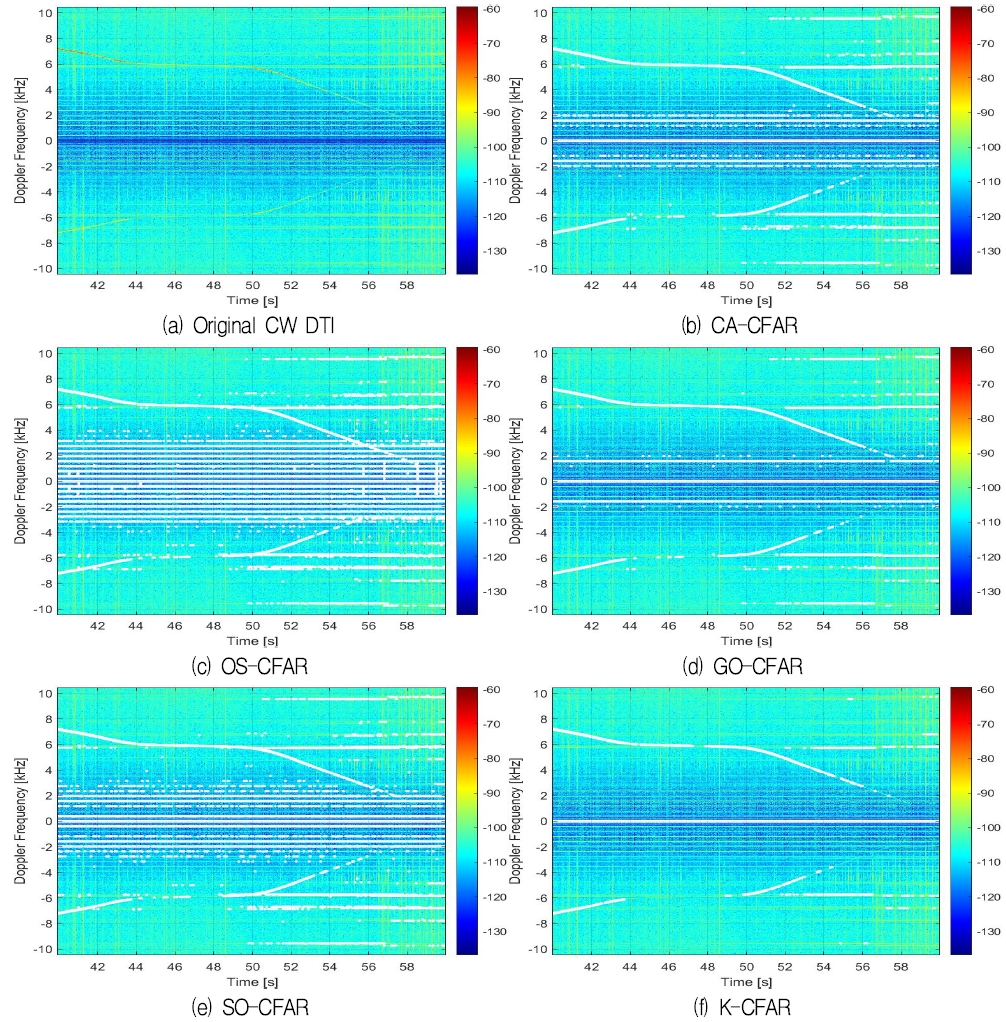
CW DTI and CFAR overlay results for different algorithms
원본 DTI에서는 표적 궤적이 연속적인 능선 형태로 나타난 반면, overlay 결과에서는 알고리즘별 임계치 형성 방식에 따라 서로 다른 검출 특성이 관찰되었다.
CA-CFAR는 비교적 안정적인 검출 분포를 나타냈으며, 표적을 연속적으로 추적하면서도 일부 클러터 영역에서 추가 검출이 발생하는 특성을 보였다. OS-CFAR와 SO-CFAR는 표적 궤적을 가장 연속적으로 검출하는 경향을 보였으나, 강한 배경성 신호 또는 클러터 성분 주변에서도 상대적으로 많은 검출 결과가 함께 나타났다. 반면 GO-CFAR와 K-CFAR는 보다 보수적인 임계치 특성을 기반으로 상대적으로 적은 수의 검출 결과를 나타냈으며, 특히 K-CFAR는 클러터 영역에서의 불필요한 검출을 효과적으로 억제하는 경향을 보였다.
이러한 결과는 각 CFAR 알고리즘이 해상 클러터 환경에서 서로 다른 임계치 형성 특성을 가지며, 검출확률과 오경보율 사이의 트레이드 오프 관계를 나타냄을 보여준다.
4.3 Pd–Pfa 특성 및 Range-Doppler 맵 분석
CW 및 FMCW 신호에 대한 탐지성능 평가는 40 ~ 60s 구간의 데이터를 대상으로 수행하였다. CW 신호에서는 3 kHz ~ 8 kHz 구간을 표적 ROI로 설정하였으며, FMCW 신호에서는 음의 비트 주파수 영역인 -12 kHz ~ -8 kHz 구간을 표적 ROI로 설정하였다.
표 3은 CW 신호에 대한 CFAR 알고리즘별 탐지성능 결과를 나타낸다.
Detection performance comparison in CW mode
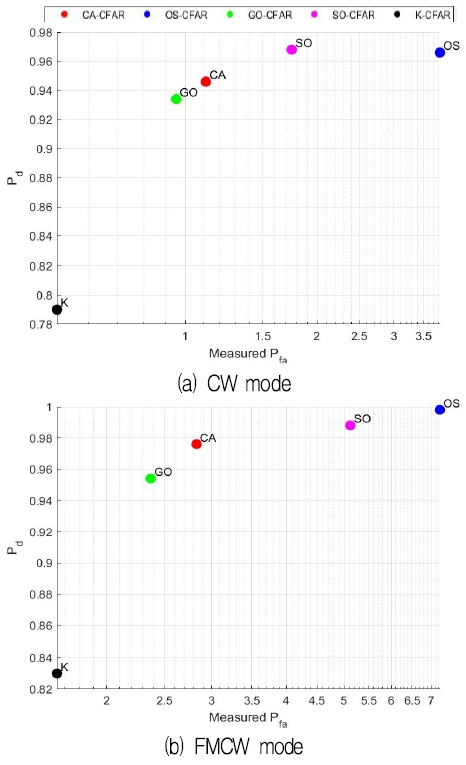
CW 환경에서는 OS-CFAR와 SO-CFAR가 가장 높은 검출확률을 나타냈으나, 상대적으로 높은 오경보율이 함께 증가하는 특성을 보였다. 특히 OS-CFAR는 Pd = 0.9660으로 높은 수준의 검출 성능을 유지하였으나, Measured Pfa 역시 크게 나타났다. 반면 GO-CFAR와 K-CFAR는 보다 보수적인 임계치 특성을 기반으로 상대적으로 낮은 오경보율을 나타냈으며, 특히 K-CFAR는 가장 낮은 오경보율을 유지하는 대신 검출확률 감소가 발생하였다.
표 4는 FMCW 신호에 대한 CFAR 알고리즘별 탐지성능 결과를 나타낸다.
Detection performance comparison in FMCW mode
FMCW 환경에서도 OS-CFAR와 SO-CFAR는 높은 검출확률을 유지하였으나, 오경보율 또한 증가하는 경향을 나타냈다. 특히 OS-CFAR의 Pd는 0.9980으로 가장 높은 검출확률을 나타냈으나, Measured Pfa 역시 가장 크게 나타났다. 반면 GO-CFAR와 K-CFAR는 상대적으로 낮은 오경보율 특성을 보였으며, 특히 K-CFAR의 Pfa는 1.6520 × 10⁻³으로 가장 낮은 오경보율을 유지하는 대신 Pd는 0.8300 수준으로 감소하는 특성을 나타냈다.
이러한 결과는 각 CFAR 알고리즘의 임계치 산출 방식 차이와 관련된다. OS-CFAR와 SO-CFAR는 상대적으로 표적을 연속적으로 검출하는데 유리하였으나, 산발적 클러터 성분도 함께 검출되어 오경보율이 증가하였다. 반면 GO-CFAR와 K-CFAR는 강한 클러터 성분을 반영하여 상대적으로 보수적인 임계치를 형성하므로 오경보 억제에는 유리하였으나, 일부 약한 표적 성분까지 억제되어 검출확률이 감소한 것으로 판단된다.
그림 8은 CW 및 FMCW 신호에 대한 알고리즘 별 Pd - Pfa 동작점을 나타낸다. 전체적으로 OS-CFAR와 SO-CFAR는 높은 검출확률 영역에 위치하였으며, GO-CFAR와 K-CFAR는 상대적으로 낮은 오경보율 영역에 분포하는 특성을 나타냈다. 특히 K-CFAR는 해상 클러터 환경에서 가장 낮은 오경보율 특성을 유지하였으나, 표적 성분까지 함께 억제되는 경향이 나타났다.
Pd-Pfa operating point comparison of algorithms
그림 9는 FMCW 신호에 대한 2차원 Range-Doppler 맵 결과를 나타낸다. 근거리 영역과 특정 거리 구간에서는 도플러 축 전반에 걸쳐 강한 고전력 성분이 관찰되었으며, 이는 해상 클러터 및 강한 정지성 반사 성분에 의한 누설 영향으로 판단된다. 또한 이동 표적 후보 성분은 특정 거리-도플러 셀에 단일 peak 형태로 명확히 집중되기보다, 인접 거리-도플러 셀에 걸쳐 분포하는 형태로 관찰되었다.
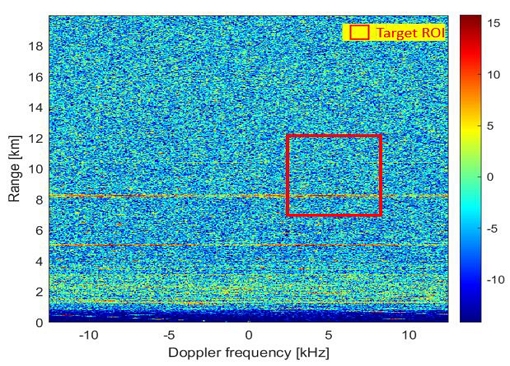
FMCW Range-Doppler map and target ROI for the 40∼60s interval
이는 표적이 전체 비행 구간에서 비교적 일정한 속도를 유지하더라도, 레이다 기준 시선속도 및 상대거리가 시간에 따라 변화할 수 있기 때문으로 판단된다. 본 연구에서는 DTI 분석 및 Range-Doppler 맵에서 관찰된 표적 후보 성분을 바탕으로 target ROI를 설정하고, 이를 기준으로 후속 탐지성능 평가를 수행하였다.
그림 10은 FMCW 신호에 대한 3차원 Range-Doppler-Power 분포를 나타낸다. 3차원 시각화 결과에서는 저도플러 영역과 근거리 영역에서 강한 해상 클러터 성분이 집중적으로 분포하는 특성이 보다 명확하게 확인되었으며, 일부 거리 구간에서는 도플러 축 방향으로 전력이 확산되는 형상이 관찰되었다. 이러한 결과는 실제 해상환경에서 강한 클러터 및 누설 성분이 FMCW 거리-도플러 분포에 미치는 영향을 보여준다.
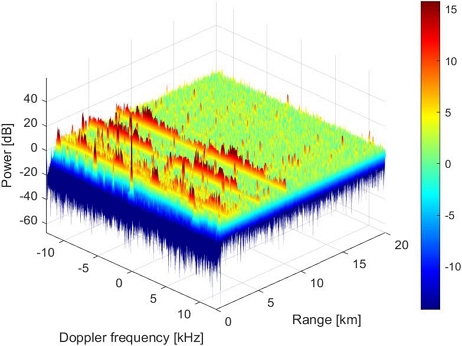
3D Range-Doppler-Power distribution of FMCW signal
Ⅴ. 결론 및 향후 과제
본 논문에서는 해상환경에서 실측된 CW 및 FMCW 레이다 데이터를 기반으로 다중 CFAR 알고리즘의 탐지성능을 비교·분석하였다. 도플러 스펙트럼, DTI, Pd - Pfa 동작점, Range-Doppler 맵 및 Range-Doppler-Power 분포를 분석하였으며, 이를 바탕으로 CA-CFAR, OS-CFAR, GO-CFAR, SO-CFAR 및 K-CFAR 알고리즘의 탐지 특성을 비교하였다.
도플러 스펙트럼 및 DTI 분석 결과, 이동 표적 성분은 시간 축을 따라 연속적인 능선 형태로 관찰되었으며, 클러터 및 배경 성분은 상대적으로 산발적이고 불규칙한 분포 특성을 나타냈다. 특히 FMCW 환경에서는 표적 후보 성분이 특정 비트 주파수 구간에서 지속적으로 관찰되었으며, 이를 기반으로 target ROI를 설정하였다.
Pd - Pfa 성능 비교 결과, CW 환경에서 OS-CFAR와 SO-CFAR의 Pd는 0.9660, 0.9680으로 높은 검출확률을 보였고, FMCW 환경에서도 Pd는 0.9980, 0.9880으로 높은 검출확률을 유지하였다. 그러나 OS-CFAR의 측정 오경보율은 CW와 FMCW에서 Pfa는 3.8191 × 10⁻³, 7.2329 × 10⁻³으로 가장 높았다. 반면 K-CFAR는 CW와 FMCW에서 Pfa는 5.0910 × 10⁻⁴, 1.6520 × 10⁻³으로 가장 낮은 오경보율을 보였으나, 검출확률 Pd는 0.7900, 0.8300으로 감소하였다.
Range-Doppler 맵 및 Range-Doppler-Power 분석 결과에서는 근거리 영역과 특정 거리 구간에서 강한 해상 클러터 및 누설이 관찰되었다. 또한 표적 후보 성분은 단일 거리-도플러 셀에 명확히 집중되기보다 인접 셀에 걸쳐 분포하는 형태로 나타났으며, 이는 실제 해상환경에서 표적 기동과 장시간 처리 과정이 거리-도플러 분포에 영향을 줄 수 있음을 시사한다.
종합적으로, 해상 클러터 환경에서는 검출확률과 오경보율 간의 트레이드 오프 관계가 명확하게 나타났으며, 적용 목적에 따라 적절한 CFAR 알고리즘 선택이 중요함을 확인하였다. 실제 운용 환경에서는 강한 클러터, 누설 및 표적 기동 특성이 동시에 존재하므로, 단일 성능 지표만으로 알고리즘을 선택하기보다는 탐지 민감도와 오경보 억제 성능을 함께 고려할 필요가 있다.
향후 과제에서는 해상환경에서의 클러터 변화 특성을 보다 효과적으로 반영할 수 있는 adaptive CFAR 기법[14]을 적용하고, 표적 기동 및 시간적 연속성을 함께 고려한 탐지성능 개선 방안을 연구할 예정이다.
References
-
K. D. Ward, R. J. A. Tough, and S. Watts, Sea Clutter: Scattering, the K Distribution and Radar Performance, 2nd ed., IET, London, U.K., 2013.
[https://doi.org/10.1049/PBRA025E]

-
H. Rohling, "Radar CFAR thresholding in clutter and multiple target situations", IEEE Transactions on Aerospace and Electronic Systems, Vol. AES-19, No. 4, pp. 608-621, Jul. 1983.
[https://doi.org/10.1109/TAES.1983.309350]
-
W. Zhou, J. Xie, G. Li, and Y. Du, "Robust CFAR detector with weighted amplitude iteration in nonhomogeneous sea clutter", IEEE Transactions on Aerospace and Electronic Systems, Vol. 53, No. 3, pp. 1520-1535, Jun. 2017.
[https://doi.org/10.1109/TAES.2017.2671798]
-
M. M. Al-Dabaa, E. Laslo, A. A. Emran, A. Yahya, and A. Aboshosha, "Multiple targets CFAR detection performance based on an intelligent clustering algorithm in K-distribution sea clutter", Sensors, Vol. 25, No. 8, 2613, Apr. 2025.
[https://doi.org/10.3390/s25082613]
-
M.-J. Lee, J.-E. Kim, S.-M. Lee, H.-M. Jeon, W.-Y. Yang, and K.-T. Kim, "Detection of low-RCS targets in sea-clutter using multi-function radar", The Journal of Korean Institute of Electromagnetic Engineering and Science, Vol. 30, No. 6, pp. 507-517, Jun. 2019.
[https://doi.org/10.5515/KJKIEES.2019.30.6.507]
-
B.-S. Kang, M.-J. Lee, B.-H. Ryu, J.-H. Baek, C.-H. Kim, and K.-T. Kim, "Comparisons of ISAR imaging methods for maritime targets with real measured radar data", The Journal of Korean Institute of Electromagnetic Engineering and Science, Vol. 28, No. 9, pp. 740-748, Sep. 2017.
[https://doi.org/10.5515/KJKIEES.2017.28.9.740]
-
S. Watts, "Cell-averaging CFAR gain in spatially correlated K-distributed clutter", IEE Proceedings - Radar, Sonar and Navigation, Vol. 143, No. 5, pp. 321-327, Oct. 1996.
[https://doi.org/10.1049/ip-rsn:19960745]
-
G. V. Weinberg, "Development of non-coherent CFAR detection processes in Weibull background", Digital Signal Processing, Vol. 75, pp. 96-106, Apr. 2018.
[https://doi.org/10.1016/j.dsp.2018.01.002]
- M. A. Richards, Fundamentals of Radar Signal Processing, 2nd ed., McGraw-Hill Education, New York, NY, USA, 2014.
- M. I. Skolnik, Introduction to Radar Systems, 3rd ed., McGraw-Hill, New York, NY, USA, 2001.
-
Y. Zhou, L. Liu, H. Zhao, M. López-Benítez, L. Yu, and Y. Yue, "Towards deep radar perception for autonomous driving: Datasets, methods, and challenges", Sensors, Vol. 22, No. 11, Art. no. 4208, May 2022.
[https://doi.org/10.3390/s22114208]
-
D.-S. Kim, S.-J. Ahn, and I.-H. Jung, "Performance comparison of CA-CFAR and K-distribution-based CFAR using measured Doppler radar signals in maritime environments", The Journal of Korean Institute of Electromagnetic Engineering and Science, Vol. 37, No. 6, pp. 588-599, Jun. 2026.
[https://doi.org/10.5515/KJKIEES.2026.37.6.588]
-
P. P. Gandhi and S. A. Kassam, "Analysis of CFAR processors in nonhomogeneous background", IEEE Transactions on Aerospace and Electronic Systems, Vol. 24, No. 4, pp. 427-445, Jul. 1988.
[https://doi.org/10.1109/7.7185]
-
A. A. Kononov, J.-H. Kim, J.-K. Kim, and G. Kim, "A new class of adaptive CFAR methods for nonhomogeneous environments", Progress In Electromagnetics Research B, Vol. 64, pp. 145-170, Dec. 2015.
[https://doi.org/10.2528/PIERB15091603]
2024년 2월 : 한양대학교 전기전자컴퓨터공학과(공학석사)
2018년 6월 ~ 2024년 9월 : 대한민국 공군 통신전자정비 중대장
2024년 10월 ~ 현재 : 국방과학연구소 연구원
관심분야 : 레이다 신호처리, 레이다 시스템