Link-K 기반의 무장 데이터링크를 위한 데이터링크 처리기 소프트웨어 설계 및 구현
 ; 송영환*
; 김학준*
; 조성영**
; 이강*
; Young-Hwan Song*
; Hack-Joon Kim*
; Sung-Young Cho**
; Kang Lee*
초록
JTDLS(완성형) 체계 사업을 통해 Link-K 기술이 확보됨에 따라, 항공기와 함정 등 다양한 플랫폼에서 기존 체계와 데이터링크를 통해 연동하기 위한 노력이 진행되고 있다. 또한 유도무기의 네트워크 탑재 필요성이 제기되었다. 이에 본 연구는 네트워크 탑재 무장인 NEW(Network Enabled Weapon)의 네트워크 통신을 위한 DLPS(데이터링크 처리기 소프트웨어, Data Link Processor Software)의 설계 및 구현에 관한 연구로서 NEW 운용 개념을 분석하고 이를 지원하기 위한 DLPS의 구조와 메시지 처리 방법을 제시한다. 구현된 DLPS는 시 험을 통해 NEW 운용 시 요구되는 기능을 충족함을 확인하였으며, Link-K 기반의 무장 데이터링크 체계의 신뢰성과 운용 효율성을 향상시키는 핵심 요소로 활용될 수 있을 것으로 기대된다.
Abstract
With the acquisition of Link-K technology through the JTDLS program, efforts have been undertaken to ensure interoperability between legacy systems and newly developed data link platforms across various platforms such as aircraft and naval vessels. In addition, the need to equip guided weapons with network-enabled functions has been raised. Accordingly, this study examines the design and implementation of the DLPS(Data Link Processor Software) for network communications of the NEW(Network enabled Weapon), analyzing the operational concept of the NEW and presenting the DLPS architecture and message processing method required to support it. The implemented DLPS was verified through testing, confirming that it meets the functional requirements for NEW operation. The results demonstrate that the DLPS can serve as a key component to enhance the reliability and operational efficiency of Link-K based weapon data link systems.
Keywords:
data link, Link-K, NEW, DLPSⅠ. 서 론
현대 교전 환경에서 유도무기는 발사 이후에도 임무 정보가 지속적으로 수정되는 동적 재지정(Dynamic retargeting)이 요구되고 있다. 특히 장거리 공대공/공대지 무장은 초기 발사 시점의 탐지 정보만으로 교전 최적화를 달성하기 어렵고, 비행 중간단계에서 최신 전장 상황 인식(Global/local situation awareness)을 반영해야 교전 성공률이 유의미하게 향상된다. 이러한 요구는 무장 데이터링크(WDL, Weapon Data Link) 기술의 비약적 확장을 가져왔다. 기존 1세대 유도무기 데이터링크는 단순 위치 갱신 또는 단방향 명령 하달 수준이었으나, Link-16 기반의 무장 데이터링크가 적용되면서 무장 측이 단순 수신 노드를 넘어 하나의 네트워크 플랫폼으로서 송신 능력을 갖추게 되었으며, 무장에서 플랫폼/네트워크로의 보고까지 가능한 양방향 데이터링크가 실전에서 구현되었다[1]. 즉 무장은 더 이상 수동적으로 발사된 탄체가 아니라 비행 중에 전장 네트워크와 데이터를 교환하는 네트워크 참여 노드로 발전했다. 공개된 표준 소개에서는 이와 같이 네트워크 기능을 탑재한 무장을 NEW(Network Enabled Weapon)로 정의하고 있다.
합동전술데이터링크체계(JTDLS, Joint Tactical Data Link System)의 전력화 과정에서 NEW를 운용하기 위한 Link-K 메시지 정의, 표준화, 소프트웨어 등의 기술이 확보되었으며 Link-K 기반의 무장 데이터링크를 운용하기 위한 연구가 진행되었다. 이에 원격 유도무기 통제, 무장 데이터링크 관리 및 운용, 데이터링크처리기 등의 핵심 기술이 확보되었다[2].
본 논문은 NEW 운용을 위한 데이터링크 처리기 소프트웨어(DLPS, Data Link Processor Software)의 구조와 기능을 중점적으로 다룬다. 논문의 구성은 다음과 같다. 2장에서는 유도무기 데이터링크 및 관련 선행 연구를 기술하고, 3장에서는 NEW 운용 개념에 따라 사용되는 메시지의 기능과 처리 절차를 설명한다. 4장에서는 무기체계(Weapon system)와 데이터링크 연동을 위한 DLPS 아키텍처 및 핵심 처리 기능을 기술하며, 5장에서는 통합시험 환경 구성과 시험방법 및 결과를 제시한다. 6장에서는 결론과 향후 연구 방향을 제시한다.
Ⅱ. 관련 연구
전술데이터링크(TDL, Tactical Data Link) 기술의 발전에 따른 유도무기의 데이터링크 적용 사례는 미국의 SM (Standard missile) 계열에서 찾아볼 수 있다. 미군은 SM-2에 발사 플랫폼과 통신하기 위한 전용 통신 링크 기술을 탑재하는 것으로 유도무기에 데이터링크 적용을 시작했다. 이후 2013년도에 도입된 SM-6는 Link-16 기능 탑재 및 운용 정책을 기반으로 협동 교전능력(CEC, Cooperative Engagement Capability)을 확보하여 통신 대상을 발사 플랫폼뿐만 아니라 네트워크에 연결된 모든 플랫폼으로 확장했다. 최근에는 Link-16의 대역폭 및 지연 시간 한계를 보완하기 위한 TTNT(Tactical Targeting Network Technology)가 해군 및 공군 플랫폼에 도입되었다. TTNT는 고속, 저지연 통신 환경을 제공함으로써 SM-6를 활용하는 NIFC-CA(Naval Integrated Fire Control-Counter Air) 개념의 핵심 기술로 자리 잡았다. 이러한 TDL의 발전은 유도무기의 운용 유연성과 네트워크 중심전 환경에서의 자율성을 극대화하는 방향으로 나아가고 있다.
국내에서는 1단계 기본형의 Link-K가 전력화되어 운용중이며 Link-K, Link-22, Link-16, KVMF 등 다중 전술 데이터링크의 운용을 위한 2단계 완성형 체계 개발 사업이 진행중이다[2]. 2단계 완성형 체계 개발 사업은 각종 지휘통제와 통신체계 및 무기체계 플랫폼에서의 Link-K 전력화와 화력 무기체계로 분류되는 유도무기의 Link-K 탑재를 위한 선행연구를 포함한다. 본 논문의 DLPS 설계 사항은 이러한 2단계 완성형 체계 개발 및 후속 사업의 연구 성과를 바탕으로 도출되었다.
Ⅲ. NEW의 운용 개념 및 메시지
무장 데이터링크에는 NEW, 유도탄 통제 권한을 가진 통제노드, 통제 권한을 위임받을 수 있는 3PS(Third Party Source) 세 가지 노드가 참여한다. NEW 운용 과정에서 각 노드가 사용하는 메시지는 다음과 같다.
1) NEW의 상태정보/응답 보고 메시지 : NEW의 비행 단계와 위치, 임무 정보를 포함하는 메시지이며 주기적으로 전송되는 메시지이다. 상태 정보의 한 종류로 NEW의 비행 단계 중 종말단계로 진입 시의 상태 정보 메시지인 BHI(Bomb Hit Indication) 메시지는 운용자의 타격 평가가 가능한 정보들을 제공한다. BHI 메시지는 NEW의 상태정보에 표적을 탐지했을 때 획득 가능한 정보를 포함하며 메시지의 전송 주기는 수 초 이내로 감소한다. NEW의 시커(Seeker)가 감지한 표적 탐지 정보인 Contact 정보와 교전상태의 NEW 비행 정보, 시커 정보는 종합되어 타격평가 절차에서 사용 될 수 있다[3].
또한 명령에 대한 응답(Ack/Nack)의 목적으로도 사용된다. 응답 메시지에는 명령 처리 결과가 반영된다. 명령 처리 불가 응답인 Nack 메시지에는 처리 불가 사유가 반영된다.
2) 통제노드의 명령 메시지 : 통제노드는 임무 수정이 필요할 때, NEW의 표적 재지정(Retarget)과 경로 변경이 가능하다. 또한 통제노드가 탐지하거나 공유받은 표적의 위치를 갱신하는 IFTU(In-Flight Target Update) 명령을 하달할 수 있다[4]. 명령 메시지는 NEW의 응답 유무에 따라 NEW 메시지 처리 절차에 의해 재전송 될 수 있다.
3) 통제권 관리: 통제노드는 네트워크에 참여하는 플랫폼인 3PS 노드에 통제 또는 표적 위치 제공 권한을 위임할 수 있다. 3PS 타입에는 NEW의 표적 정보 갱신 권한을 위임받는 3PS-IFTU와 현재 통제노드 대신 통제 권한을 위임받는 3PS-Alternate Controller가 있다. 3PS 노드는 현재 NEW 통제노드에 의해 지정될 수 있으며 권한 위임 절차에서는 운용자 간에 합의 절차가 필요하다[5].
Ⅳ. DLPS의 구조와 기능
본 논문의 무장 데이터링크용 DLPS는 모듈형 구조로서 메시지 처리 흐름을 중심으로 설계되었다. DLPS는 다수의 CSU(Computer Software Component)로 구성되며 각각의 CSU는 인터페이스에서 교환된 메시지를 기능과 목적에 따라서 처리한다. 각 CSU는 C++11로 개발되었으며, ARM 기반 임베디드 리눅스가 탑재된 DLP 장비에서 구동된다. DLPS CSU의 처리 기능과 연동 구조는 다음의 3가지 문서를 고려하여 설계되었다.
1) MND-STD-0018 : Link-K 표준으로서 데이터링크를 통해 교환되는 메시지의 구조, 처리 방안, 송수신 규칙이 기술되어 있다.
2) MND-STD-0029 : 호스트인터페이스 메시지 표준으로서 전술 데이터링크 처리기와 외부체계 또는 호스트 시스템 간에 통신 방법, 메시지 구조와 기능이 기술되어 있다.
3) ICD : 연동통제문서(Interface Control Document)로서 무기체계와 데이터링크 연동을 위해 ICD 메시지 정의와 ICD 메시지와 표준 메시지 간 변환 방법이 기술되어 있다.
4.1 DLPS CSU의 종류와 기능
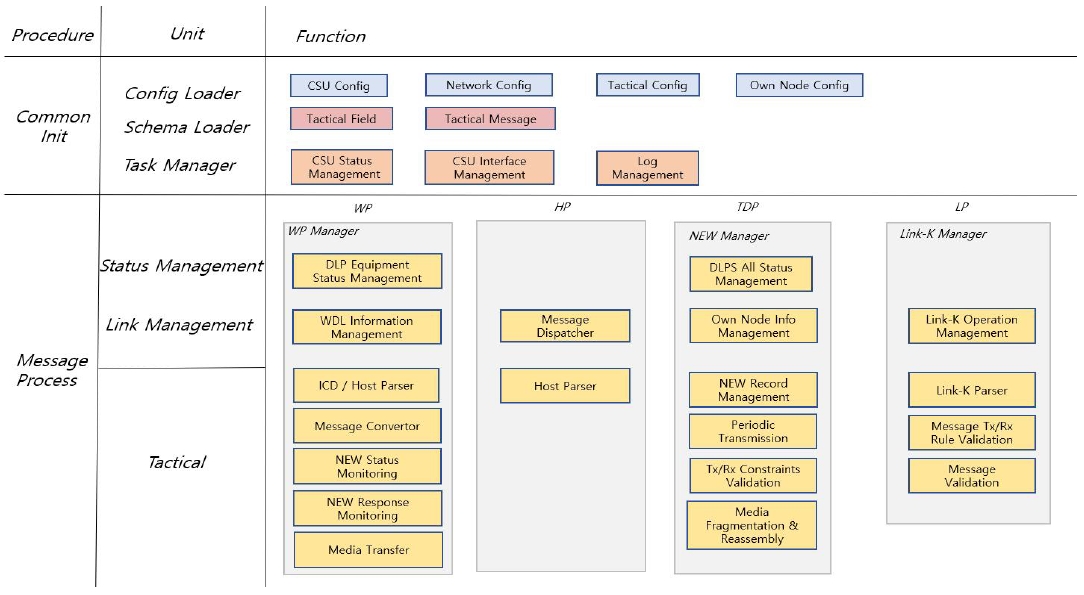
DLPS는 네 종류의 CSU인 WP(Weapon Processor), HP(Host Processor), TDP(Tactical Data Processor), LP(Link Processor)로 구성된다. 각 CSU의 주요 기능은 다음과 같으며 그림 1은 각 CSU의 기능 블록도를 나타낸다.
Functional block diagram of DLPS
1) WP : ICD 메시지를 통해 무기체계와 통신하는 프로세서이며 ICD 메시지 처리와 NEW 상태, 명령, 응답, 비행 단계에 따른 이벤트를 처리한다.
2) HP : 호스트인터페이스 메시지를 통해 외부체계 및 호스트 시스템과 통신하는 프로세서로서, 수신 메시지의 경로를 계산하고 해당 목적지로 전달하는 메시지 디스패칭(Message dispatching) 기능을 수행한다.
3) TDP : 자노드(Own node)의 정보와 DLPS 상태 정보를 관리하며, 호스트인터페이스 메시지와 Link-K 메시지에 대해 표준을 기반으로 제약 조건, 송수신 규칙 검사 및 송수신 처리를 수행한다.
4) LP : 데이터링크에서 교환되는 링크 메시지를 처리하는 프로세서로서, Link-K 메시지의 구조 및 필드에 관한 송수신 규칙 검사를 수행하고 노드의 링크 운용을 관리한다. 무선, 위성, 유선 등 다수의 전송매체를 이용할 경우에는 병렬로 다수의 LP를 운용할 수 있으며, 메시지 재전송 기능을 수행한다.
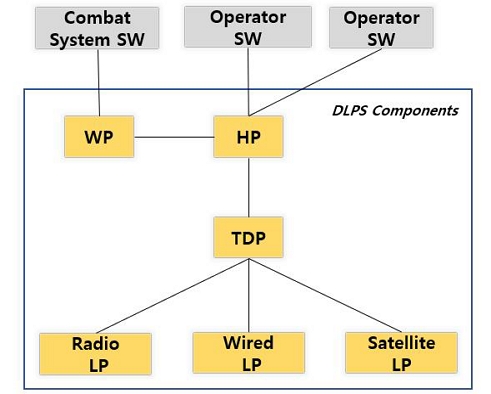
무장 데이터링크의 DLPS는 설정에 따라서 통제노드와 NEW 노드로 운용된다. 각각의 CSU 설정을 통해서 일부 기능을 제어할 수 있으며 네트워크 인터페이스 설정을 통해 그림 2와 같이 전투체계와 연동되는 구조로 DLPS를 운용할 수 있다[6]. NEW에 탑재되는 DLPS는 무기체계 연동을 위한 WP와 무선 Link-K 운용을 위한 Radio LP로 구성된다.
Interconnection of DLPS in the controller node
4.2 인터페이스 도메인 및 메시지 처리 경로
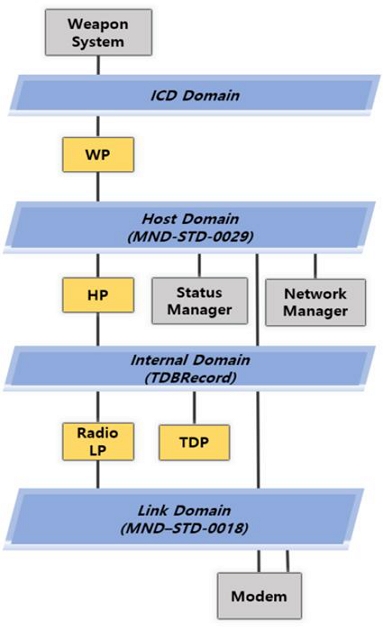
DLPS의 인터페이스는 링크, 무기체계, 호스트 시스템과의 메시지 교환과 내부 전파를 위해 다음과 같이 4종류의 인터페이스 도메인으로 분류된다. 그림 3은 DLPS의 인터페이스 도메인 연동 구조를 나타내며, 각 구성요소 및 관련 소프트웨어는 해당 도메인을 통해 상호 연동된다.
Interface domain of DLPS
1) 링크 도메인 : Link-K 메시지가 교환되는 LP의 인터페이스를 포함한다.
2) 호스트 도메인 : 외부체계 또는 호스트 시스템 연동을 위해 MND-STD-0029 표준의 호스트인터페이스 메시지가 교환되는 WP, HP의 인터페이스를 포함한다.
3) ICD 도메인 : ICD 메시지가 교환되는 무기체계와 WP의 인터페이스를 포함한다.
4) 내부 도메인 : 전술자료(TDBRecord, Tactical Data Base Record)가 교환되는 TDP와 LP의 인터페이스를 포함한다.
교환된 메시지는 해석 도구인 파서(Parser)에 의해 먼저 처리된다. 파서는 각 인터페이스에서 메시지 구조, 송수신 규칙에 따라서 메시지를 해석(Decode) 하거나 생성(Encode)하는 도구이며, 인터페이스가 속한 도메인에 따라서 ICD 파서와 호스트 파서, 링크 파서로 동작한다. 파서에 의해 성공적으로 처리된 메시지는 다음과 같은 분류에 따라서 각 도메인에서 교환 가능한 메시지 형태로 다음 프로세서로 전파된다.
1) 전술 메시지 : 링크로 송수신되는 메시지의 정보를 포함하는 메시지에 해당한다. 그림 3과 같이 무기체계가 생성한 메시지는 ICD 도메인부터 링크 도메인까지 모든 도메인을 순차적으로 경유하여 모뎀까지 전달된다. 반대로 링크에서 수신한 메시지는 역순으로 모든 도메인을 거쳐 무기체계로 전달된다. 이처럼 전술 메시지는 처리 과정에서 DLPS의 모든 인터페이스 도메인을 통하여 전파된다.
2) 관리 메시지 : 시스템 설정, 상태 관리 및 특정 제어 기능 수행을 위한 메시지에 해당하며, 링크로는 전파되지 않는다. 관리 메시지는 생성 주체와 수신 대상이 명확하게 정의되어 특정 도메인에 국한되어 전파된다. 예를 들어, 그림 3과 같이 내부 상태를 종합 관리하는 상태 관리기(Status manager)가 생성하는 상태 보고 메시지는 호스트 도메인과 ICD 도메인을 거쳐 무기체계로 전달되며 네트워크 관리기(Network manager)와 모뎀(Modem)의 링크 운운용을 위한 제어 메시지는 호스트 도메인과 내부 도메인을 경유하여 DLPS의 처리 CSU로 전파된다.
파서는 메시지 해석을 위해 DLPS 내부의 메시지 설계 정보를 참조한다. 그림 4에서 3종의 문서에 기술된 설계 정보는 XML 스키마(Schema) 파일로 작성된다. 스키마 파일의 설계 정보는 DLPS 내부에서 전술자료인 TDBRecord로 구현된다[7]. 전술자료 스키마는 필드의 크기, 설명, 단위 등이 작성된 필드 스키마로 구성된다. 파서는 메시지를 해석하고 생성하는 과정에서 스키마의 설계 정보를 바탕으로 상세한 로그를 제공한다.
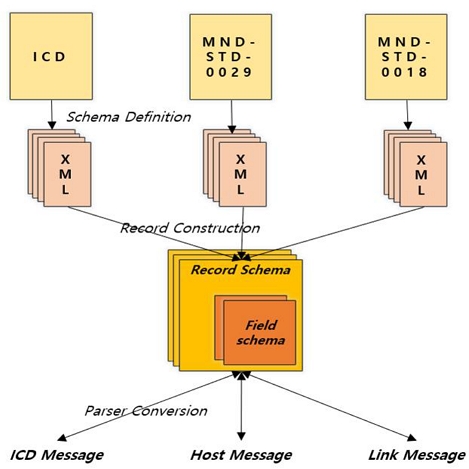
Interface domain of DLPS
4.3 메시지 기반 처리 기능
파서를 통해 생성, 해석된 메시지와 전술 자료는 기능 수행이 필요한 CSU까지 전파되어 처리되며 다음과 같은 기능을 위해 처리된다.
1) 상태 관리 : 데이터링크 처리기에 탑재된 모든 소프트웨어의 상태는 종합되어 무기체계로 보고 되어야 한다. DLPS의 CSU는 상태 정보 생성 기능을 보유하며 DLPS의 상태 정보는 TDP에서 종합된다.
2) 링크 운용 제어 : 네트워크 설계 정보를 기반으로 망 개시와 망 종료의 제어 기능이 요구된다. 제어 메시지 처리 기능은 DLPS의 WP, TDP, LP에 분배되어 있다.
3) 전술 정보 처리 : NEW 표준 메시지 처리가 가능해야 한다. 무기체계에서 생성되는 NEW의 상태, 응답에 따른 이벤트는 WP에서 처리하며, TDP는 표준 기반으로 메시지를 처리하고 관리한다.
4) 링크 메시지 전파 : LP는 링크를 통해 Link-K 메시지를 송수신하고 검증한다.
4.4 링크 운용 제어
NEW 링크 운용 절차는 그림 5와 같이 발사 이전 망 개시 준비, 발사 이후 망 개시로 구분할 수 있다. 망 개시 이후에 통제노드는 NEW의 운용 개념에 따른 제어가 가능하다.
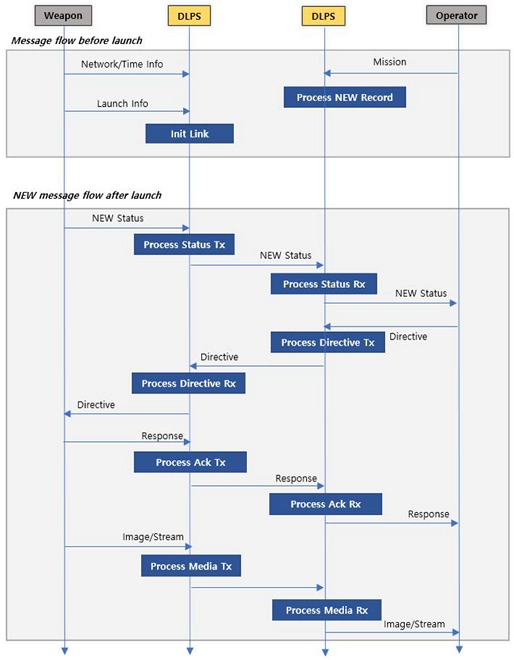
Operation of NEW according to the launch procedure
NEW의 데이터링크 단말기(DLP)는 발사 이전 준비(Pre-Launch) 단계에 링크 초기화를 수행하여, 발사 직후 링크 활성화를 통해 네트워크에 참여한다.
링크 초기화를 위해서는 네트워크 설계 정보가 필요하며, NEW가 네트워크에 참여하기 위해서는 중심국에 해당하는 통제노드 플랫폼의 시각에 동기화 되어야 한다. 발사 전 무기체계를 통해 DLPS에 장입된 네트워크 설계 정보는 호스트 도메인을 통해서 링크 제어 기능을 수행하는 소프트웨어에 공유된다. 이후에 DLPS는 지속적으로 유도탄 상태 정보를 확인하여 발사 여부를 판단하고 네트워크 가입을 위한 최종 망 개시 절차를 진행한다.
4.5 전술 정보 처리
일반적인 유도무기 운용에서는 발사 이전에 표적 정보와 임무 데이터가 유도무기에 장입되고, 발사 플랫폼의 발사 제어 논리에 의해 발사 명령이 승인된다. 임무 장입 단계에서 NEW의 상태와 명령을 저장/처리하기 위한 관리자료인 NEW Record가 통제노드와 NEW의 DLPS에 생성된다.
발사 이후 무기체계로부터 짧은 주기로 전달받은 NEW 상태정보는 수 초 주기로 링크로 전송된다. 통제노드는 수신한 상태정보를 관리자료로 변환하여 관리한다. NEW 상태/명령/응답 등의 Link-K 메시지가 링크로 송수신될 때는 표준의 송수신 처리 절차와 워드(WORD) 구성과 같은 메시지 구조의 적합성과 필드 규칙과 같은 규칙을 근거로 송수신 가능 여부를 판단한다. 응답이 요구되는 명령일 경우 응답 확인 전까지 표준에 명시된 재전송 횟수와 초 단위의 간격으로 재전송 절차가 진행될 수 있다. NEW에서는 수신한 명령의 처리 가능 여부를 판단하고 응답한다.
4.6 종말 단계 미디어 전송 프로토콜
운용자의 직관적인 타격평가 방법으로 영상정보를 활용할 수 있다. 표준에는 NEW의 파일 전송 절차가 정의되어 있으며, 파일 전송 메시지를 NEW의 종말 단계에서 사진과 영상 정보 전송 목적으로 활용할 수 있다.
빠른 속도로 이동하는 유도무기가 종말 단계에서 일반적인 네트워크의 전송 속도에 비해 현저히 낮은 속도의 전술데이터링크를 통해 파일 전송을 완료하기까지는 전술데이터링크 특성상 충분한 시간이 보장되지 않을 수 있다. 본 연구에서는 이러한 한계점을 고려하여 전술데이터링크에서의 스트리밍 영상 전송을 위한 메시지 설계와 영상 전송 실험을 진행하였다.
무기체계가 송신하는 분할된 파일 전송 메시지는 WP에서 조립되어 TDP에서 Link-K 메시지와 맵핑되는 다수의 전술자료로 분할된다. 각 전술자료는 LP에서 Link-K 메시지로 변환되어 링크로 전달된다. TDP는 상위 체계의 요청에 따라서 수신 노드의 수신 여부를 확인하지 않는 One-Way 전송과 수신 노드의 수신 여부 확인 및 재전송이 가능한 Two-Way 전송 중 전송 방식을 선택하여 파일 전송 절차를 개시한다.
스트림 전송을 위한 Link-K 메시지는 파일 전송 메시지와 다르게 전송제어 기능을 포함하지 않으며 최대한 데이터를 많이 적재하기 위해 설계되었다. 링크에서 한 개의 타임슬롯에 전송할 수 있는 데이터 크기와 DLPS의 필드 연산 최소화를 위한 구조를 Link-K 메시지와 호스트인터페이스 메시지 설계에 반영하였다[8]. 무기체계를 통해 WP가 수신한 H.264 형식의 스트림 데이터는 분할 처리되며 다른 메시지와 동일한 경로와 처리를 통하여 링크로 전송된다.
일반적인 네트워크에 비해 작은 용량의 대역폭을 가지는 TDL에서 파일 또는 스트리밍 미디어 전송 시 대량의 네트워크 패킷이 발생하며 임베디드 시스템 위에서 구동되는 DLPS 처리 속도의 중요도가 급격히 증가한다. 제한 시간 내에 유효한 타격 영상 전송을 완료하기 위해서는 DLPS의 처리 속도뿐만 아니라 TDMA 기반으로 운용되는 링크에서 유도무기에 할당되어야 할 타임슬롯의 수를 포함한 네트워크 설정과 운용 방법이 중요하다[9][10].
4.7 NEW 통제권 제어
NEW의 통제권은 발사를 승인한 노드가 먼저 획득한다. 이후 표적 정보 갱신 권한과 통제 권한은 운용자간 통제권 제어 절차를 통해서 협의될 수 있다. 절차는 통제노드와 3PS 노드간 먼저 이루어지며, NEW가 신규 통제노드와 3PS 노드를 인지하기 위한 명령 및 응답과 이후에 통제권 정보가 반영되는 NEW 상태 메시지 전송을 통해 완료된다.
V. 시험 및 결과
본 장에서는 구현된 DLPS의 NEW 운용 기능 검증 및 운용 적합성 평가를 위한 통합시험 환경과 시험 결과를 기술한다. 시험 환경은 그림 6과 같이 유도무기의 제어장치인 GCU(Guidance Control Unit)와 연동되는 NEW DLP, 사격통제장치(Fire control system) 및 네트워크 관리기를 포함하는 통제노드(Controller) DLP, 그리고 링크/무기체계 점검 지원 장비(Weapon/Link test support equipment)로 구성된 E2E(End-to-End) 통합 환경으로 구축되었다.
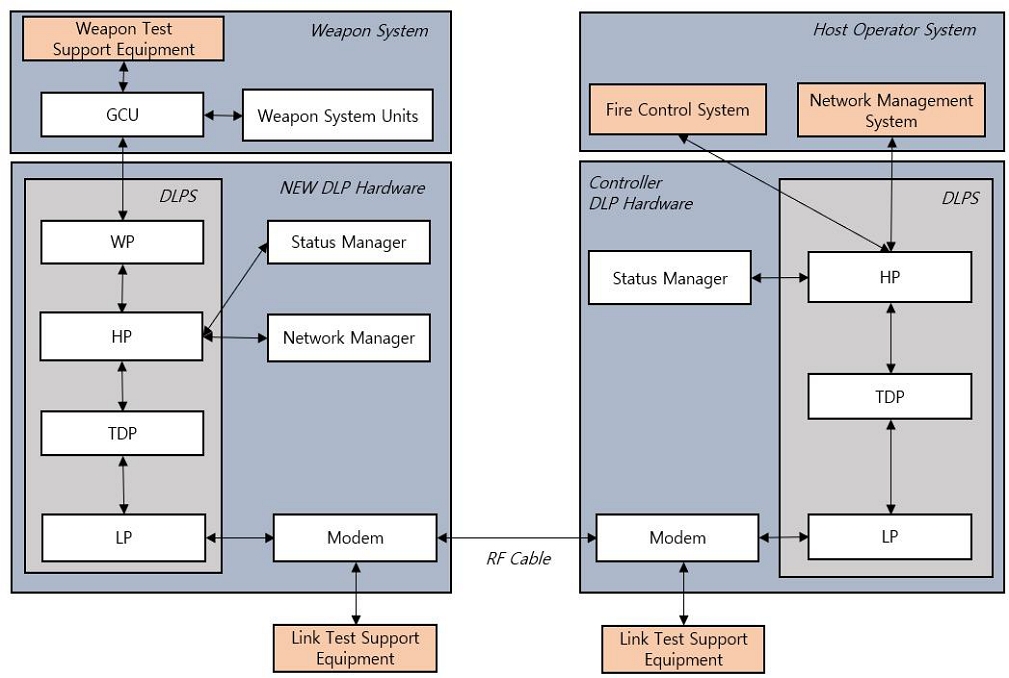
HIL test environment configuration diagram
5.1 시험 환경 및 방법
통합 환경에서의 시험은 호스트 시스템의 기능 조작 및 점검 장비의 계측을 통해 수행되었으며, ICD 메시지 검증이 가능한 무기체계 점검 지원 장비와 Link-K 메시지 검증이 가능한 사격통제장비의 E2E 입출력 비교를 통해 필드 변환의 정확성과 처리 적합성을 평가하였다. 시험 절차는 망 개시 이전, 망 개시 이후 전술 메시지 처리, 미디어 전송 시험으로 구분하여 진행하였다.
1) 망 개시 이전 : 중심국인 통제노드의 네트워크 관리기에 의한 망 개시와 사격통제기의 Link-K 네트워크 설계 정보 배포, 발사 제어를 통해 가입국인 NEW의 망 개시 성공 여부를 확인한다. 무기체계 점검 장비에서 DLP와 무기체계의 상태를 확인한다. 최종적으로 NEW의 네트워크 가입 여부는 통제노드의 네트워크 관리기에서 확인한다.
2) 망 개시 이후 : 무기체계 점검장비의 송수신 ICD 메시지와 사격통제기의 송수신 Link-K 메시지를 필드 레벨로 비교하여 메시지 변환 적합성을 평가하였다. NEW 측에서는 GCU가 모의 비행을 통해 생성한 상태정보의 정상 전송을 검증하고, 통제노드 측에서는 사격통제기의 명령 하달과 NEW가 응답하지 않을 경우, 표준에 따른 명령 재전송과 오류 처리(Error handling) 절차를 확인하였다.
3) 미디어 전송 : 사격통제기에서 NEW가 종말단계에서 전송한 영상 파일의 재생과 ffmpeg 플레이어를 통한 스트리밍 영상 재생 가능 여부를 확인한다. 링크 점검 장비에서 노드에 할당된 송신 타임슬롯의 사용량을 측정한다. 송신 타임슬롯의 할당량과 파일의 크기를 바꿔가며 시험한다.
5.2 시험 결과
NEW 상태/명령/응답 및 통제권 이양 메시지를 표준에 따라서 적합하게 처리하고 DLPS 로그, 사격통제기에서 필드 레벨로 검사하여 DLPS의 메시지와 필드 처리 기능을 검증하였다. 5.1의 시험방법으로 확인된 시험 결과는 다음과 같다.
1) NEW의 Link-K 망 개시 및 동기화: 배포된 네트워크, 시각 정보를 기반으로 링크 점검 장비와 무기 체계 점검 장비에서 링크의 연결 상태가 Stand By – Coarse Sync – Fine Sync로 단계적으로 전환됨을 확인하였으며, 중심국의 네트워크 관리기를 통해 NEW 노드의 망 가입을 확인하였다.
2) DLP의 상태정보 관리 : 전원 인가 이후에 GCU가 수신한 DLP의 상태정보에서 소프트웨어를 포함하는 각 구성품의 가동 상태와 링크의 운용 상태가 반영되는 것을 확인하였다.
3) NEW 상태정보 처리 및 필드 변환 검증: GCU가 비행을 모의할 때 생성되는 NEW의 상태정보를 사격통제기에서 확인하였다. 정상적인 수신의 경우에 사격통제기의 GUI에 표시되는 NEW 노드의 비행단계, 위치, 속도 등의 필드 값을 무기체계 점검장비의 이력과 비교하여 ICD 메시지의 필드와 Link-K 메시지의 필드 맵핑(Mapping) 및 변환 공식에 따른 필드값 변환이 정상적으로 처리됨을 확인하였다. 또한 의도적으로 필드값을 허용된 범위를 벗어나도록 조작했을 때, DLPS의 메시지 처리가 중단되는 것을 로그를 통해 검증하였다.
4) NEW 명령/응답 및 예외 처리 검증:
- NEW : 사격통제기에 입력된 표적 재지정/갱신, 임무 중지/대기/지속 등의 임무 변경 명령에 대한 ACK/NACK 응답 메시지 생성과 임무 변경 명령이 GCU의 비행 모의가 NEW의 상태정보에 반영되는것을 사격통제기에서 확인하였다.
-통제노드 : 통제노드의 DLPS가 NEW의 응답을 미수신한 경우에 표준에 따라서 명령을 재송신하고 NEW의 임무 중지와 같은 상황에서 운용자가 입력한 명령이 처리 불가능한 경우, 통제노드의 DLPS가 명령 처리 불가 사유를 사격통제기에 보고함에 따라 명령을 규칙에 따라서 적합하게 처리하는 것을 검증하였다.
5) NEW 통제권 이양 절차 검증 : 통제권 이양 완료에 따라 최종적으로 NEW 노드가 인지하는 3PS 및 통제 노드의 변경이 NEW의 상태정보에 반영되는 것과 위임된 권한에 따라 적합하게 DLPS가 명령을 처리하는 것을 검증하였다.
6) 미디어 전송 및 재생 검증 : 링크 구간의 오류가 없는 환경에서 One-Way, Two-Way 전송 방식으로 파일 전송 완료 시 사격통제기에서 시커가 촬영한 동영상 저장과 재생을 확인하였다. RF 감쇄기 조작을 통하여 의도된 링크 오류가 발생하는 환경의 경우, One-Way 전송에 의한 동영상 재생은 불가능하며 Two-Way 전송으로 저장된 동영상은 재생이 가능함을 확인하였다. 스트리밍 전송 방식의 경우 오류가 없는 환경에서 ffmpeg 툴에서 미디어 재생이 지속적으로 되는 것을 확인하였으며, 링크 오류가 있는 환경에서는 일시적인 화면 깨짐이 발생하지만, 후속 I-frame 수신을 통해 세션 중단 없이 영상 재생이 지속됨을 확인하였다. 할당된 타임슬롯의 양과 카메라의 bitRate에따라서 영상의 재생 품질이 달라짐을 확인하였다.
7) 타임슬롯 기반 미디어 전송 성능 분석 : 본 논문의 DLPS를 활용한 선행연구에 따르면, Link-K 타임 프레임(1,536 슬롯) 내에서 미디어 전송을 위한 공유 타임슬롯(Shared Time Slot)을 192개(12.5%)에서 768개(50.0%)로 확대 할당할 경우, 722 KB 크기의 표적 영상 파일(640×480 해상도) 전송 시간이 One-Way(1회 전송 기준) 프로토콜 적용 시 232.6초에서 57.9초로 약 75.1% 단축된다. 데이터 유실이 없는 환경에서 Two-Way 전송 방식 역시 이와 유사한 성능을 보였으며, 실시간 전송을 위해 설계된 스트림 전송 프로토콜은 메시지당 페이로드를 파일 전송 메시지 대비 1,600 bit에서 1,880 bit로 14.89% 확장하여 동일 조건(768 슬롯)에서 전송 시간을 50.1초까지 추가 단축할 수 있다[8]. 이처럼 해당 연구에서 도출된 이론적 예상 처리량과 실측 계측값의 일치성은, 본 논문의 DLPS가 대량의 전술 데이터 처리가 요구되는 상황에서도 타임슬롯 할당량에 부합하는 최대 전송속도를 지원하며 내부 소프트웨어 병목 없이 정상 동작함을 의미한다.
랩 수준의 통합시험 이후에는 실제 운용 환경에서 장비의 성능 측정을 위해 항공기 시험, 선박 시험을 진행하였다. 해당 시험에서는 안테나 각도, 통신 거리, 지형 등 복합적인 요소에 의해 NEW와 통제노드간에 통신단절이 발생한다. DLPS 로그와 NEW Record의 임무 처리 이력을 통해 표준 절차상에 명시된 처리 방법으로 오류를 포함하여 정상적으로 처리함을 검증하였다.
Ⅵ. 결 론
본 논문에서는 Link-K 기반 무장 데이터링크를 위한 DLPS의 구조와 메시지 처리 기능을 설계하고 구현하였다. 무기체계 및 전술데이터링크 연동 표준을 기반으로 4개의 CSU(WP, HP, TDP, LP)로 기능 분배를 확립하고, 망 개시부터 전술 메시지 송수신, 통제권 이양, 대용량 미디어 전송에 이르는 전 주기의 처리 절차를 구현하였다. HIL 기반의 E2E 통합 시험을 통해 설계된 기능의 정상 동작과 운용 적합성을 검증하였으며, 공유 타임슬롯 및 스트림 프로토콜 기반의 전송 성능 분석을 통해 실시간 타격평가 지원 가능성을 확인하였다[8]. 다만, 본 연구는 유도무기의 전술 데이터링크 탑재 및 전력화를 위한 실증 기반을 마련하는 단계로서, 통합시험 및 항공기, 선박 연동 시험을 통해 운용 시나리오별 기능 적합성과 통신 안정성을 입증하는데 주안점을 두었다. 이로 인해 임베디드 환경에서의 리소스 사용량에 대한 정밀한 계량적 계측에는 일부 제약이 있었다. 향후 연구에서는 고도화된 실시간 모사 환경에서 소프트웨어에 대한 다각적인 정량 평가를 수행하여 실전 운용성을 더욱 고도화할 계획이다.
Acknowledgments
이 논문은 2025년 정부의 재원으로 수행된 연구임
References
- P. Piersion, Link 16/JTIDS/MIDS Training, 2017. https://aticourses.com/courses-2/339-link-16-advanced-with-network-enabled-weapons/, . [accessed: Apr. 02, 2026]
-
S. Kim and H. Lee, "Development of Korean Joint Tactical Data Link System Based on CLIP", Journal of IKEEE, Vol. 15, No. 1, pp. 15-22, Mar. 2011.
[https://doi.org/10.7471/ikeee.2011.15.1.015]

-
I. Baek, S. Woo, and K. Kim, "Study of the Bomb Hit Indication of Moving Target Using Weapon Data Link Message", Journal of KIMST Vol. 24, No. 2, pp. 187-196, Apr. 2021.
[https://doi.org/10.9766/KIMST.2021.24.2.187]
- B. F. Koduelka, "Network-enabled Precision Guided Munitions", Air University, pp. 77-100, Nov. 2005.
- B. Kelly, "Net Enabled Weapons(NEW) Support to ASuW", Naval Precision Weapons Session, pp. 1-11, Mar. 2012
- H. You and B. Choi, "Message Analysis and Development Situation on the Tactical Data Link of Combat Management System in Naval", Journal of KOSST, Vol. 12, No. 2, pp. 21-27, Jun. 2017.
-
H. Jung, K. Lee, and H. Jung, "A Study on the Multi-Tactical Data Link Data Management", Journal of KIECS, Vol. 15, No. 3, pp. 457-464, Jun. 2020.
[https://doi.org/10.13067/JKIECS.2020.15.3.457]
-
S. Cho, K. Jeong, Y. Song, Y. Goo, S. Choi, J. Kim, and Y. Cho "A NEW Profile Transmission Method for Link-K for Target Imagery Transmission", Journal of KIMST, Vol. 29, No. 2, pp. 130-141, Apr. 2026.
[https://doi.org/10.9766/KIMST.2026.29.2.130]
-
S. Choi, H. Baek, J. Lim, K. Koh, and Y. Ko, "Dynamic TDMA Structure Satisfying Requirements of Weapon Data Link Network", Journal of JKICS, Vol. 44, No. 6, pp. 1055-1063, Jun. 2019.
[https://doi.org/10.7840/kics.2019.44.6.1055]
-
J. Kim, W. Lee, and H. Kim, "DTDMA Procedure design of Tactical Data Link", Journal of JKSCI, Vol. 24, No. 12, pp. 43-50, Dec. 2019.
[https://doi.org/10.9708/jksci.2019.24.12.043]
2020년 2월 : 한국항공대학교 항공전자정보공학부(공학사)
2022년 8월 : 한국항공대학교 항공전자정보공학과(공학석사)
2023년 1월 ~ 현재 : ㈜한화시스템 선임연구원
관심분야 : 전술데이터링크
2007년 2월 : 숭실대학교 정보통신전자공학(공학사)
2009년 2월 : 숭실대학교 전자공학과(공학석사)
2009년 8월 ~ 현재 : ㈜한화시스템 수석연구원
관심분야 : 전술데이터링크
2004년 2월 : 홍익대학교 컴퓨터공학과(공학사)
2020년 2월 : 연세대학교 국방융합공학협동과정과(공학석사)
2004년 1월 ~ 현재 : ㈜한화시스템 수석연구원
관심분야 : UAS, 머신러닝, 공통/전술 데이터링크
2009년 8월 : 한국과학기술원 정보통신공학과(공학사)
2013년 2월 : 한국과학기술원 정보보호대학원(공학석사)
2023년 9월 ~ 현재 : 국방과학연구소 선임연구원
관심분야 : 정보보호, Link-K 무장, 지휘통제체계, 소프트웨어공학, 인공지능
2008년 2월 : 홍익대학교 컴퓨터공학과(공학사)
2007년 12월 ~ 2018년 7월 : ㈜쌍용정보통신 과장
2018년 8월 ~ 현재 : ㈜한화시스템 수석연구원
관심분야 : 차세대 전술데이터링크, 네트워크 통신, 통신시스템